การใช้งานพื้นฐานและการบำรุงรักษาทางเทคนิคของเครื่องมิเตอร์แท็กซี่
I. โครงสร้างของเครื่องวัดระยะทางแบบดอปเปลอร์ DS-80
เครื่องวัดความเร็วและทิศทาง DS-80 Doppler เป็นรุ่นที่เป็นตัวแทนของซีรีส์ DS ที่ผลิตโดยบริษัท FURUNO Electric Co., Ltd. ของญี่ปุ่น อุปกรณ์นี้ใช้เทคโนโลยีการประมวลผลด้วยคอมพิวเตอร์ และให้ความแม่นยำในการวัดในระดับสูง ซึ่งสอดคล้องกับกฎระเบียบที่เกี่ยวข้องขององค์การการเดินเรือระหว่างประเทศ (IMO) และคณะกรรมการเทคนิคไฟฟ้าสากล (IEC) อย่างครบถ้วน
โครงสร้างโดยรวมของเครื่องวัดระยะทางแบบดอปเปลอร์ DS-80 ประกอบด้วยส่วนประกอบต่าง ๆ เช่น จอแสดงผลหลัก จอแสดงผลรอง ตัวประมวลผล กล่องต่อสาย เครื่องส่ง-รับสัญญาณ และตัวแปลงสัญญาณ; การจัดวางส่วนประกอบดังกล่าวแสดงไว้ในรูป 5-1-1.
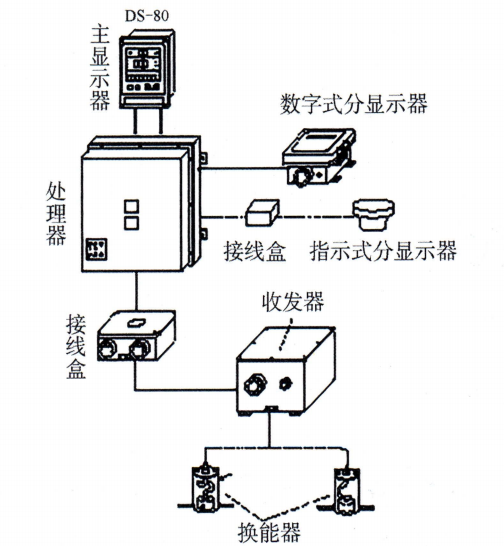 รูป 5-1-1 โครงสร้างโดยรวมของเครื่องวัดระยะทางแบบดอปเปลอร์ DS-80
หน้าจอหลักอุปกรณ์นี้มีหน้าที่ควบคุมและจัดการการดำเนินงานโดยรวมของหน่วย รวมถึงแสดงผลการวัด; ข้อมูลที่สามารถแสดงได้ ได้แก่ ความเร็วการเคลื่อนที่ไปข้างหน้า/ถอยหลังของเรือ ความเร็วการเคลื่อนที่ด้านข้างไปทางซ้ายหรือขวา ระยะทางรวมที่เดินทางมา และความลึกของน้ำใต้ท้องเรือ
โปรเซสเซอร์มันประกอบด้วยส่วนประกอบต่าง ๆ เช่น วงจรจ่ายไฟฟ้า วงจรเกตโดพเลอร์ และไมโครโปรเซสเซอร์ มันมีหน้าที่หลักสองประการ: ประการแรก คือ สร้างสัญญาณพัลส์ทริกเกอร์และส่งสัญญาณดังกล่าวไปยังหน่วยทรานซีฟเวอร์ เพื่อควบคุมการทำงานของทรานซีฟเวอร์; และประการที่สอง คือ แปลงสัญญาณเอคโค่ที่ทรานซีฟเวอร์รับมาให้เป็นสัญญาณความเร็ว ซึ่งสัญญาณดังกล่าวจะถูกส่งต่อไปยังหน้าจอหลักหรือหน้าจอย่อยอื่น ๆ
เครื่องส่ง-รับหน้าที่ของมันคือสร้างสัญญาณคลื่นไฟฟ้าแบบสั่น ซึ่งกระตุ้นให้ตัวแปลงสัญญาณส่งคลื่นอัลตราโซนิกไปยังก้นทะเล; ในเวลาเดียวกัน มันรับสัญญาณสะท้อนกลับจากตัวแปลงสัญญาณ ขยายและประมวลผลสัญญาณเหล่านั้น แล้วแปลงเป็นสัญญาณไฟฟ้าก่อนส่งต่อไปยังตัวประมวลผล ควรทราบว่าในบางรุ่นของเครื่องวัดความเร็ว DS-80 Doppler log เครื่องส่ง-รับสัญญาณและเครื่องประมวลผลถูกรวมเป็นหน่วยเดียว ซึ่งช่วยทำให้กระบวนการติดตั้งง่ายขึ้น
การแสดงผลแบบแบ่งหน้าจออุปกรณ์เหล่านี้แบ่งออกเป็นสองประเภท ได้แก่ แบบดิจิทัลและแบบตัวชี้วัด สัญญาณของอุปกรณ์เหล่านี้มาจากข้อมูลแบบซีเรียลหรือแบบอนาล็อกที่ส่งมาจากตัวประมวลผล และฟังก์ชันการทำงานของอุปกรณ์เหล่านี้เหมือนกับหน้าจอหลัก
II. การใช้งานพื้นฐานของเครื่องวัดค่าโดยสารและวิธีดูข้อมูล
(1) การเริ่มต้นธุรกิจ
(1) กดปุ่ม “POWER” เพื่อเปิดเครื่อง; เครื่องจะเข้าสู่โหมดทดสอบอัตโนมัติก่อน
ตัวเลข “0” สามตัวจะกระพริบในหน้าต่างแสดงความเร็วเป็นเวลา 1 นาที ในขณะที่ระบบกำลังตรวจสอบหน่วยความจำ ไฟ LED และเสียงเตือนตามลำดับ หากการตรวจสอบสำเร็จ หมายเลขเวอร์ชันโปรแกรม (P××) สำหรับหน้าจอหลักจะปรากฏในหน้าต่างแสดงความเร็วแนวตั้ง ส่วนหมายเลขเวอร์ชันโปรแกรม (P××) สำหรับหน่วยประมวลผลจะปรากฏในสามหลักแรกของหน้าต่างแสดงช่วง หากการตรวจสอบไม่สำเร็จ ข้อความแสดงข้อผิดพลาดที่เกี่ยวข้องจะปรากฏขึ้น ตัวอย่างเช่น:1 หมายถึงข้อผิดพลาดของ ROM, 2 หมายถึงข้อผิดพลาดของ RAM และ 3 หมายถึงข้อผิดพลาดของ EPROM。
(2) เมื่อการทดสอบอัตโนมัติเสร็จสิ้นแล้ว ความเร็วและระยะทางปกติ (หรือความลึกของน้ำ) จะถูกแสดงขึ้น
(3) ใช้ปุ่ม “DIMMER” เพื่อปรับความสว่างของหน้าจอ; กดปุ่ม “kt/m/s” เพื่อเลือกหน่วยวัดความเร็ว
(4) กดปุ่ม “MODE” เพื่อเลือกโหมดการติดตามบันทึก (ก้นทะเล/ชั้นน้ำ/อัตโนมัติ); ไฟแสดงสถานะ G, W และ A ที่เกี่ยวข้องจะสว่างขึ้น
- การติดตามพื้นทะเล (G): ช่วงความลึก 1–200 เมตรใต้ท้องเรือ;
- การติดตามชั้นน้ำ (W): ช่วงความลึก 2–25 เมตรใต้ท้องเรือ;
- การติดตามอัตโนมัติ (A): ระบบจะเปลี่ยนระหว่างโหมดการติดตามพื้นทะเลและโหมดการติดตามชั้นน้ำโดยอัตโนมัติ ตามความลึกของน้ำจริง
(5) กดปุ่ม “Distance/Keel Clearance” เพื่อเลือกระหว่างการแสดงระยะทางหรือการแสดงระยะห่างจากก้นเรือระยะทางแสดงเป็นไมล์ทะเล (n mile) ส่วนความลึกของน้ำแสดงเป็นเมตร ฟุต หรือฟาธอม (fathom)
(6) ตั้งค่าระยะทางเริ่มต้นที่เดินทางไว้ล่วงหน้า:ข้อมูลระยะทางจะยังคงถูกเก็บไว้แม้หลังจากปิดเครื่องแล้ว; คุณสามารถใช้ปุ่ม “SET” เพื่อรีเซ็ตระยะทางหรือตั้งค่าระยะทางเริ่มต้นไว้ล่วงหน้าได้
(2) ดูข้อมูล
หน้าจอแสดงผลหลักของเครื่องวัดระยะทางแบบดอปเปลอร์ DS-80 มีสามส่วนแสดงผลที่จัดเรียงจากบนลงล่าง:
- ส่วนบนสุดคือพื้นที่แสดงค่าความเร็วตามแนวข้างซ้าย/ขวาของหัวเรือ:เมื่อหน้าจอกลับสู่สภาพปกติ ไอคอนลูกศรชี้ซ้ายหรือขวาจะสว่างขึ้นเพื่อแสดงทิศทางการเคลื่อนที่ตามแนวขวางของเรือในขณะนั้น
- อยู่ตรงกลางคือพื้นที่แสดงความเร็วเดินหน้า/ถอยหลังของเรือ:ด้านซ้ายของหน้าต่างแสดงผลนี้แสดงตัวชี้โหมดการติดตาม โดย ‘G’ หมายถึงการติดตามพื้นทะเล ‘W’ หมายถึงการติดตามชั้นน้ำ และ ‘A’ หมายถึงการติดตามอัตโนมัติ ส่วนด้านขวาใช้เพื่อแสดงความเร็ว สถานะการทดสอบอัตโนมัติ และข้อมูลการเตือนความเร็ว
- ส่วนล่างสุดคือพื้นที่แสดงช่วง/ความลึก:ด้านบนหน้าต่างแสดงผลมีตัวบ่งชี้สถานะที่มีป้ายกำกับว่า “Distance” และ “Keel Clearance”; ส่วนด้านขวาเป็นหน้าแสดงหน่วยวัดระยะทาง
III. ขั้นตอนการตรวจสอบด้วยตนเองของเครื่องวัดระยะทาง
“ใน ”SYSTEM MENU 2“ (เมนูระบบ 2) คุณสามารถเข้าถึง ”TEST“ (การทดสอบวินิจฉัย) เพื่อตรวจสอบว่าอุปกรณ์กำลังทำงานอย่างปกติหรือไม่ เมนู ”TEST” ช่วยให้คุณสามารถวินิจฉัยและตรวจสอบหมายเลขโปรแกรมได้ โดยฟังก์ชันวินิจฉัยจะตรวจสอบ ROM, RAM และ SIO พร้อมทั้งแสดง ID ของโปรแกรม
1. เริ่มการทดสอบ:กดปุ่ม “MENU” เพื่อเปิดเมนู เลือก “SYSTEM MENU 2” แล้วกดปุ่ม “ENT”; กดปุ่ม “ENT” อีกครั้ง ตามที่แสดงในรูป 5-1-2(a) กล่องโต้ตอบเริ่มต้นการทดสอบจะปรากฏขึ้น
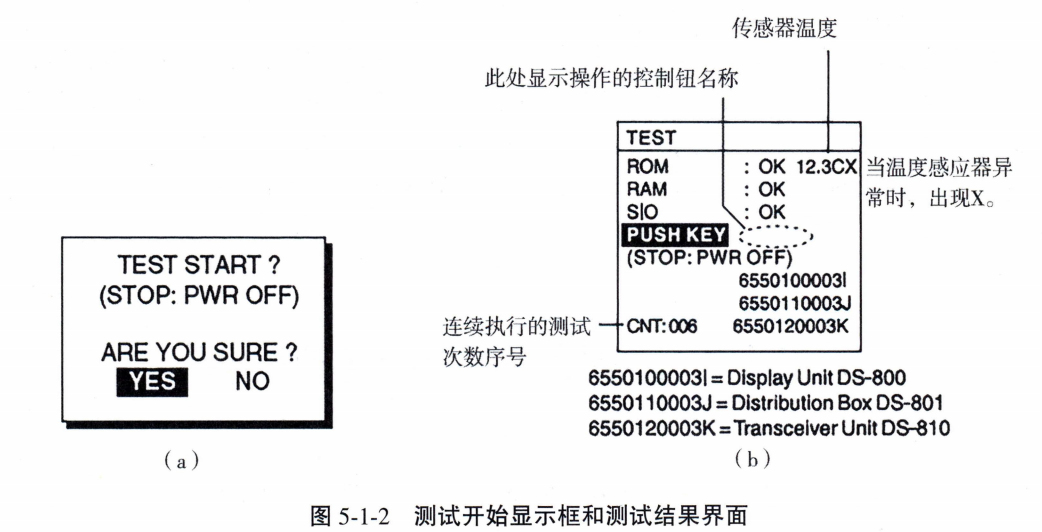 2. เริ่มการทดสอบ:กดปุ่ม “ENT” เพื่อเริ่มการทดสอบ หลังจากรอสักครู่ หน้าจอก็จะเปลี่ยนไป ตามที่แสดงในรูป 5-1-2(b)
3. การประเมินผล:ตรวจสอบว่า ROM, RAM และ SIO (หากใช้หัวต่อพิเศษ) ทำงานอย่างถูกต้องหรือไม่; ผลแสดงว่า“OK” (ปกติ) หรือ “NG” (ผิดปกติ). หมายเลขรายการก็ปรากฏอยู่ที่นี่ด้วย
4. การตรวจสอบซ้ำ:คำ “PUSH KEY” จะถูกเน้นให้เห็นชัดเจน เพื่อแจ้งให้คุณตรวจสอบปุ่มควบคุม กดปุ่มควบคุมใดก็ได้ (ยกเว้นสวิตช์ “POWER”) ภายใน 5 วินาที หากเครื่องทำงานอย่างถูกต้อง ชื่อของปุ่มควบคุมที่ถูกกดจะปรากฏบนหน้าจอ โปรดทราบว่า หากไม่มีการกดปุ่มควบคุมใด ๆ ภายใน 5 วินาที อุปกรณ์จะเริ่มตรวจสอบหน้าจอ LCD โดยอัตโนมัติ เมื่อการตรวจสอบหน้าจอ LCD โดยอัตโนมัติเสร็จสิ้น การทดสอบจะดำเนินการซ้ำโดยอัตโนมัติ
5. หยุดการทดสอบ:เพื่อหยุดการทดสอบ ให้ปิดแหล่งจ่ายไฟแล้วเปิดใหม่
IV. การเชื่อมต่อเครื่องวัดความเร็วกับอุปกรณ์นำทางอื่น ๆ
อุปกรณ์และฟังก์ชันหลักของเครื่องวัดระยะทางทางทะเลแสดงไว้ในตาราง 5-1-1.
ตาราง 5-1-1 รายชื่ออุปกรณ์แสดงผลหลักและฟังก์ชันของเครื่องวัดระยะทางทางทะเล
สัญญาณเข้า:เครื่องบันทึกข้อมูลดอปเปลอร์ DS-80 สามารถเชื่อมต่อกับสัญญาณเข้า — เช่น ตำแหน่งเรือ, SOG (ความเร็วเหนือพื้นดิน) และ COG (ทิศทางเหนือพื้นดิน) — ที่ส่งออกมาจากเครื่องนำทาง GPS สัญญาณเข้าเหล่านี้ต้องเป็นไปตาม มาตรฐาน IEC 61162-1 และโปรโตคอล NMEA 0183, โครงสร้างประโยคทั่วไป ได้แก่ จีจีเอ (รวมถึงข้อมูล เช่น เวลา ละติจูด และความแม่นยำ) และ VTG (รวมถึงข้อมูล SOG และ COG) เมื่อระบบบันทึกข้อมูลรับข้อมูลตำแหน่งของเรือแล้ว ผู้ควบคุมสามารถดูความสัมพันธ์ระหว่างความเร็วและตำแหน่งบนหน้าจอแสดงผลได้อย่างง่ายดาย
สัญญาณออก:ข้อมูลความเร็วและระยะทางจากเครื่องบันทึกความเร็วสามารถส่งออกไปยังอุปกรณ์ต่าง ๆ เช่น หน้าจอแสดงผล แผนที่อิเล็กทรอนิกส์ เครื่องบันทึกข้อมูลการเดินทาง (VDR) และเรดาร์ สัญญาณที่ส่งออกยังสอดคล้องกับ มาตรฐาน IEC 61162-1 และโปรโตคอล NMEA 0183, โครงสร้างประโยคทั่วไป ได้แก่:
- VBW:ความเร็วเมื่อเทียบกับน้ำหรือพื้นทะเล ช่วงเวลาระหว่างสัญญาณที่ส่งออกคือ 3 วินาที。
- VLW:ช่วงการส่งสัญญาณเหนือน้ำ ช่วงการส่งสัญญาณคือ 1 วินาที。
- สัญญาณพัลส์:นอกจากนี้ ข้อมูลความเร็วและระยะทางจากเครื่องวัดระยะทางยังสามารถแสดงได้บน 200 p/n ไมล์ ถูกส่งไปยังเรดาร์ในรูปแบบของพัลส์ คือทุก 0.005 n ไมล์ ส่งสัญญาณพัลส์ออกมาเพื่อตอบสนองต่อความเปลี่ยนแปลงของระยะทางที่เคลื่อนที่