مبادئ ومكونات النظم العالمية للملاحة عبر الأقمار الصناعية
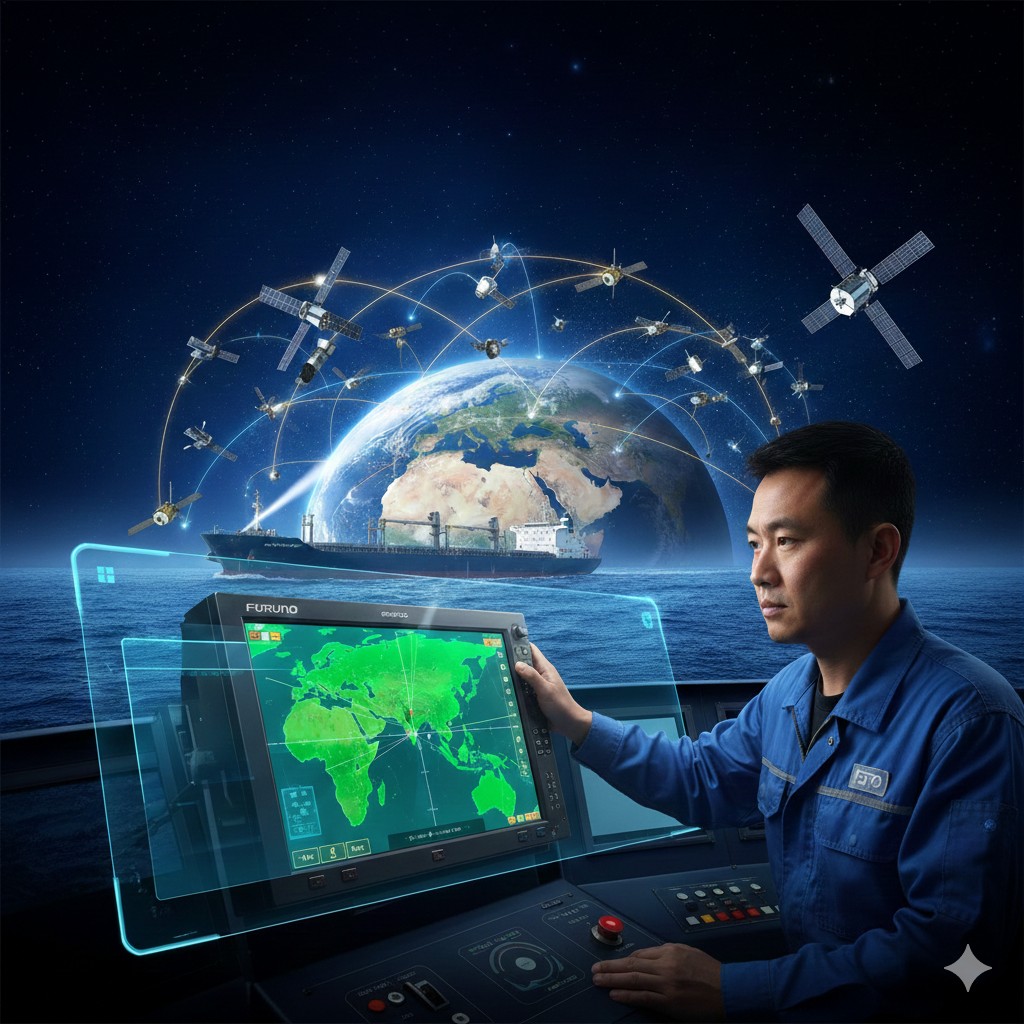
نظام الملاحة العالمي عبر الأقمار الصناعية (Global Navigation Satellite System، GNSS) هو نظام لتحديد المواقع، قادر على تزويد السفن بخدمات تحديد المواقع والملاحة ثلاثية الأبعاد على نطاق عالمي، وعلى مدار الساعة، وبدقة عالية وبشكل مستمر. يُعد جهاز الملاحة عبر الأقمار الصناعية GPS المركب على متن السفن جهازًا لا غنى عنه للملاحة البحرية الحديثة، وله أهمية كبيرة في ضمان سلامة الملاحة البحرية. ولذلك، فإن ضمان التشغيل السليم لجهاز الملاحة عبر الأقمار الصناعية GPS المركب على متن السفن التي تبلغ قدرتها 750 كيلوواط أو أكثر، هو من مسؤوليات فنيي الإلكترونيات والكهرباء على متن السفن. يعتمد هذا المشروع على التدريس القائم على المشاريع باستخدام أجهزة الملاحة عبر الأقمار الصناعية GPS المثبتة على متن السفن، ويهدف من خلال التعلم النظري والتطبيق العملي إلى تمكين الطلاب من إتمام أعمال الصيانة والعناية بجهاز الملاحة عبر الأقمار الصناعية GPS المثبت على متن السفن بشكل مستقل في وظائفهم المستقبلية. يُستخدم جهاز الملاحة عبر الأقمار الصناعية GPS من طراز FURUNO GP-170 على نطاق واسع على متن السفن، وستستعرض هذه الفقرة هذا الطراز كمثال توضيحي.
أولاً: لمحة عامة عن نظام الملاحة العالمي عبر الأقمار الصناعية
تشمل أنظمة الملاحة الساتلية العالمية بشكل رئيسي نظام تحديد المواقع العالمي (GPS) التابع للولايات المتحدة، ونظام الملاحة عبر الأقمار الصناعية الصيني "بييدو" (BeiDou Navigation Satellite System, BDS)، ونظام الملاحة عبر الأقمار الصناعية الروسي "غلوناس" (Global Navigation Satellite System, GLONASS)، ونظام الملاحة عبر الأقمار الصناعية الأوروبي "غاليليو" (Galileo Navigation Satellite System, Galileo).
GPS هو اختصار لـ Navigation Satellite Timing and Ranging/Global Positioning System (يُعرف اختصارًا بـ NAVSTAR/GPS)، وهو ما يعني «نظام تحديد المواقع العالمي/نظام تحديد المواقع والتوقيت والمدى عبر الأقمار الصناعية». بدأت الولايات المتحدة في أواخر عام 1973 بأبحاث نظام الملاحة عبر الأقمار الصناعية GPS، وأكملت بشكل أولي نشر الأقمار الصناعية في أواخر عام 1993، ودخل النظام حيز الاستخدام الكامل في أواخر عام 1995.
يتمكن نظام GPS من توفير خدمات تحديد المواقع والملاحة ثلاثية الأبعاد على مستوى العالم على مدار الساعة، وبدقة عالية، وبشكل مستمر، وبشكل شبه فوري. ومن بينها، يبلغ دقة تحديد المواقع لرمز P، الذي يُستخدم بشكل رئيسي من قبل الجيش والمستخدمين المتميزين، 1 متر؛ بينما تبلغ دقة تحديد المواقع لرمز CA، الذي يُستخدم بشكل رئيسي للأغراض المدنية، ما بين 20 و30 مترًا.
ثانياً: مكونات نظام الملاحة العالمي عبر الأقمار الصناعية
يتألف النظام العالمي للملاحة عبر الأقمار الصناعية من ثلاثة أجزاء هي: الأقمار الصناعية للملاحة، والمحطات الأرضية، وأجهزة المستخدمين. تتولى الأقمار الصناعية للملاحة مهمة إرسال إشارات الملاحة، بينما تقوم المحطات الأرضية بتتبع الأقمار الصناعية والتحكم فيها وإدخال معلومات الملاحة إليها، أما أجهزة استقبال الملاحة المثبتة على مركبات المستخدمين فتستقبل إشارات الأقمار الصناعية، وذلك من أجل تحقيق وظائف تحديد الموقع والملاحة.
أقمار GPS الصناعيةيتألف نظام «ديزاين كونستيلايشن» من 24 قمراً صناعياً، منها 21 قمراً عاملاً و3 أقمار احتياطية، موزعة بالتساوي على 6 مدارات. وفي وقت لاحق، تم إطلاق سلسلة أقمار «بلوكي» (BLOCKI) و«II» و«IIA» و«IIR» على مراحل.
محطة أرضية GPSيتألف النظام من ثلاثة أجزاء هي: محطة التحكم الرئيسية، ومحطة التتبع، ومحطة الإدخال. تتولى محطة التحكم الرئيسية مهمة التحكم في نظام الأقمار الصناعية بأكمله، وتقييم أداء الملاحة، وإعداد جداول الحركات الفلكية للأقمار الصناعية، ثم إرسال معلومات الملاحة إلى محطة الإدخال بعد تشفيرها. وتقوم محطة الإدخال، تحت إشراف محطة التحكم الرئيسية، بإدخال معلومات الملاحة إلى الأقمار الصناعية مرة أو مرتين يوميًا.
أجهزة المستخدمينوهو جهاز الملاحة عبر الأقمار الصناعية (GPS)، ويتألف من الأجهزة، والبرامج المدمجة في الجهاز، وحزمة برامج المعالجة اللاحقة لبيانات GPS. وتتكون الأجهزة الخاصة بجهاز الاستقبال من ثلاثة أجزاء هي وحدة الهوائي، ووحدة الجهاز الرئيسي، ومصدر الطاقة. يتم تركيب الهوائي في الخارج، ويتم توصيله بالوحدة الرئيسية عبر كابل. وتتألف الوحدة الرئيسية من محول التردد وقناة الإشارة والمعالج الدقيق ووحدة العرض وغيرها. وحاليًا، يُستخدم جهاز الملاحة الذي يعتمد على رمز CA على نطاق واسع في مجال الملاحة البحرية.
ثالثًا: مبادئ تحديد المواقع والأخطاء
(1) مبدأ تحديد الموقع
نظام GPS هو نظام تحديد المواقع والقياس الكروي الفضائي. ويقوم المستخدم، من خلال قياس زمن وصول إشارة القمر الصناعي إليه، بتحديد زمن انتقال الموجات الكهرومغناطيسية في الفضاء. ونظرًا لأن سرعة انتشار الموجات الكهرومغناطيسية في الفضاء معروفة، يمكن من خلال ذلك حساب المسافة بين المستخدم والقمر الصناعي. وعند تحديد الموقع بشكل دقيق، يكفي أن يقيس المستخدم المسافة إلى 3 أقمار صناعية فقط، ليحصل على 3 كرات كروية يكون القمر الصناعي مركزها والمسافة من القمر الصناعي إلى المستخدم نصف قطرها، ويكون نقطة تقاطعها هي الموقع الفضائي ثلاثي الأبعاد للمستخدم.
من أجل تحديد موقع المستخدم، يجب أن يكون موقع القمر الصناعي عند إرساله للإشارة معروفًا بدقة. ويحصل المستخدم على موقع القمر الصناعي من خلال استقبال التقويم الفلكي للقمر الصناعي الوارد في الرسائل التي يرسلها القمر الصناعي GPS.
(2) خطأ تحديد الموقع
تتأثر المسافة التي يقيسها المستخدم باستخدام جهاز الملاحة عبر الأقمار الصناعية بالعوامل التالية:
1. الانحراف الزمني بين الأقمار الصناعية والمستخدمين
كما ذكرنا سابقًا، فإن قياس المسافة يعتمد في جوهره على قياس زمن التأخير (زمن انتشار الموجات الكهربائية)، لذا فإن وجود معيار زمني موحد ودقيق أمر بالغ الأهمية لدقة القياس. تستخدم أقمار GPS جميعها ساعات ذرية عالية الدقة، تصل دقتها إلى (0.1~10)×10⁻¹³/ثانية، لكن الخطأ يتراكم بمرور الوقت، وينعكس على خطأ القياس لدى المستخدم. من ناحية أخرى، لا يمتلك المستخدم العادي عادةً ساعة دقيقة، لذا فإن تأخير الإرسال الذي يقيسه سيتضمن خطأً كبيراً ناتجاً عن ساعة المستخدم.
2. تأخير انتشار الإشارة
تخضع إشارات الأقمار الصناعية، أثناء انتقالها إلى المستخدم، للانكسار في الغلاف الجوي والطبقة المعتدلة، مما يؤدي إلى تغير سرعة انتقال الإشارة ومسارها، وبالتالي يحدث تأخير في انتقال الإشارة، ويؤدي هذا التأخير بدوره إلى حدوث خطأ في قياس الوقت لدى المستخدم.
بناءً على العوامل المذكورة أعلاه، فإن المسافة التي يقيسها المستخدم باستخدام جهاز الملاحة عبر الأقمار الصناعية (GPS) ليست المسافة الفعلية بين المستخدم والقمر الصناعي، ولذلك يُطلق عليها اسمالمسافة الزائفة، ويُطلق على عملية قياس المسافة الزائفة اسمالقياس الزائف للمسافة。
3. طرق التخلص من أخطاء تحديد المواقع
للحصول على المسافة الفعلية بين القمر الصناعي والمستخدم، يتبع نظام GPS الطريقة التالية:
① توفر أقمار GPS، في الرسائل التي ترسلها إلى المستخدمين، معلمات تصحيح انحراف ساعة القمر الصناعي.
② تقوم أقمار GPS الصناعية بتصحيح أخطاء الانكسار في الغلاف الجوي عن طريق إرسال إشارات ثنائية التردد (1575.42 ميجاهرتز و1227.60 ميجاهرتز). وفي الوقت نفسه، توفر أقمار GPS معلمات تصحيح الغلاف الجوي في رسائلها الفضائية، ويقوم المستخدمون بتصحيح أخطاء الانكسار في طبقة التروسبير من خلال نموذج تصحيح، ومن ثم يحسبون تأخير انتشار الإشارة.
③ اعتبار خطأ ساعة المستخدم متغيرًا مجهولًا، وحله في معادلة الرصد. وبالتالي، يتعين على المستخدم، عند تحديد موقعه ثلاثي الأبعاد، حل أربعة متغيرات مجهولة، وهي:يلزم استقبال إشارات من 4 أقمار صناعية على الأقل؛ عند إجراء تحديد الموقع ثنائي الأبعاد،يلزم استقبال إشارات من 3 أقمار صناعية على الأقل。
رابعاً: جهاز الملاحة عبر الأقمار الصناعية (GPS)
في الوقت الحالي، تُستخدم أجهزة الملاحة التي تعمل بنظام الترميز CA بشكل شائع في مجال الملاحة البحرية. يتألف جهاز الملاحة عبر الأقمار الصناعية GPS من الأجهزة، والبرامج المدمجة في الجهاز، وحزمة برامج معالجة بيانات GPS. وتشمل الأجهزة الخاصة بجهاز الملاحة عبر الأقمار الصناعية ثلاثة أجزاء هي: الهوائي، ووحدة التحكم الرئيسية، ومصدر الطاقة. يتم تركيب الهوائي في الخارج، ويتم توصيله بالوحدة الرئيسية عبر كابل. وتتألف الوحدة الرئيسية من محول تردد ومضخم متوسط، وقناة إشارة، ومعالج دقيق، ووحدة عرض، كما هو موضح في الشكل 2-1-1.
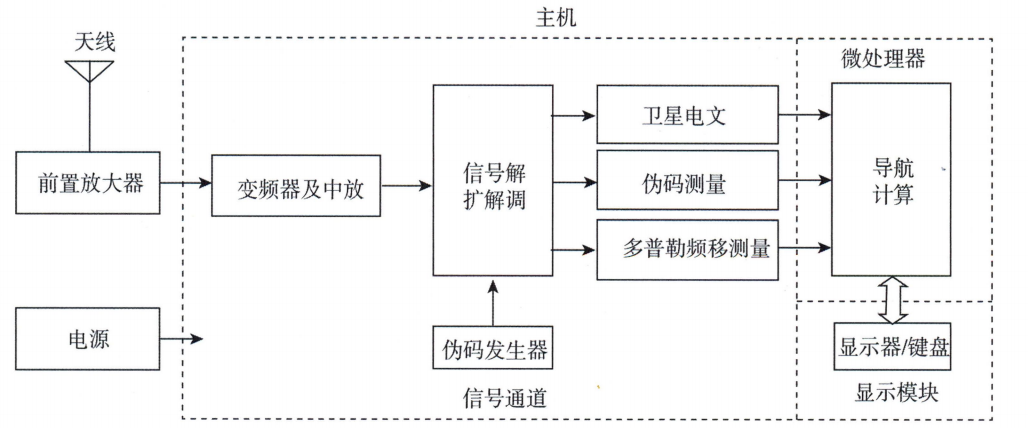 الشكل 2-1-1: هيكل جهاز الملاحة عبر الأقمار الصناعية (GPS)
يستقبل جهاز الملاحة عبر الأقمار الصناعية GPS إشارات الأقمار الصناعية الضعيفة عبر هوائي GPS، وبعد تضخيمها بواسطة مضخم أولي (لتحسين نسبة الإشارة إلى الضوضاء)، تُرسل إلى محول التردد لتحويل إشارة التردد الراديوي (RF) إلى إشارة التردد المتوسط (IF). بعد تضخيم إشارة التردد المتوسط، يتم إرسالها إلى حلقة التزامن بالرمز الزائف وحلقة التزامن بالموجة الحاملة، لإجراء بحث ثنائي الأبعاد عن الرمز الزائف والتردد (الموجة الحاملة). ومن بينهما، تُستخدم حلقة التزامن بالرمز الزائف لجعل جهازنا يتتبع الرمز الزائف بحيث يتوافق زمنياً مع الرمز الزائف المستقبل، مما يحقق التقاط الرمز الساتلي وتتبعه تلقائياً؛ وتُستخدم حلقة التزامن بالموجة الحاملة لجعل تتبع الموجة الحاملة من قبل الجهاز متوافقاً مع الموجة الحاملة المستقبلة من حيث التردد والطور، مما يحقق التقاط الموجة الحاملة للساتل وتتبعها تلقائيًا.
يتم مقارنة الشفرة الزائفة لإشارة GPS مع الشفرة الزائفة للموجة الحاملة الخاصة بالجهاز في وحدة الترابط؛ وعندما تتطابق الاثنتان، يتم إخراج القيمة القصوى، مما يشير إلى أن وحدة الترابط قد اكتشفت إشارة الموجة الحاملة المُعدلة ببيانات GPS. وبعد مزج هذه الإشارة مع الموجة الحاملة الخاصة بالجهاز، يتم الكشف عن إشارة رمز بيانات GPS. وبعد إجراء مزامنة البيانات للكود البيانات لـ GPS وكشفها وتصفيتها، يتم استخلاص رسائل أقمار GPS. ويُعد الفرق بين موجة التردد الحاملة المتتبعة وموجة التذبذب المرجعية للجهاز هو انزياح دوبلر؛ ومن خلال مقارنة الكود الزائف المتتبع بالكود الزائف المرجعي للجهاز، يمكن قياس تأخير انتشار الإشارة، ومن ثم حساب المسافة الزائفة.
المعالج الدقيقوهو المكون الأساسي لجهاز الملاحة عبر الأقمار الصناعية (GPS)، حيث تتم عملية استقبال الإشارات ومعالجتها في الجهاز تحت تحكم المعالج الدقيق. وتشمل وظائفه الرئيسية ما يلي: الفحص الذاتي عند التشغيل، واختيار الأقمار الصناعية، وجمع بيانات الأقمار الصناعية، وتصحيح أخطاء الانتشار في الغلاف الجوي، وقياس المسافة الزائفة، وتردد دوبلر، وحساب موقع المستخدم وسرعته ومعلومات الملاحة وغيرها.
عادةً ما تكون أجهزة الملاحة عبر الأقمار الصناعية (GPS) مزودة بشاشة عرض من نوع LCD لعرض معلومات التشغيل، كما أنها مزودة بلوحة مفاتيح تتيح للمستخدم التحكم في عمل الجهاز. كما أن بعض أجهزة الملاحة عبر الأقمار الصناعية مزودة بشاشات عرض كبيرة، تتيح عرض معلومات الملاحة والخرائط الرقمية مباشرةً على الشاشة.
هناك نوعان من مصادر الطاقة لأجهزة الملاحة عبر الأقمار الصناعية (GPS):أحدهما هو مصدر الطاقة الداخلي، الذي يستخدم عادةً بطارية ليثيوم لتزويد ذاكرة الوصول العشوائي (RAM) بالطاقة، مما يمنع فقدان البيانات بعد إيقاف تشغيل الجهاز؛ والآخر هو مصدر الطاقة الخارجي، الذي يستخدم عادةً بطارية كادميوم-نيكل قابلة لإعادة الشحن بجهد 12 فولت، وعند استخدام التيار المتردد، يلزم استخدام مزود طاقة ثابت الجهد أو محول طاقة مخصص.
خامساً: نظام الملاحة عبر الأقمار الصناعية «بيدو»
نظام الملاحة عبر الأقمار الصناعية «بيدو» هو نظام ملاحة عالمي عبر الأقمار الصناعية طورته الصين بمفردها، وهو ثالث نظام ملاحة عبر الأقمار الصناعية ناضج بعد نظامي «GPS» و«GLONASS».
(1) مكونات النظام
يتألف نظام الملاحة عبر الأقمار الصناعية «بيدو» من ثلاثة أجزاء رئيسية هي: مجموعة الأقمار الصناعية، ونظام التحكم الأرضي، ومحطات المستخدمين. وتستخدم مجموعة الأقمار الصناعية الخاصة به تصميمًا مختلطًا للمدارات يتألف من أقمار صناعية في المدار الثابت بالنسبة للأرض (GEO)، والمدار المائل المتزامن مع الأرض (IGSO)، والمدار المتوسط الدائري (MEO)، مما يشكل شبكة ملاحة تغطي العالم بأسره. وقد تم نشر 30 قمراً صناعياً في نظام «بيودو-3»، من بينها 5 أقمار صناعية في المدار الثابت بالنسبة للأرض (GEO) (3 أقمار عاملة و2 أقمار احتياطية)، وذلك لتعزيز استقرار الخدمة في منطقة آسيا والمحيط الهادئ.
يتألف نظام التحكم الأرضي من محطة تحكم رئيسية ومحطة مراقبة ومحطة حقن، وهو مسؤول بشكل أساسي عن مراقبة حالة الأقمار الصناعية وتصحيح مداراتها وتعزيز إشارات الملاحة. وتشمل المحطات الطرفية للمستخدمين أجهزة ذات استخدامات عسكرية ومدنية، مثل المحطات الطرفية المثبتة على متن السفن التابعة لنظام BDMSS والأجهزة المحمولة وغيرها، وتجمع هذه الأجهزة بين وظائف الملاحة وتحديد المواقع والاتصالات عبر الرسائل القصيرة.
(2) مبدأ تحديد الموقع
تجمع تقنية BDS بين تقنيتي تحديد المواقع النشطة والسلبيتين.تحديد الموقع بدون مصدر طاقةوهو وضع التحديد الرئيسي لنظام «بيدو 3»، حيث تستقبل الأجهزة الطرفية للمستخدمين إشارات من 4 أقمار صناعية على الأقل، وتستخدم الفارق الزمني في انتشار الإشارات لحساب الإحداثيات ثلاثية الأبعاد، ويمكن أن تصل دقة تحديد الموقع إلى مستوى المتر.التحديد النشط للموقعوفي هذه الحالة، يتعين على الجهاز أن يرسل إشارة طلب إلى القمر الصناعي بشكل استباقي، وهو ما يناسب احتياجات تحديد المواقع في حالات الطوارئ ضمن نطاق تغطية المحطة الأرضية. وقد عمل نظام «بيدو 3» على تحسين كفاءة نقل الإشارات من خلال تقنية الوصلات بين الأقمار الصناعية، مما أدى إلى زيادة سرعة ودقة تحديد المواقع بشكل أكبر.
(3) الوظائف والخصائص الأساسية
يمكن لنظام BDS تقديم خدمات الملاحة وتحديد المواقع في الوقت الفعلي على نطاق عالمي. تبلغ دقة تحديد المواقع للأغراض المدنية أقل من 10 أمتار، ويمكن أن تصل الدقة في منطقة آسيا والمحيط الهادئ إلى 2 إلى 5 أمتار، بينما تتيح الخدمات ذات المستوى العسكري تحديد المواقع بدقة تصل إلى مستوى السنتيمتر. وتتميز تقنية BDS المبتكرة بـوظيفة الاتصالات عبر الرسائل القصيرةتنقسم إلى فئتين: الإقليمية والعالمية. تعتمد الرسائل القصيرة الإقليمية على مجموعة الأقمار الصناعية GEO، وتغطي منطقة آسيا والمحيط الهادئ (10° شمالاً ~ 55° شمالاً، 75° شرقاً ~ 135° شرقاً)، وتدعم ثلاثة أوضاع هي: الإرسال عند الطلب (الإرسال إلى نقطة واحدة)، والبث الجماعي (الاتصال الجماعي)، والبث العام (نشر المعلومات على نطاق إقليمي). وتتجاوز وظيفة الرسائل القصيرة العالمية التي أضيفت إلى نظام «بيدو 3» القيود الجغرافية، مما يحقق الاتصالات الطارئة على مستوى العالم. بالإضافة إلى ذلك، يعتمد النظام على تصميم إشارات متعددة النطاقات مثل B1 وB2 وB3، مما يرفع بشكل ملحوظ من قدرته على مقاومة التداخل وموثوقيته في البيئات المعقدة.
(4) تطبيقات المحطة الطرفية المثبتة على متن السفن BDMSS والرسائل القصيرة الإقليمية
يُعد الجهاز الطرفي المركب على السفن BDMSS أحد الأجهزة المهمة لتطبيق نظام BDS في مجال الملاحة البحرية، ويتألف بشكل أساسي من وحدة الملاحة وتحديد المواقع، ووحدة التحكم في الاتصالات، ووحدة التكيف مع البيئة. تستخدم وحدة الملاحة وتحديد المواقع تقنية استقبال الإشارات متعددة النطاقات، مما يتيح دقة تحديد المواقع بمستوى المتر؛ بينما تدمج وحدة التحكم في الاتصالات بروتوكول الاتصالات الخاص بنظام «بي دو»، وتدعم النقل المشفر للرسائل القصيرة. ويتميز هذا الجهاز بتصميم مقاوم للتآكل الناتج عن رذاذ الملح ونظام إمداد طاقة يعمل بنطاق واسع من الجهد الكهربائي، وهو يتوافق مع المعايير الدولية للمعدات البحرية، مما يجعله قادرًا على التكيف مع بيئة العمل المعقدة على متن السفن.
تدعم خدمة الاتصالات الإقليمية عبر الرسائل القصيرة لنظام «بيدوتو 3» ثلاثة أقمار صناعية عاملة في المدار الثابت بالنسبة للأرض وقمرين صناعيين احتياطيين، وتغطي منطقة آسيا والمحيط الهادئ الواقعة بين خطي الطول 75° و135° شرقًا وخطي العرض 10° و55° شمالًا. توفر هذه الخدمة ثلاثة أنماط هي: الاتصالات عند الطلب (النقل الموجه)، والاتصالات الجماعية (التنسيق الجماعي)، والاتصالات الإذاعية (نشر المعلومات العامة)، وتُستخدم على نطاق واسع في مجالات مثل تنظيم حركة السفن، والإنقاذ البحري، والإنذارات الجوية. ومع ذلك، وبسبب القيود المفروضة على نطاق تغطية حزمة الإشارة للأقمار الصناعية في المدار الثابت بالنسبة للأرض، فإن خدمة الرسائل القصيرة تعاني من قيود جغرافية وقيود في سعة الاتصالات (يجب ألا يتجاوز حجم كل عملية إرسال 1000 حرف صيني)، وفي حالة الإبحار في أعالي البحار، يلزم ربطه بأنظمة اتصالات أخرى حتى يتسنى تحقيق تغطية شاملة.
مقارنة تقنيات أنظمة GNSS وقائمة الإجراءات العملية
نظام GPS مقابل نظام «بيدو 3» (BDS-3) | معايير الصيانة اليومية لأجهزة الملاحة المثبتة على السفن
أولاً: مقارنة المؤشرات الفنية بين نظام GPS ونظام بيدو 3 (BDS-3)
| بنود المعلمات | نظام GPS الأمريكي | نظام «بيدو 3» الصيني (BDS) |
|---|---|---|
| مجموعة الأقمار الصناعية | 24 قمرًا صناعيًا (6 مستويات مدارية في المدار المتوسط الأرضي) | 30 قمرًا صناعيًا (مسارات مختلطة MEO + IGSO + GEO) |
| وضع تحديد الموقع | تحديد الموقع بالاعتماد على الإشارات السلبية البحتة | التحديد النشط للموقع + التحديد غير النشط للموقع (ثنائي الوضع) |
| الدقة المدنية | 10 – 30 مترًا | عالميًا < 10 أمتار (منطقة آسيا والمحيط الهادئ 2 – 5 أمتار) |
| الميزات المميزة | تغطية عالمية راسخة | الاتصالات عبر الرسائل القصيرة (1000 حرف صيني لكل رسالة) |
| التوزيع التكراري | L1، L2، L5 | B1، B2، B3 |
ثانياً: قائمة إجراءات صيانة جهاز الملاحة FURUNO GP-170
- 1. الفحص المادي للهوائي: افحص شهريًّا ما إذا كان غطاء الهوائي الخارجي متصدعًا أو مغطىًّ ببلورات ملح البحر (التي قد تتسبب في ضعف الإشارة).
- 2. فحص وصلات خطوط التغذية: تحقق مما إذا كانت موصلات TNC/BNC غير محكمة الإغلاق أو متآكلة، وما إذا كان نصف قطر انحناء كابل التغذية صغيرًا جدًّا.
- 3. التحقق من رؤية الأقمار الصناعية: التحقق من ذلك في واجهة [حالة القمر الصناعي] HDOP (معامل الدقة الأفقية) < 4.0، عدد الأقمار الصناعية الملتقطة > 4.
- 4. صيانة البطارية الداخلية للجهاز: عندما تظهر رسالة “Battery Low” (انخفاض مستوى البطارية) أو [Self-test] (اختبار ذاتي) عند تشغيل الجهاز NG عندئذٍ، يجب استبدال بطارية الليثيوم ذات الجهد 3 فولت الموجودة داخل الجهاز.
- 5. التحقق من الإعدادات: تأكيد نظام الإحداثيات الجيوديسية (نظام الإحداثيات الأرضية) تم ضبطه على WGS-84 (المعايير العالمية الموحدة).
ثالثًا: الحدود الحمراء لإرسال الرسائل القصيرة عبر نظام «بيدو» (Message)
(1) حدود السعة: يجب ألا يتجاوز طول الرسالة القصيرة الإقليمية 1000 حرف صيني في المرة الواحدة، وإلا سيقوم النظام تلقائيًا بتقسيمها إلى أجزاء أو سيفشل إرسالها.
(2) الفاصل الزمني: عادةً ما يتم تحديد تردد إرسال البطاقات المدنية العادية بـ مرة كل دقيقة، يُحظر تمامًا إعادة النشر المتكرر الذي يؤدي إلى قفل اللوحة.
(3) القيود الجغرافية: بعد الخروج من منطقة تغطية آسيا والمحيط الهادئ (75°-135° شرقًا)، تضعف إشارة الأقمار الصناعية GEO، لذا يلزم التبديل إلى وضع خدمة الرسائل القصيرة العالمية.

 Chinese
 English
 Korean
 Japanese
 Thai
 Arabic
 Spanish
 Russian
 Vietnamese
 Indonesian


