หลักการและองค์ประกอบของระบบดาวเทียมนำทางระดับโลก
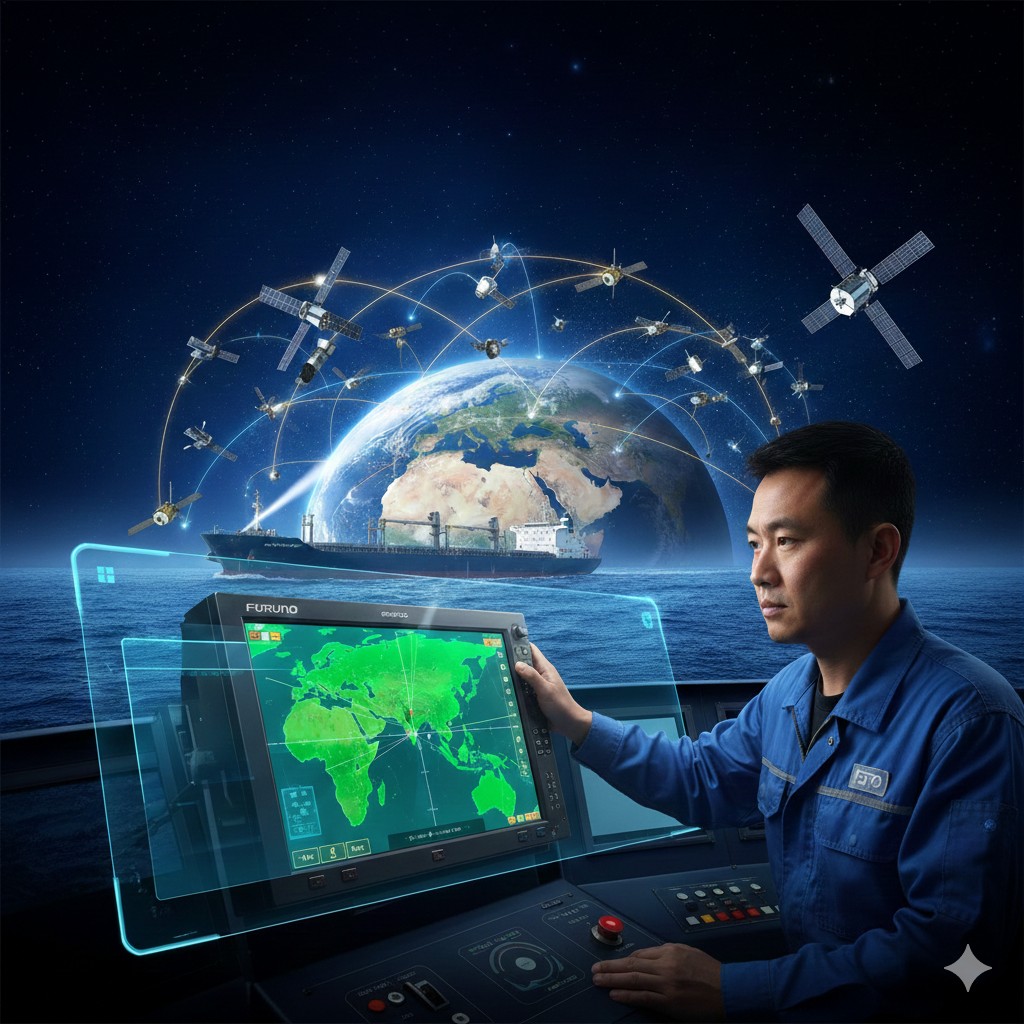
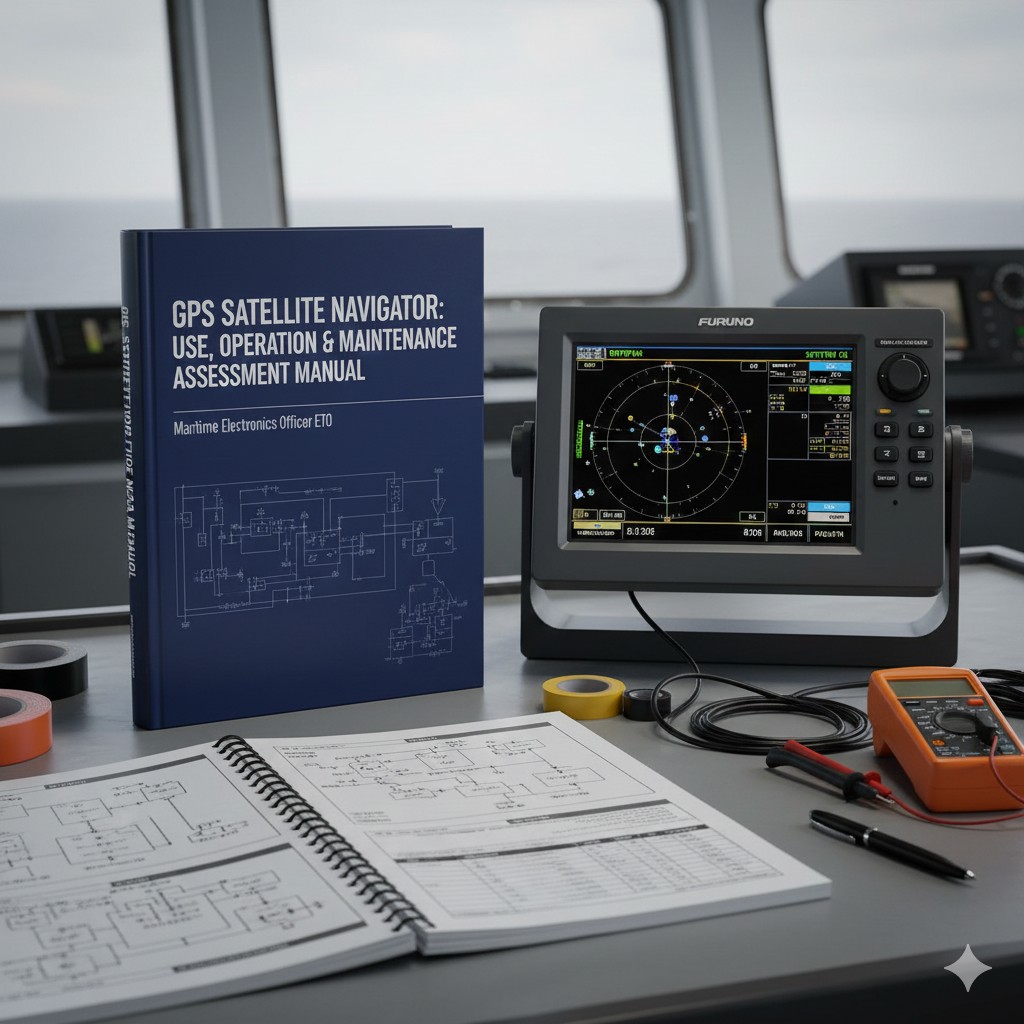
ระบบดาวเทียมนำทางระดับโลก (GNSS) เป็นระบบกำหนดตำแหน่งที่สามารถให้บริการกำหนดตำแหน่งและนำทางสามมิติแบบต่อเนื่องที่มีความแม่นยำสูง ครอบคลุมทั่วโลก และใช้งานได้ในทุกสภาพอากาศแก่เรือ อุปกรณ์นำทางด้วยดาวเทียม GPS บนเรือเป็นสิ่งจำเป็นสำหรับเรือสมัยใหม่ที่ออกทะเล และมีบทบาทสำคัญในการรับประกันการนำทางที่ปลอดภัย ดังนั้น การรับประกันการทำงานที่ถูกต้องของอุปกรณ์นำทางด้วยดาวเทียม GPS บนเรือที่มีกำลังเครื่องยนต์ 750 kW ขึ้นไป จึงเป็นความรับผิดชอบหลักของเจ้าหน้าที่อิเล็กทรอนิกส์และไฟฟ้าบนเรือ โครงการนี้ใช้อุปกรณ์นำทางดาวเทียม GPS บนเรือจริงเพื่อจัดการเรียนการสอนแบบโครงการ โดยมีเป้าหมายให้นักศึกษาสามารถดำเนินการบำรุงรักษาและซ่อมแซมระบบนำทางดาวเทียม GPS บนเรือได้อย่างอิสระในบทบาทหน้าที่ในอนาคต ผ่านการผสมผสานระหว่างความเข้าใจทางทฤษฎีและประสบการณ์ทางปฏิบัติ ระบบนำทางดาวเทียม GPS FURUNO GP-170 ถูกใช้อย่างแพร่หลายบนเรือ; ส่วนนี้ใช้รุ่นนี้เป็นตัวอย่างเพื่ออธิบาย
I. ภาพรวมของระบบดาวเทียมนำทางระดับโลก
ระบบดาวเทียมนำทางระดับโลกประกอบด้วยหลักๆ ได้แก่ ระบบกำหนดตำแหน่งทั่วโลก (GPS) ของสหรัฐอเมริกา, ระบบดาวเทียมนำทาง BeiDou (BDS) ของจีน, ระบบ GLONASS (ระบบดาวเทียมนำทางทั่วโลก) ของรัสเซีย และระบบดาวเทียมนำทาง Galileo (Galileo) ของยุโรป
GPS เป็นตัวย่อของ Navigation Satellite Timing and Ranging/Global Positioning System (ย่อว่า NAVSTAR/GPS) สหรัฐอเมริกาเริ่มวิจัยระบบนำทางด้วยดาวเทียม GPS เมื่อปลายปี 1973 โดยเสร็จสิ้นการปล่อยดาวเทียมในขั้นต้นเมื่อสิ้นปี 1993 และนำระบบทั้งหมดเข้าสู่การดำเนินงานอย่างเต็มรูปแบบเมื่อสิ้นปี 1995
ระบบ GPS สามารถให้บริการกำหนดตำแหน่งและนำทางสามมิติที่มีความแม่นยำสูง ต่อเนื่อง และเกือบเรียลไทม์ ตลอด 24 ชั่วโมง ทั่วโลก โดยในจำนวนนี้ รหัส P (P-code) ซึ่งใช้หลักโดยฝ่ายทหารและผู้ใช้ระดับสูง ให้ความแม่นยำในการกำหนดตำแหน่งสูงถึง 1 เมตร ส่วนรหัส CA (CA-code) ซึ่งออกแบบมาเพื่อการใช้งานของประชาชนทั่วไป ให้ความแม่นยำในการกำหนดตำแหน่งอยู่ที่ 20 ถึง 30 เมตร
II. โครงสร้างของระบบดาวเทียมนำทางระดับโลก
ระบบดาวเทียมนำทางระดับโลกประกอบด้วยสามส่วนหลัก ได้แก่ ดาวเทียมนำทาง สถานีภาคพื้นดิน และอุปกรณ์ของผู้ใช้ ดาวเทียมนำทางมีหน้าที่ส่งสัญญาณนำทาง สถานีภาคพื้นดินมีหน้าที่ติดตามและควบคุมดาวเทียม รวมถึงส่งข้อมูลนำทาง ส่วนเครื่องรับสัญญาณนำทางที่ติดตั้งบนยานพาหนะของผู้ใช้จะรับสัญญาณจากดาวเทียมเพื่อเปิดใช้งานฟังก์ชันการกำหนดตำแหน่งและการนำทาง
ดาวเทียม GPSกลุ่มดาวเทียมนี้ประกอบด้วยดาวเทียมทั้งหมด 24 ดวง ซึ่งรวมถึงดาวเทียมที่ใช้งานได้ 21 ดวง และดาวเทียมสำรอง 3 ดวง ที่กระจายตัวอย่างเท่าเทียมกันใน 6 วงโคจร หลังจากนั้น ดาวเทียมจากซีรีส์ BLOCKI, II, IIA และ IIR ได้ถูกปล่อยขึ้นสู่อวกาศตามลำดับ
สถานีภาคพื้นดิน GPSระบบนี้ประกอบด้วยสามส่วน ได้แก่ สถานีควบคุมหลัก สถานีติดตาม และสถานีส่งข้อมูล สถานีควบคุมหลักมีหน้าที่ควบคุมระบบดาวเทียมทั้งหมด ประเมินประสิทธิภาพการนำทาง และสร้างตารางข้อมูลวงโคจรของดาวเทียม ก่อนที่จะเข้ารหัสข้อมูลการนำทางและส่งข้อมูลดังกล่าวไปยังสถานีส่งข้อมูล ภายใต้การควบคุมของสถานีควบคุมหลัก สถานีส่งข้อมูลจะส่งข้อมูลการนำทางไปยังดาวเทียมวันละหนึ่งหรือสองครั้ง
อุปกรณ์ของผู้ใช้นั่นคือ ระบบนำทางด้วยดาวเทียม GPS ซึ่งประกอบด้วยฮาร์ดแวร์ ซอฟต์แวร์บนเครื่อง และชุดซอฟต์แวร์ประมวลผลข้อมูล GPS หลังการรับสัญญาณ ฮาร์ดแวร์ของเครื่องรับสัญญาณประกอบด้วยสามส่วน ได้แก่ หน่วยเสาอากาศ หน่วยหลัก และแหล่งจ่ายไฟ เสาอากาศติดตั้งอยู่ด้านนอกและเชื่อมต่อกับหน่วยหลักผ่านสายเคเบิล หน่วยหลักประกอบด้วยตัวแปลงความถี่ ช่องสัญญาณ ไมโครโปรเซสเซอร์ และโมดูลแสดงผล ปัจจุบัน ระบบนำทางที่ใช้รหัส CA (CA-code-correlated navigation systems) เป็นระบบที่นิยมใช้มากที่สุดในการนำทางทางทะเล
III. หลักการกำหนดตำแหน่งและข้อผิดพลาด
(1) หลักการกำหนดตำแหน่ง
GPS เป็นระบบกำหนดตำแหน่งและวัดระยะทางแบบทรงกลม โดยการวัดความล่าช้าในการแพร่กระจายของสัญญาณดาวเทียมไปยังตำแหน่งของผู้ใช้ ผู้ใช้สามารถคำนวณเวลาที่คลื่นวิทยุใช้ในการเดินทางผ่านอวกาศได้ เนื่องจากความเร็วของคลื่นแม่เหล็กไฟฟ้าในอวกาศเป็นที่ทราบแล้ว จึงสามารถคำนวณระยะทางจากผู้ใช้ไปยังดาวเทียมได้ เมื่อกำหนดตำแหน่งที่เฉพาะเจาะจง ผู้ใช้เพียงต้องวัดระยะทางไปยังดาวเทียมสามดวง เพื่อได้พื้นผิวทรงกลมสามผิว ซึ่งแต่ละผิวมีศูนย์กลางอยู่ที่ดาวเทียมดวงหนึ่ง และมีรัศมีเท่ากับระยะทางจากดาวเทียมนั้นถึงผู้ใช้ จุดที่พื้นผิวทรงกลมทั้งสามนี้ตัดกัน คือตำแหน่งในอวกาศสามมิติของผู้ใช้
เพื่อกำหนดตำแหน่งของผู้ใช้ จำเป็นต้องทราบตำแหน่งของดาวเทียมอย่างแม่นยำ ณ เวลาที่ดาวเทียมส่งสัญญาณ ผู้ใช้สามารถหาตำแหน่งของดาวเทียมได้โดยการรับข้อมูลการเคลื่อนที่ของดาวเทียม (ephemeris) ที่อยู่ในข้อความที่ส่งมาจากดาวเทียม GPS
(2) ความผิดพลาดในการกำหนดตำแหน่ง
ระยะทางที่ผู้ใช้วัดได้โดยใช้เครื่องนำทางผ่านดาวเทียมได้รับผลกระทบจากสองปัจจัยต่อไปนี้:
1. ความแตกต่างของเวลา ระหว่างดาวเทียมและผู้ใช้
อย่างที่กล่าวไว้ก่อนหน้านี้ การวัดระยะทางนั้นโดยหลักแล้วเกี่ยวข้องกับการวัดความล่าช้าของเวลา (เวลาที่คลื่นวิทยุใช้ในการแพร่กระจาย); มาตรฐานเวลาที่สม่ำเสมอและแม่นยำเป็นปัจจัยสำคัญต่อความแม่นยำในการวัด ดาวเทียม GPS ทั้งหมดใช้เครื่องวัดเวลาอะตอมที่มีความแม่นยำสูง ด้วยค่าความแม่นยำอยู่ที่ (0.1–10) × 10⁻¹³/s; อย่างไรก็ตาม ความผิดพลาดจะสะสมตามเวลา และส่งผลต่อความผิดพลาดในการวัดของผู้ใช้ ในทางกลับกัน ผู้ใช้ทั่วไปมักไม่มีนาฬิกาที่แม่นยำ ดังนั้นเวลาความล่าช้าที่พวกเขาวัดได้จึงจะรวมความผิดพลาดของนาฬิกาผู้ใช้ที่ค่อนข้างมาก
2. ความล่าช้าในการแพร่กระจายสัญญาณ
เมื่อสัญญาณดาวเทียมเดินทางไปยังผู้ใช้ สัญญาณเหล่านี้จะถูกหักเหโดยชั้นไอโอโนสเฟียร์และชั้นโทรโพสเฟียร์ ซึ่งก่อให้เกิดการเปลี่ยนแปลงในความเร็วและเส้นทางของสัญญาณ ส่งผลให้เกิดความล่าช้าในการแพร่กระจายสัญญาณ ซึ่งในท้ายที่สุดจะก่อให้เกิดข้อผิดพลาดในการวัดเวลาของผู้ใช้
เมื่อพิจารณาปัจจัยทั้งหมดข้างต้นแล้ว ระยะทางที่ผู้ใช้วัดได้โดยใช้เครื่องนำทางผ่านดาวเทียม GPS นั้น ไม่ใช่ระยะทางจริงระหว่างผู้ใช้กับดาวเทียม ดังนั้นจึงเรียกว่าระยะทางเทียม, กระบวนการวัดระยะทางเทียมนี้เรียกว่าการวัดระยะแบบเทียม。
3. วิธีแก้ไขข้อผิดพลาดในการกำหนดตำแหน่ง
เพื่อกำหนดระยะทางจริงจากดาวเทียมถึงผู้ใช้ GPS ใช้วิธีการดังต่อไปนี้:
① ดาวเทียม GPS ส่งข้อมูลพารามิเตอร์การปรับแก้ความคลาดเคลื่อนของนาฬิกาดาวเทียมผ่านข้อความดาวเทียมที่ส่งไปยังผู้ใช้
② ดาวเทียม GPS แก้ไขข้อผิดพลาดจากการหักเหในชั้นไอโอโนสเฟียร์ โดยการส่งสัญญาณสองความถี่ (1575.42 MHz และ 1227.60 MHz) พร้อมกันนั้น ดาวเทียม GPS ยังส่งพารามิเตอร์การแก้ไขบรรยากาศในข้อความดาวเทียมของตน ผู้ใช้จึงใช้แบบจำลองการแก้ไขเพื่อชดเชยข้อผิดพลาดจากการหักเหในชั้นโทรโพสเฟียร์ และคำนวณความล่าช้าในการแพร่กระจายสัญญาณ
③ ถือว่าข้อผิดพลาดของนาฬิกาของผู้ใช้เป็นตัวแปรที่ไม่ทราบค่า และหาค่าของมันในสมการการสังเกต ดังนั้น เมื่อทำการกำหนดตำแหน่งสามมิติ ผู้ใช้จำเป็นต้องหาค่าของตัวแปรที่ไม่ทราบค่าสี่ตัว ได้แก่ต้องรับสัญญาณจากดาวเทียมอย่างน้อยสี่ดวง; เมื่อดำเนินการกำหนดตำแหน่งสองมิติ,ต้องรับสัญญาณจากดาวเทียมอย่างน้อยสามดวง。
IV. อุปกรณ์นำทางด้วยดาวเทียม GPS
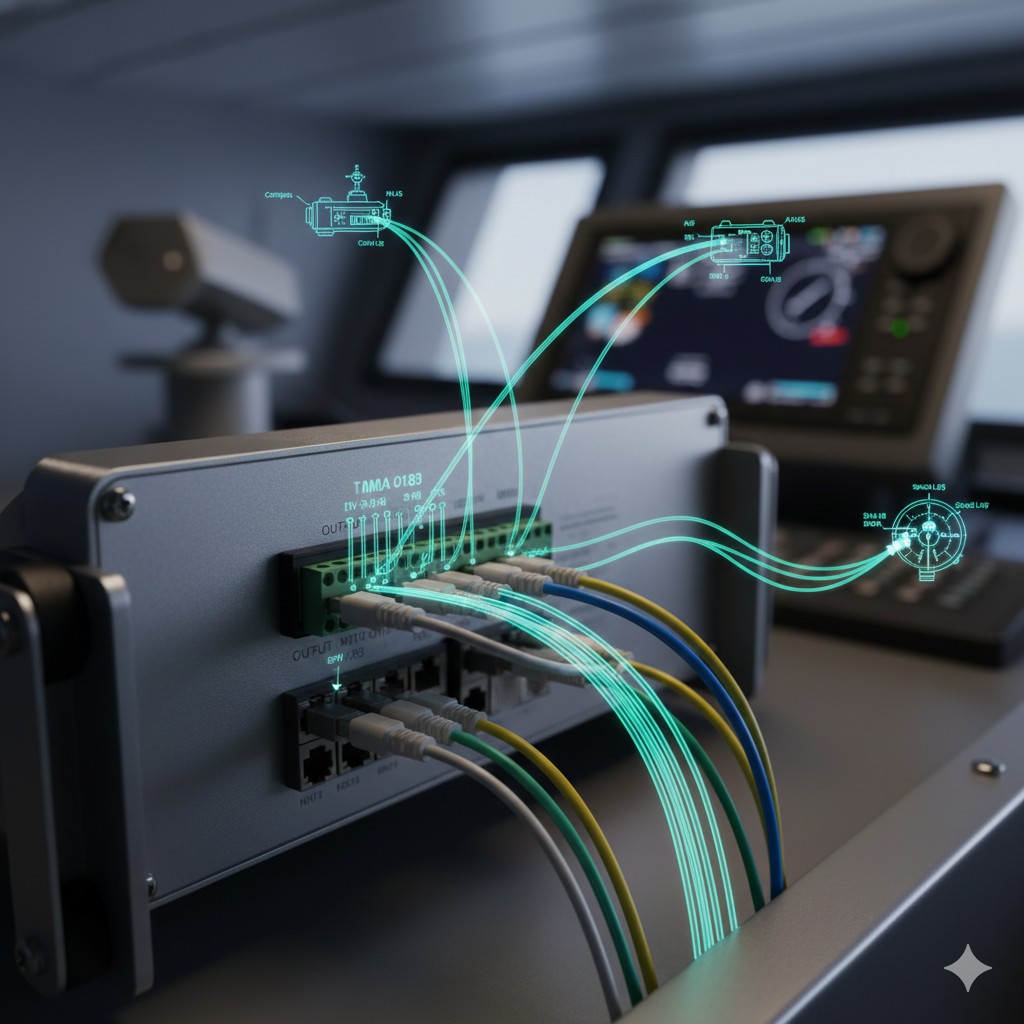
ปัจจุบัน ระบบนำทางที่ใช้รหัส CA เป็นระบบที่นิยมใช้มากที่สุดในทะเล ระบบนำทางดาวเทียม GPS ประกอบด้วยอุปกรณ์ฮาร์ดแวร์ ซอฟต์แวร์บนเรือ และชุดซอฟต์แวร์ประมวลผลข้อมูล GPS หลังการรับสัญญาณ อุปกรณ์ฮาร์ดแวร์ของระบบนำทางดาวเทียมประกอบด้วยสามส่วน ได้แก่ เสาอากาศ หน่วยหลัก และแหล่งจ่ายไฟ เสาอากาศติดตั้งอยู่ด้านนอกและเชื่อมต่อกับหน่วยหลักผ่านสายเคเบิล หน่วยหลักประกอบด้วยตัวแปลงความถี่ ตัวขยายความถี่กลาง ช่องสัญญาณ ไมโครโปรเซสเซอร์ และโมดูลแสดงผล ดังที่แสดงในรูป 2-1-1
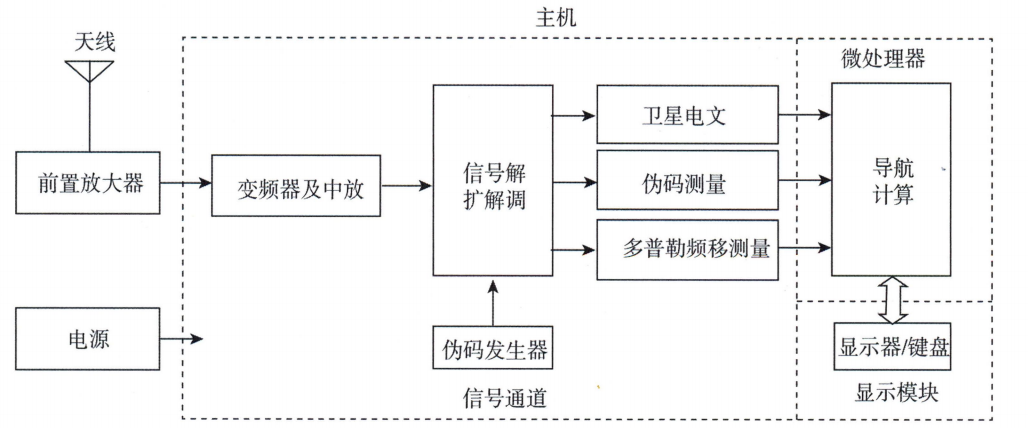 รูป 2-1-1: โครงสร้างของอุปกรณ์นำทางด้วยดาวเทียม GPS
อุปกรณ์นำทางด้วยดาวเทียม GPS รับสัญญาณดาวเทียมที่อ่อนผ่านเสาอากาศ GPS; สัญญาณเหล่านี้ถูกขยายความแรงโดยเครื่องขยายสัญญาณขั้นต้น (เพื่อปรับปรุงอัตราส่วนสัญญาณต่อสัญญาณรบกวน) และจากนั้นส่งไปยังเครื่องแปลงความถี่ ซึ่งจะแปลงสัญญาณความถี่วิทยุ (RF) เป็นสัญญาณความถี่กลาง (IF) หลังจากขยายสัญญาณแล้ว สัญญาณความถี่กลางจะถูกส่งไปยังวงจรล็อกเฟสแบบรหัสเทียม (pseudocode phase-locked loop) และวงจรล็อกเฟสแบบคลื่นพาหะ (carrier phase-locked loop) เพื่อดำเนินการค้นหาแบบสองมิติสำหรับรหัสเทียมและความถี่ (คลื่นพาหะ) วงจรล็อกเฟสแบบรหัสเทียมถูกใช้เพื่อให้แน่ใจว่ารหัสเทียมท้องถิ่นถูกซิงโครไนซ์ตามเวลาที่สอดคล้องกับรหัสเทียมที่รับมา ซึ่งช่วยให้สามารถรับและติดตามรหัสดาวเทียมได้โดยอัตโนมัติ; ส่วนวงจรล็อกเฟสของคลื่นพาหะถูกใช้เพื่อปรับให้คลื่นพาหะติดตามท้องถิ่นสอดคล้องกับคลื่นพาหะที่รับมาทั้งในด้านความถี่และเฟส ซึ่งทำให้สามารถรับและติดตามคลื่นพาหะของดาวเทียมได้โดยอัตโนมัติ
สัญญาณพเซโดโค้ดของ GPS จะถูกเปรียบเทียบกับสัญญาณพเซโดโค้ดการติดตามท้องถิ่นในตัวคอร์เรเลเตอร์; เมื่อทั้งสองตรงกัน จะมีการส่งค่าสูงสุดออกมา ซึ่งบ่งชี้ว่าตัวคอร์เรเลเตอร์ได้ตรวจพบสัญญาณคลื่นพาหะที่ถูกมอดูเลตด้วยข้อมูล GPS แล้ว หลังจากที่สัญญาณนี้ถูกผสมกับสัญญาณคลื่นพาหะการติดตามท้องถิ่น จะสามารถตรวจพบสัญญาณรหัสข้อมูล GPS ได้ หลังจากที่สัญญาณรหัสข้อมูล GPS ผ่านกระบวนการซิงโครไนซ์ข้อมูล การตรวจจับ และการกรองแล้ว ข้อความจากดาวเทียม GPS จะถูกสกัดออกมา ความแตกต่างระหว่างสัญญาณพาหะติดตามกับออสซิลเลเตอร์อ้างอิงท้องถิ่นคือความเลื่อนดอปเปลอร์ โดยการเปรียบเทียบรหัสเทียมติดตามกับรหัสเทียมอ้างอิงท้องถิ่น สามารถวัดความล่าช้าในการแพร่สัญญาณได้ ซึ่งจากข้อมูลนี้สามารถคำนวณระยะทางเทียม (pseudorange) ได้
ไมโครโปรเซสเซอร์นี่คือส่วนประกอบหลักของอุปกรณ์นำทางด้วยดาวเทียม GPS; การรับและประมวลผลสัญญาณของอุปกรณ์นี้ดำเนินการภายใต้การควบคุมของไมโครโปรเซสเซอร์ หน้าที่หลักของมัน ได้แก่: การทดสอบอัตโนมัติเมื่อเปิดเครื่อง (POST), การเลือกดาวเทียม, การเก็บข้อมูลจากดาวเทียม, การแก้ไขข้อผิดพลาดในการแพร่กระจายสัญญาณในชั้นบรรยากาศ, การวัดระยะทางเทียม (pseudorange) และความถี่ดอปเปลอร์ (Doppler frequency), รวมถึงการคำนวณตำแหน่ง ความเร็ว และข้อมูลการนำทางของผู้ใช้
ระบบนำทางด้วยดาวเทียม (GPS) มักมาพร้อมกับหน้าจอ LCD เพื่อแสดงข้อมูลการทำงาน รวมถึงแผงควบคุมที่ช่วยให้ผู้ใช้สามารถใช้งานอุปกรณ์ได้ บางระบบนำทางด้วยดาวเทียมยังมีหน้าจอขนาดใหญ่ที่สามารถแสดงข้อมูลการนำทางและแผนที่ดิจิทัลได้โดยตรงบนหน้าจอ
มีสองประเภทของแหล่งจ่ายไฟสำหรับระบบนำทางด้วยดาวเทียม GPS:ประเภทหนึ่งคือแหล่งจ่ายไฟภายใน ซึ่งโดยทั่วไปเป็นแบตเตอรี่ลิเธียม ที่ใช้เพื่อจ่ายไฟให้กับ RAM เพื่อป้องกันการสูญเสียข้อมูลเมื่อระบบถูกปิดลง ส่วนอีกประเภทคือแหล่งจ่ายไฟภายนอก ซึ่งโดยทั่วไปเป็นแบตเตอรี่นิกเกิล-แคดเมียม 12V ที่สามารถชาร์จได้ เมื่อใช้แหล่งจ่ายไฟ AC จะจำเป็นต้องมีตัวปรับแรงดันไฟฟ้าหรือตัวแปลงไฟเฉพาะ
V. ระบบนำทางด้วยดาวเทียมเป่ยโต้ว
ระบบนำทางด้วยดาวเทียม BeiDou เป็นระบบนำทางด้วยดาวเทียมระดับโลกที่พัฒนาขึ้นโดยจีนอย่างอิสระ และเป็นระบบนำทางด้วยดาวเทียมที่พัฒนาจนสมบูรณ์เป็นระบบที่สาม หลังจาก GPS และ GLONASS
(1) การกำหนดค่าระบบ
ระบบนำทางดาวเทียม BeiDou ประกอบด้วยสามส่วนหลัก ได้แก่ กลุ่มดาวเทียมในอวกาศ ระบบควบคุมภาคพื้นดิน และอุปกรณ์ปลายทางของผู้ใช้ กลุ่มดาวเทียมในอวกาศของระบบนี้ใช้การออกแบบวงโคจรแบบผสม ซึ่งประกอบด้วยดาวเทียมในวงโคจรคงที่ (GEO) วงโคจรซิงโครนัสเอียง (IGSO) และวงโคจรโลกระดับกลาง (MEO) เพื่อสร้างเครือข่ายนำทางระดับโลก ระบบ BeiDou-3 ประกอบด้วยดาวเทียม 30 ดวง ซึ่งรวมถึงดาวเทียม GEO 5 ดวง (ดาวเทียมปฏิบัติการ 3 ดวง และดาวเทียมสำรอง 2 ดวง) ซึ่งช่วยเพิ่มความเสถียรของบริการในภูมิภาคเอเชีย-แปซิฟิก
ระบบควบคุมภาคพื้นดินประกอบด้วยสถานีควบคุมหลัก สถานีเฝ้าติดตาม และสถานีส่งสัญญาณ โดยมีหน้าที่หลักในการเฝ้าติดตามสถานะของดาวเทียม ดำเนินการปรับแก้เส้นทางโคจร และปรับปรุงสัญญาณการนำทาง อุปกรณ์ปลายทางของผู้ใช้ประกอบด้วยอุปกรณ์ที่ใช้ได้ทั้งทางทหารและทางพลเรือน เช่น อุปกรณ์ปลายทางบนเรือ BDMSS และอุปกรณ์พกพา ซึ่งอุปกรณ์เหล่านี้รวมความสามารถในการนำทางและการกำหนดตำแหน่งเข้ากับฟังก์ชันการสื่อสารข้อความสั้น
(2) หลักการกำหนดตำแหน่ง
BDS ใช้เทคโนโลยีแบบสองโหมด ซึ่งประกอบด้วยระบบกำหนดตำแหน่งแบบแอคทีฟและแบบพาสซีฟการกำหนดตำแหน่งแบบพาสซีฟนี่คือโหมดการกำหนดตำแหน่งหลักของ BeiDou-3 อุปกรณ์ปลายทางของผู้ใช้จะรับสัญญาณจากดาวเทียมอย่างน้อยสี่ดวง และคำนวณพิกัดสามมิติโดยใช้ความแตกต่างของเวลาในการแพร่สัญญาณ ทำให้ได้ความแม่นยำในการกำหนดตำแหน่งถึงระดับเมตรการกำหนดตำแหน่งแบบแอคทีฟในกรณีดังกล่าว อุปกรณ์ปลายทางต้องส่งสัญญาณขอข้อมูลไปยังดาวเทียมอย่างเชิงรุก ซึ่งวิธีนี้เหมาะสมสำหรับความต้องการการกำหนดตำแหน่งในสถานการณ์ฉุกเฉินภายในพื้นที่ครอบคลุมของสถานีภาคพื้นดิน BeiDou-3 ใช้เทคโนโลยีการเชื่อมต่อระหว่างดาวเทียมเพื่อเพิ่มประสิทธิภาพการส่งสัญญาณ ซึ่งช่วยเพิ่มความเร็วและความแม่นยำในการกำหนดตำแหน่งได้มากยิ่งขึ้น
(iii) ฟังก์ชันและคุณสมบัติหลัก
ระบบ BDS สามารถให้บริการนำทางและกำหนดตำแหน่งแบบเรียลไทม์ทั่วโลกได้ ความแม่นยำในการกำหนดตำแหน่งสำหรับประชาชนทั่วไปดีกว่า 10 เมตร; ในภูมิภาคเอเชีย-แปซิฟิก ความแม่นยำสามารถสูงถึง 2 ถึง 5 เมตร; ส่วนบริการระดับทหารสามารถกำหนดตำแหน่งได้แม่นยำถึงระดับเซนติเมตร คุณสมบัติพิเศษของระบบ BDS คือฟังก์ชันบริการข้อความสั้น (SMS)บริการเหล่านี้แบ่งออกเป็นสองประเภท ได้แก่ ระดับภูมิภาคและระดับโลก บริการข้อความสั้นระดับภูมิภาคใช้กลุ่มดาวเทียม GEO ที่ครอบคลุมภูมิภาคเอเชีย-แปซิฟิก (10°N–55°N, 75°E–135°E) และสนับสนุนสามโหมด ได้แก่ point-to-point (การส่งสัญญาณจุดต่อจุด), multicast (การสื่อสารแบบกลุ่ม) และ broadcast (การเผยแพร่ข้อมูลระดับภูมิภาค) บริการข้อความสั้นระดับโลกใหม่ที่เปิดตัวใน BeiDou-3 ช่วยขจัดข้อจำกัดทางภูมิศาสตร์ ทำให้การสื่อสารในสถานการณ์ฉุกเฉินสามารถดำเนินการได้ทั่วโลก นอกจากนี้ ระบบยังใช้การออกแบบสัญญาณหลายความถี่ ซึ่งประกอบด้วยแถบความถี่ B1, B2 และ B3 ซึ่งช่วยเพิ่มความต้านทานต่อสัญญาณรบกวนและความน่าเชื่อถือได้อย่างมีนัยสำคัญในสภาพแวดล้อมที่ซับซ้อน
(iv) สถานีรับส่งข้อมูลบนเรือ BDMSS และแอปพลิเคชันข้อความสั้นระดับภูมิภาค
สถานีรับส่งสัญญาณ BDMSS บนเรือเป็นอุปกรณ์สำคัญสำหรับการนำระบบ BDS ไปใช้ในภาคการเดินเรือ ซึ่งประกอบด้วยหลักๆ คือ หน่วยนำทางและกำหนดตำแหน่ง หน่วยสื่อสารและควบคุม และโมดูลปรับให้เหมาะสมกับสภาพแวดล้อม หน่วยนำทางและกำหนดตำแหน่งของระบบนี้ใช้เทคโนโลยีรับสัญญาณหลายความถี่เพื่อให้ได้ความแม่นยำในการกำหนดตำแหน่งระดับเมตร ส่วนหน่วยสื่อสารและควบคุมได้ผสานโปรโตคอลการสื่อสารเฉพาะของระบบ Beidou และสนับสนุนการส่งข้อความสั้นแบบเข้ารหัส อุปกรณ์ปลายทางนี้มีออกแบบเพื่อต้านทานการกัดกร่อนจากละอองเกลือ และระบบจ่ายไฟแรงดันกว้าง; เป็นไปตามมาตรฐานอุปกรณ์ทางทะเลระดับสากล และสามารถทนต่อสภาพแวดล้อมการทำงานที่ซับซ้อนบนเรือได้
บริการสื่อสารข้อความสั้นระดับภูมิภาค Beidou-3 ได้รับการสนับสนุนจากดาวเทียมที่อยู่ในตำแหน่งคงที่เหนือพื้นโลก 3 ดวงที่ปฏิบัติการอยู่ และดาวเทียมสำรอง 2 ดวง ครอบคลุมภูมิภาคเอเชีย-แปซิฟิกระหว่าง 75° ถึง 135° ตะวันออก และ 10° ถึง 55° เหนือ บริการนี้มีสามโหมด ได้แก่ การสื่อสารตามความต้องการ (การส่งข้อมูลแบบกำหนดทิศทาง), การสื่อสารแบบมัลติแคสต์ (การร่วมมือในกลุ่ม) และการสื่อสารแบบบรอดแคสต์ (การเผยแพร่ข้อมูลสาธารณะ) และถูกใช้อย่างแพร่หลายในสถานการณ์ต่าง ๆ เช่น การจัดส่งเรือ, การกู้ภัยทางทะเล และการเตือนภัยล่วงหน้าด้านอุตุนิยมวิทยา อย่างไรก็ตาม เนื่องจากข้อจำกัดของพื้นที่ครอบคลุมของลำแสงดาวเทียมจีโอสเตชันนารี บริการข้อความสั้นจึงต้องเผชิญกับข้อจำกัดทางภูมิศาสตร์และข้อจำกัดด้านความจุการสื่อสาร (แต่ละครั้งส่งข้อมูลได้ไม่เกิน 1,000 ตัวอักษรจีน), ระหว่างการเดินทางทางทะเล จำเป็นต้องบูรณาการกับระบบการสื่อสารอื่น ๆ เพื่อบรรลุการครอบคลุมอย่างครบถ้วน
การเปรียบเทียบเทคโนโลยีระบบ GNSS และรายการตรวจสอบสำหรับการดำเนินงานในปฏิบัติ
GPS vs BeiDou-3 (BDS-3) | มาตรฐานการบำรุงรักษาประจำของอุปกรณ์นำทางทางทะเล
I. การเปรียบเทียบข้อมูลทางเทคนิคระหว่าง GPS และ Beidou-3 (BDS-3)
| รายการพารามิเตอร์ | ระบบ GPS ของสหรัฐอเมริกา | ระบบดาวเทียม Beidou-3 (BDS) ของจีน |
|---|---|---|
| กลุ่มดาวเทียม | ดาวเทียม 24 ดวง (6 ระนาบวงโคจร MEO) | ดาวเทียม 30 ดวง (วงโคจรผสม MEO + IGSO + GEO) |
| โหมดการกำหนดตำแหน่ง | การจัดตำแหน่งแบบรับอย่างบริสุทธิ์ | การกำหนดตำแหน่งแบบแอคทีฟ + การกำหนดตำแหน่งแบบพาสซีฟ (โหมดคู่) |
| ความแม่นยำของพลเรือน | 10–30 เมตร | ทั่วโลก < 10 เมตร (เอเชีย-แปซิฟิก 2–5 เมตร) |
| คุณสมบัติหลัก | การครอบคลุมทั่วโลกอย่างกว้างขวาง | บริการข้อความสั้น (1,000 ตัวอักษรจีนต่อข้อความ) |
| การแจกแจงความถี่ | L1, L2, L5 | B1, B2, B3 |
II. รายการตรวจสอบการบำรุงรักษาและการใช้งานระบบนำทาง FURUNO GP-170
- 1. การตรวจสอบสภาพทางกายภาพของเสาอากาศ: ตรวจสอบตัวรับสัญญาณอากาศภายนอกทุกเดือนเพื่อหาจุดแตกหรือรอยร้าว และดูว่ามีผลึกเกลือทะเลติดอยู่หรือไม่ (ซึ่งอาจทำให้สัญญาณอ่อนลง)
- 2. การตรวจสอบจุดต่อของท่อส่ง: ตรวจสอบว่าหัวต่อ TNC/BNC มีอาการหลวมหรือถูกกัดกร่อนหรือไม่ และตรวจสอบว่ารัศมีการโค้งของสายส่งสัญญาณมีขนาดเล็กเกินไปหรือไม่
- 3. การตรวจสอบความชัดเจนของสัญญาณดาวเทียม: ตรวจสอบบนหน้าจอ [สถานะดาวเทียม] HDOP (ปัจจัยความแม่นยำตามแนวราบ) < 4.0, จำนวนดาวเทียมที่จับสัญญาณได้ > 4.
- 4. การดูแลรักษาแบตเตอรี่บนรถ: เมื่อข้อความ “แบตเตอรี่เหลือน้อย” ปรากฏขึ้นขณะเปิดเครื่อง หรือเมื่อมีข้อความ [Self-test] ปรากฏขึ้น NG ในขั้นนี้ จำเป็นต้องเปลี่ยนแบตเตอรี่ลิเธียม 3V ที่อยู่ภายในเครื่อง
- 5. การตั้งค่าการตรวจสอบ: ยืนยัน ระบบอ้างอิงภูมิศาสตร์ (ระบบพิกัดภูมิศาสตร์) ตั้งเป็น WGS-84 (มาตรฐานสากล).
III. ข้อจำกัดในการส่งข้อความสั้นของระบบ BeiDou
(1) ข้อจำกัดด้านความจุ: ข้อความสั้นระดับภูมิภาคต้องไม่เกิน 1,000 ตัวอักษรจีนต่อข้อความหนึ่งข้อความ หากเกินขีดจำกัดนี้ ระบบจะแบ่งข้อความออกเป็นส่วนๆ โดยอัตโนมัติ หรือการส่งข้อความจะล้มเหลว
(2) ช่วงเวลาระหว่าง: ความถี่การส่งสัญญาณของบัตรผู้บริโภคแบบมาตรฐานมักถูกจำกัดไว้ที่ ทุกนาทีครั้งหนึ่ง, การโพสต์ซ้ำบ่อยครั้ง ซึ่งอาจทำให้ฟอรั่มถูกปิดลง เป็นสิ่งที่ห้ามอย่างเคร่งครัด
(3) ข้อจำกัดทางภูมิศาสตร์: เมื่ออยู่นอกพื้นที่การครอบคลุมของเอเชีย-แปซิฟิก (75°–135° E) สัญญาณดาวเทียม GEO จะอ่อนลง จึงจำเป็นต้องเปลี่ยนไปใช้โหมด Global Short Message Service

 Chinese
 English
 Korean
 Japanese
 Thai
 Arabic
 Spanish
 Russian
 Vietnamese
 Indonesian


