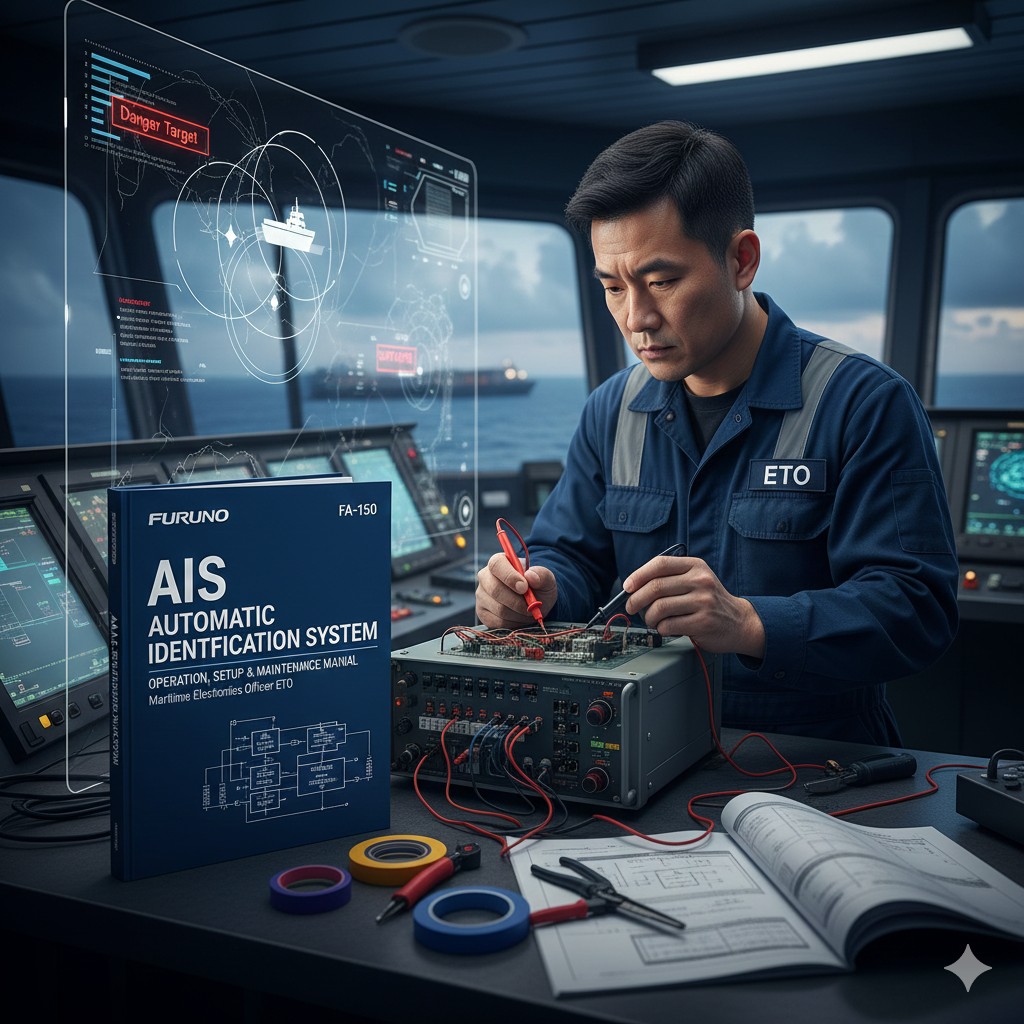
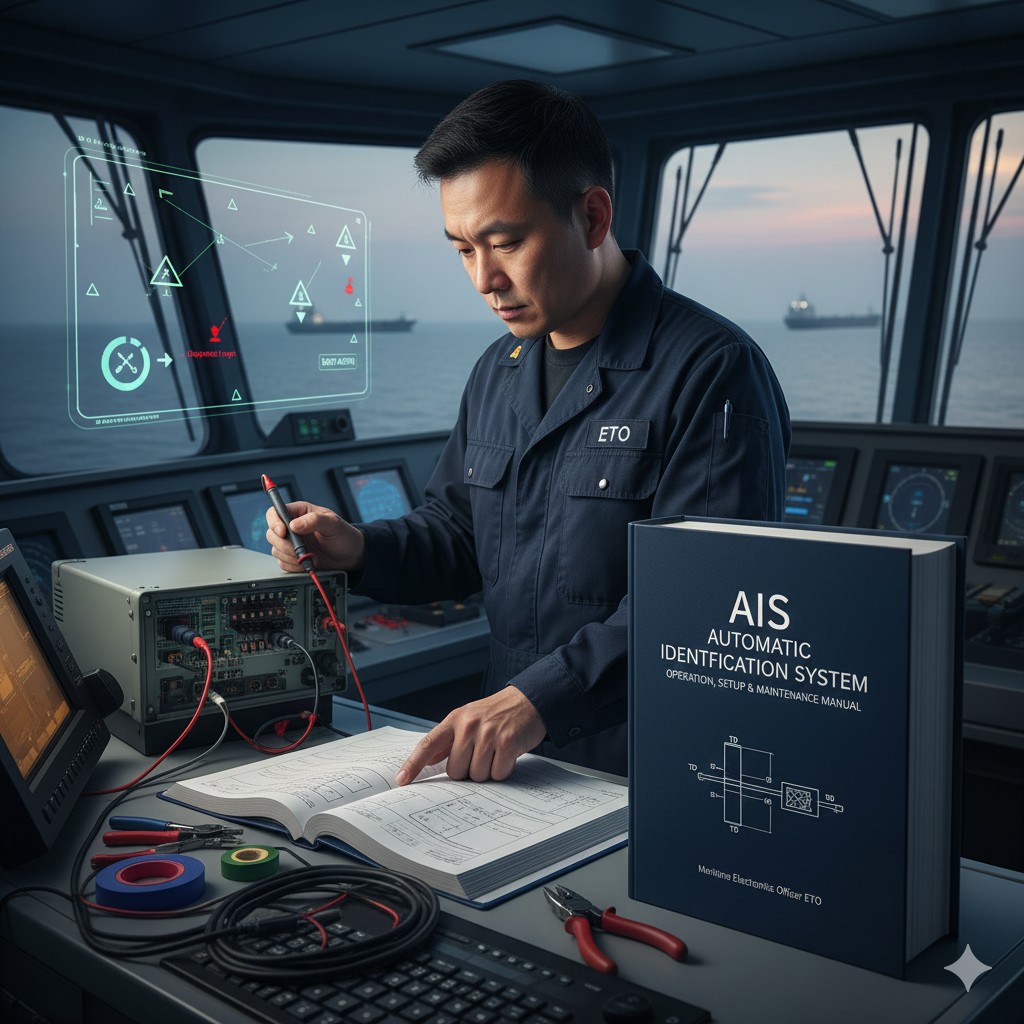
แบบฝึกหัดการประเมินผลการปฏิบัติงานและการบำรุงรักษาอุปกรณ์ AIS
เนื้อหาครบถ้วน · ฉบับอ้างอิงสำหรับการประเมินผลแบบปฏิบัติ
I. สรุป
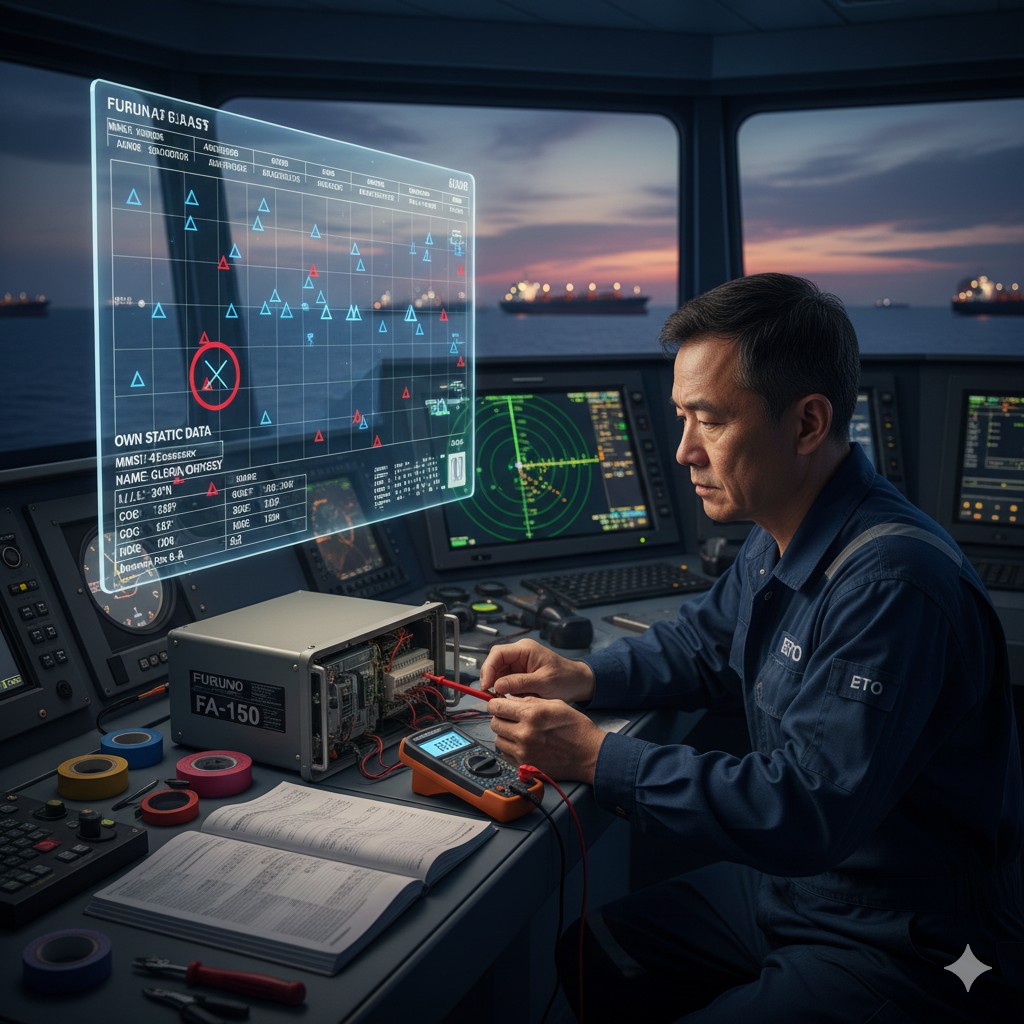
(1) งานประเมิน:การดำเนินการและรักษาอุปกรณ์ AIS อย่างถูกต้อง
(2) การดำเนินการประเมิน:
- 1. วิธีการประเมิน:ดำเนินการประเมินโดยใช้เครื่อง AIS ที่จริงหรือเครื่องจำลอง
- 2. คำอธิบายงาน (สถานการณ์):การดำเนินงานและการบำรุงรักษาระบบ AIS
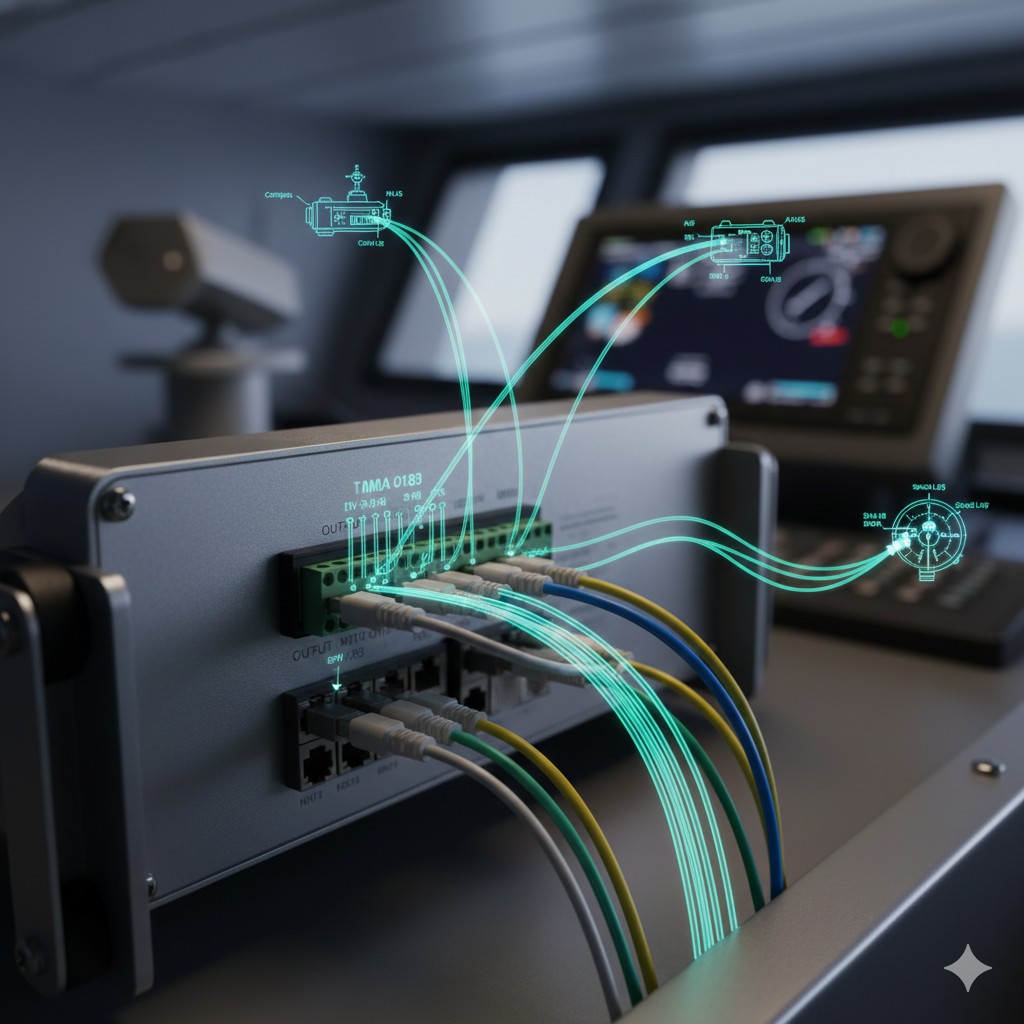
- 3. ขั้นตอนการประเมิน:(1) การทำงานพื้นฐานของระบบ AIS: การทดสอบอัตโนมัติ การดูและวิเคราะห์ข้อมูลแบบคงที่และแบบเคลื่อนไหว; (2) การตั้งค่าอินเทอร์เฟซการรับส่งข้อมูลของระบบ AIS; (3) การเชื่อมต่อระบบ AIS กับอุปกรณ์อื่น ๆ
- 4. ข้อกำหนดในการประเมิน:(1) การทำงานพื้นฐานของระบบ AIS; (2) การตั้งค่าอินเทอร์เฟซการรับและส่งข้อมูลของระบบ AIS; (3) การตรวจสอบสัญญาณเข้าของระบบ AIS: สัญญาณจากเครื่องรับ GNSS ภายนอกและสัญญาณจากเข็มทิศ; การส่งสัญญาณออกสู่อุปกรณ์ต่าง ๆ เช่น เรดาร์, ECDIS หรือ VDR.
- 5. วิธีจัดกลุ่ม:ดำเนินการอย่างอิสระ 6. ช่วงการประเมิน:ไม่เกิน 10 นาที
(iii) เกณฑ์การประเมินและมาตรฐานการประเมินผล
1. เกณฑ์การประเมิน 1: การทำงานพื้นฐานของระบบ AIS
งาน: เปิดระบบตามปกติและดำเนินการทดสอบอัตโนมัติ; ตรวจสอบและวิเคราะห์ข้อมูลแบบคงที่และแบบไดนามิก
มาตรฐาน: ขั้นตอนการเปิดและปิดเครื่องที่ถูกต้อง รวมถึงการทดสอบระบบอัตโนมัติ; การดูและตั้งค่าข้อมูลแบบคงที่; การดูและตั้งค่าข้อมูลแบบไดนามิก
งาน: เปิดระบบตามปกติและดำเนินการทดสอบอัตโนมัติ; ตรวจสอบและวิเคราะห์ข้อมูลแบบคงที่และแบบไดนามิก
มาตรฐาน: ขั้นตอนการเปิดและปิดเครื่องที่ถูกต้อง รวมถึงการทดสอบระบบอัตโนมัติ; การดูและตั้งค่าข้อมูลแบบคงที่; การดูและตั้งค่าข้อมูลแบบไดนามิก
2. เกณฑ์การประเมิน 2: การทดสอบสัญญาณ AIS
องค์ประกอบ: การทดสอบระบบเตือนภัย CPA (การเปรียบเทียบกับเป้าหมายเรดาร์); การจำลองข้อผิดพลาดเพื่อตรวจสอบความสม่ำเสมอของระบบเตือนภัย
เกณฑ์: สามารถดำเนินการทดสอบสัญญาณเตือน CPA ได้หรือไม่; สามารถตรวจพบการสูญเสียสัญญาณ GNSS/เข็มทิศได้หรือไม่; สามารถตรวจพบการสูญเสียสัญญาณเอาต์พุตเรดาร์ได้หรือไม่
องค์ประกอบ: การทดสอบระบบเตือนภัย CPA (การเปรียบเทียบกับเป้าหมายเรดาร์); การจำลองข้อผิดพลาดเพื่อตรวจสอบความสม่ำเสมอของระบบเตือนภัย
เกณฑ์: สามารถดำเนินการทดสอบสัญญาณเตือน CPA ได้หรือไม่; สามารถตรวจพบการสูญเสียสัญญาณ GNSS/เข็มทิศได้หรือไม่; สามารถตรวจพบการสูญเสียสัญญาณเอาต์พุตเรดาร์ได้หรือไม่
3. เกณฑ์การประเมินที่ 3: ความเชื่อมโยงระหว่างระบบ AIS กับอุปกรณ์อื่น ๆ
ส่วนประกอบ: สัญญาณเข้า; สัญญาณออก
มาตรฐาน: การตรวจจับสัญญาณโดยใช้มัลติมิเตอร์หรือซอฟต์แวร์; ความสามารถในการรับสัญญาณ GNSS/เข็มทิศ; ความสามารถในการส่งสัญญาณไปยังอุปกรณ์ต่าง ๆ เช่น เรดาร์หรือ VDR
ส่วนประกอบ: สัญญาณเข้า; สัญญาณออก
มาตรฐาน: การตรวจจับสัญญาณโดยใช้มัลติมิเตอร์หรือซอฟต์แวร์; ความสามารถในการรับสัญญาณ GNSS/เข็มทิศ; ความสามารถในการส่งสัญญาณไปยังอุปกรณ์ต่าง ๆ เช่น เรดาร์หรือ VDR
II. วิธีการดำเนินงาน
หมายเหตุ: ส่วนนี้ใช้เกณฑ์การประเมินข้อแรกเป็นตัวอย่าง
แบบฟอร์มการประเมินทางปฏิบัติเกี่ยวกับการใช้ การดำเนินการ และการบำรุงรักษาอุปกรณ์ AIS
ชื่อผู้สมัคร: ________________
เวลาคาดการณ์: 10 นาที
คะแนนรวม: 100 คะแนน
เวลาคาดการณ์: 10 นาที
คะแนนรวม: 100 คะแนน
| เกณฑ์การประเมิน | มาตรฐานการดำเนินงานและจุดสำคัญ | คะแนน | คะแนน |
|---|---|---|---|
| การดำเนินการพื้นฐาน (30 คะแนน) |
ดำเนินการทดสอบอัตโนมัติเมื่อเปิดเครื่อง (MONITOR TEST / TRANSPONDER TEST) อย่างถูกต้อง | 10 | |
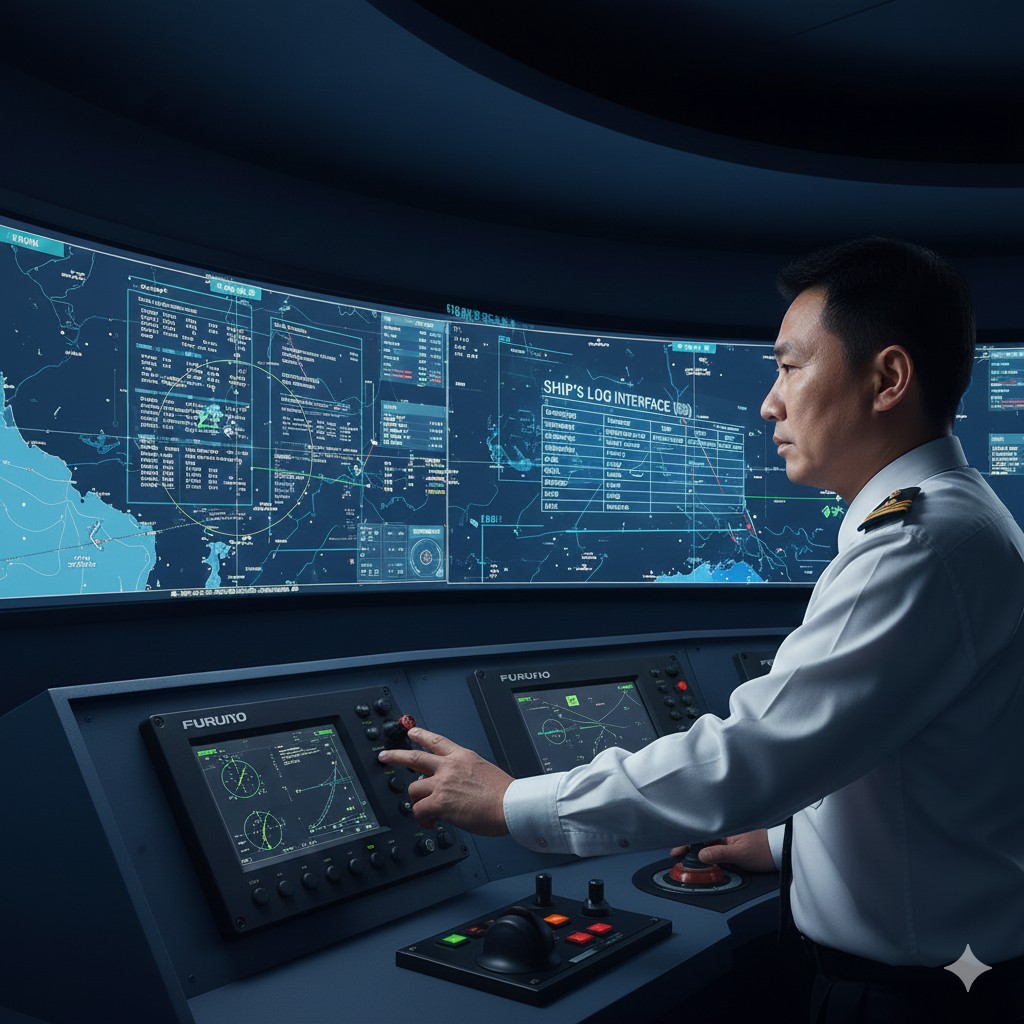
| ดูและตีความข้อมูลแบบสถิตและแบบพลวัตของเรือ (MMSI, L/L, COG, เป็นต้น) อย่างถูกต้อง | 10 | ||
| ตั้งหรือแก้ไขข้อมูลเรือให้ถูกต้อง (ชื่อเรือ, รหัสเรียก, ขนาดเสาอากาศ A/B/C/D) | 10 | ||
| การทดสอบสัญญาณ (30 คะแนน) |
ตั้งค่าขีดจำกัดการเตือน CPA/TCPA และดำเนินการเปรียบเทียบและตรวจสอบแบบพร้อมกันบนเรดาร์ | 15 | |
| เซ็นเซอร์จำลอง (GNSS/เข็มทิศ) สูญหาย; ความสอดคล้องของคำเตือนการระบุตัวตน | 15 | ||
| อินเทอร์เฟซและการเชื่อมต่อ (40 คะแนน – คำตอบที่ถูกต้อง) |
ตั้งค่าโหมดพอร์ต I/O (SENSOR / EXT DISPLAY) และอัตราการส่งข้อมูล (4800/38.4k) | 20 | |
| ใช้มัลติมิเตอร์เพื่อวัดระดับสัญญาณ NMEA (คุณควรสังเกตเห็นการแกว่งของแรงดันไฟฟ้าในช่วง 0.5–1.5 V) | 20 |
หมายเหตุ: การเกินเวลา การเกิดข้อผิดพลาดในการจัดการส่วนประกอบหลัก หรือการตั้งค่ามิเตอร์มัลติมิเตอร์ไม่ถูกต้อง จะทำให้ข้อสอบนี้ถูกถือว่าไม่ผ่านทันที

 Chinese
 English
 Korean
 Japanese
 Thai
 Arabic
 Spanish
 Russian
 Vietnamese
 Indonesian


