해양 자이로컴퍼스 유지보수 및 수리 실습 문제
적용 대상: 전자·전기 기술자 실무 교육 및 평가 | 선원 교육 장비 실습 참고 자료
I. 콘텐츠에 대한 간략한 설명
(1) 평가 과제
나침반의 관리 및 유지보수
(2) 평가 실시
1. 평가 방식
실제 자이로컴퍼스 기기 또는 시뮬레이터를 사용하여 평가를 진행하며, 현장 실습과 현장 질의응답을 병행합니다. 특정 모델의 자이로컴퍼스(하중식, 액체 연결식, 전자기식 중 하나)를 정상적으로 켜고 안정화된 상태를 유지합니다.
2. 임무(시나리오) 설명
전자 나침반의 작동 및 유지보수.
3. 평가 절차
(1) 전자 나침반의 기본 조작: 올바른 전원 켜기 절차를 설명한다; (2) 나침반 신호와 다른 장비 간의 연결; (3) 나침반 오차 제거 방법; (4) 일반적인 고장 진단.
4. 평가 요건
(1) 시동 절차를 설명한다; (2) 유지보수 사항을 설명한다; (3) 일반적인 고장 진단(특정 고장 하나를 선택하여 설명한다).
5. 그룹화 방식
개별적으로 작업을 완료하세요. 6. 평가 기간
15분을 초과하지 않아야 합니다.
(iii) 평가 요소 및 평가 기준
1. 제1항 평가 요소 및 그 평가 기준
(1) 평가 요소 — 나침반 기본 조작: ① 올바른 전원 켜는 순서를 설명한다; ② 나침반의 기본 구성과 각 부분의 기능을 설명한다.
(2) 평가 기준: ① 다양한 유형의 나침반에 대한 작동 절차를 설명한다; ② 나침반 구조의 구분과 각 부분의 기능을 설명한다.
2. 제2항 평가 요소 및 그 평가 기준
(1) 평가 요소 — 나침반 신호와 다른 장비 간의 연결: ① 나침반 출력 신호의 점검 및 판독; ② 나침반 출력 신호를 레이더, AIS, VDR 또는 ECDIS 등의 장비에 연결하는 작업.
(2) 평가 기준: ① 멀티미터 또는 소프트웨어를 사용하여 나침반 출력 신호를 측정한다; ② 나침반 출력 신호를 평가관이 지정한 레이더, AIS, VDR 또는 ECDIS 등의 장비에 연결하여 작동시킨다.
3. 제3항 평가 요소 및 그 평가 기준
(1) 평가 요소 — 나침반 오차 보정 방법: ① 위도 오차 보정; ② 속도 오차 보정; ③ 충격 오차 보정; ④ 기준선 오차 보정.
(2) 평가 기준: ① 각종 오차의 정의와 오차가 발생하는 원인을 설명할 수 있어야 한다; ② 나침반 장비를 조작하여 오차를 제거할 수 있어야 한다.
4. 제4항 평가 요소 및 그 평가 기준
(1) 평가 요소 — 나침반의 일반적인 고장 판정: ① 주 나침반 전원 표시등이 켜지지 않음; ② 주 나침반 항해 눈금판이 빠르게 회전함; ③ 주 나침반과 동기화 송신기의 항해 눈금이 일치하지 않음; ④ 나침반이 오랫동안 안정되지 않음.
(2) 평가 기준: 각 고장 현상의 원인과 간단한 처리 방법을 판단하고 설명할 수 있어야 한다.
II. 운영 방법
이 평가 과제는 총 네 가지 평가 요소로 구성되어 있으며, 구체적인 절차는 다음과 같습니다:
● (1) 나침반 기본 조작 (이 요소 앞에는 “●” 표시가 있어, 이것이 “핵심 요소”임을 나타냅니다)
1. 올바른 전원 켜기 절차를 설명합니다.
(1) 안슈츠 시리즈 나침반 전원 켜는 방법:
① 선박 전원 스위치를 켭니다;
② 변압기 박스의 전원을 켜고, 3상 전류 표시등의 밝기 변화를 관찰한다(처음에는 밝게 켜져 있다가 20분 후부터 서서히 어두워진다);
③ 20분 후 주 나침반 추종 스위치를 닫고, 지지 액체 온도가 52±3℃가 될 때까지 모니터링한다(온도 제어 시스템이 자동으로 조절함);
④ 4시간 동안 안정화된 후, 자이로볼의 높이 변동폭이 ±2 mm 이하가 되면, 진북 정렬이 완료된다.
(2) 스퍼리 시리즈 나침반의 전원 켜는 방법:
① 초기화 점검: 주 나침반 잠금 레버를 “CAGED” 위치에 놓고, 전자 제어기 및 보조 나침반 전원 스위치를 모두 “OFF” 상태로 설정한다;
② 전자 제어기의 전원 스위치를 켜면 빨간색 표시등이 켜집니다;
③ 모드 전환 스위치를 “회전(SLEW)” 위치로 설정한 후, CW/CCW 노브를 돌려 주 나침반의 방위를 진방위 ±15°로 조정합니다.
④ “시동(START)” 위치로 전환한 후, 10분 동안 기다려 로터가 12000 r/min의 정격 회전수에 도달하도록 합니다.
⑤ “자동 수평 조정(AUTOLEVEL)” 위치로 전환하면, 30초 후 시스템이 수평 기준 보정을 완료합니다;
⑥마지막으로 “운전(RUN)” 위치로 전환하고, 나침반 방위를 동기화하며 위도/속도 보정 매개변수를 설정한다.
(3) 아마브라운 시리즈 나침반 전원 켜는 방법:
① 선박 전력 공급 시, 스위치 배선함의 변류기 스위치를 켜십시오;
② 모든 보조 나침반의 방위가 주 나침반의 방위와 일치하는지 확인한 후, 스위치 배선함의 보조 나침반 스위치를 켭니다;
③ 메인 나침반 패널의 전원 스위치를 켭니다;
④ 속도(Speed) 노브를 “항해 속도”에 맞추되, 그 차이가 5kn을 넘지 않도록 한다;
⑤ 위도(Latitude) 노브의 표시가 선박 위치의 위도와 5° 이내의 오차 범위 내에 있도록 한다;
⑥ ‘방위(Azimuth)’ 버튼을 누른 상태에서 ‘회전 속도(Slew Rate)’ 노브를 돌려 주 나침반 다이얼이 회전하도록 하고, 시계 방향으로 진행 방향 눈금이 증가하여 진행 방향이 실제 진행 방향에 근접할 때까지 기다린 후, 버튼을 놓기 전에 노브를 중앙 위치로 되돌립니다.
⑦ ‘틸트(Tilt)’ 버튼을 누른 상태에서 ‘슬루 레이트(Slew Rate)’ 노브를 돌려, 액체 저장 탱크에 있는 수평 기포가 중앙 위치에 오도록 한 다음, 버튼을 놓기 전에 노브를 다시 중앙 위치로 돌려 놓으십시오.
2. 나침반의 기본 구성과 각 부분의 역할을 설명한다
나침반은 구조상 세 부분으로 나뉩니다:감지부(제어부와 감쇠부로 구성됨), 방향은 북쪽을 가리킴;추종부감지 부위를 외부와 격리하고, 동시에 자이로스코프의 주축을 눈금판에 반영되도록 향하게 한다;고정 부분주축 나침반은 선체에 고정된 부분으로, 선체와 함께 회전하며, 민감부와 추적부는 북쪽을 가리키도록 유지된다.
● (2) 나침반 신호와 다른 장비 간의 연결 (이 요소 앞에는 “●” 표시가 있어, 이것이 “핵심 요소”임을 나타냅니다)
1. 나침반 출력 신호 확인 및 판독
CMZ 900 시리즈 나침반의 C 조작 유닛 및 M 조작 유닛 패널을 통해, 디스플레이 화면 및 소프트웨어에서 나침반 표시 영역 내에 관련 신호의 표시를 확인할 수 있습니다.
(1) C 조작 유닛 패널에는 선수 방향 표시 영역에 현재 나침반 선수 방향 측정 데이터와 시스템 상태가 표시되며, 데이터 표시 영역에는 입력 방법과 입력된 선속 및 선위 정보가 표시됩니다.
(2) M 조작 유닛 패널의 ‘GYRO HEADING’ 항목에 표시된 데이터는 현재 자이로 컴퍼스 방위각 출력 데이터입니다.
2. 나침반 출력 신호를 레이더, AIS, VDR 또는 ECDIS 등의 장비에 연결하는 작업
(1) 먼저 메인 나침반의 직렬 출력 포트 통신 프로토콜을 변경합니다. “Command”(명령) 모드에서 “General Menu” 메뉴를 열어 “42 Out Port” 옵션을 찾아 출력 포트의 보트레이트 설정을 조정합니다.
(2) 포트 설정이 완료되면 신호 케이블을 통해 레이더, AIS, VDR 또는 ECDIS 등 관련 장비의 선미 방향 신호 입력 포트에 연결하면 됩니다.
● (3) 나침반 오차 보정 방법 (이 요소 앞에는 “◎” 표시가 되어 있으며, 이는 “핵심 요소”임을 나타냅니다)
1. 위도 오차 보정:
(1) “Operation MENU”에서 “SPD SET”를 선택하고 “ENT” 키를 눌러 속도 오차 보정 폭 입력 화면으로 전환합니다.
(2) “ENT” 키를 눌러 자동 또는 수동 입력 모드 선택 화면으로 들어갑니다. 이때 “AUTO”와 “MANUAL”이 동시에 깜빡이며, 상하 방향 키를 사용하여 선택한 후 “ENT” 키를 누르면 됩니다.
(3) 모드 선택이 완료되면 상하 화살표 키를 사용하여 위도 값을 입력할 수 있습니다.
(5) 위도를 입력한 후 “ENT” 키를 누르면 입력한 수치가 깜빡이며, 이는 정보를 수정해야 함을 나타냅니다. “ENT” 키를 다시 누르면 깜빡임이 멈추고 입력된 숫자가 수정되며, 위도 오차 보정이 완료됩니다.
2. 속도 오차 제거:
(1) “Operation MENU”에서 “SPD SET”를 선택하고 “ENT” 키를 눌러 속도 오차 보정 속도 입력 화면으로 전환합니다.
(2) “ENT” 키를 눌러 자동 또는 수동 입력 모드 선택 화면으로 들어갑니다. 이때 “AUTO”와 “MANUAL”이 동시에 깜빡이며, 상하 방향 키를 사용하여 선택한 후 “ENT” 키를 누르면 됩니다.
(3) 모드 선택이 완료되면 상하 화살표 키를 사용하여 입력 속도 값을 변경할 수 있습니다.
(5) 속도를 입력한 후 “ENT” 키를 누르면, 입력한 수치가 깜빡이며 변경이 필요한 정보를 나타냅니다. “ENT” 키를 다시 누르면 깜빡임이 멈추고 입력된 숫자가 변경되며, 속도 오차 보정이 완료됩니다.
3. 충격 오차 제거:
충격 오차 제거: 선박이 기동 항해를 할 때 발생하며, 선박의 위도가 설계 위도보다 낮을 때는 처리하지 않고, 선박의 위도가 설계 위도보다 높을 때는 댐퍼를 닫아 오차를 제거한다.
4. 기준선 오차 제거:
설치 시 나침반의 기준선이 선체의 선수-선미선과 평행하게 배치된다.
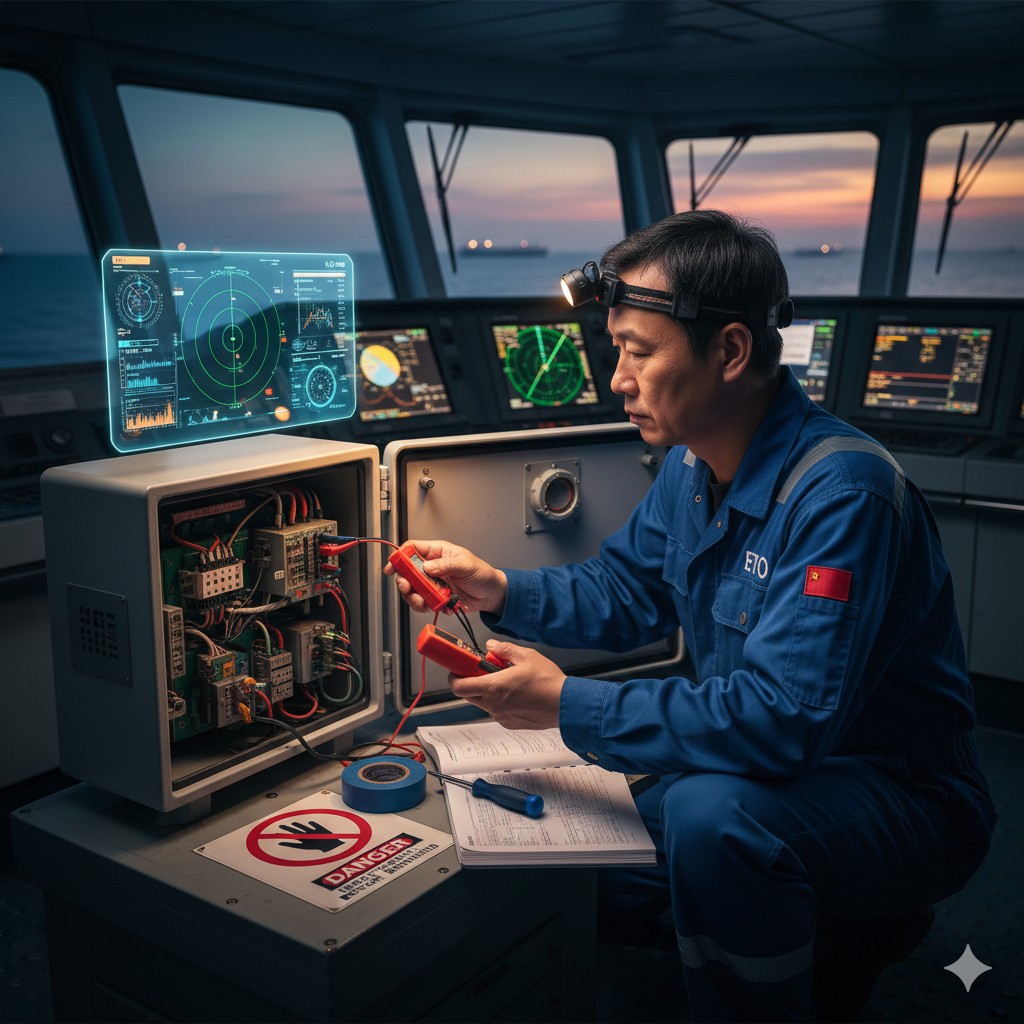
◎ (4) 로우의 자주 발생하는 고장 진단
| 결함 현상 | 원인 및 간단한 해결 방법 |
|---|---|
| 1. 메인 나침반의 전원 표시등이 켜지지 않음 | 중주파 전원함 고장 시, 전원 공급 상태를 점검하십시오. |
| 2. 주 나침반 항해 눈금판이 빠르게 회전한다 | 추종 시스템 고장 시, 추종 증폭기의 입력 및 출력 신호를 점검하십시오. |
| 3. 주 나침반과 동기화 송신기의 항해 눈금이 일치하지 않음 | 동기화 시스템 고장으로 인해 동기화 증폭기를 교체하십시오. |
| 4. 나침반이 오랫동안 안정되지 않는다 | 자이로볼 고장(전류가 제조사 매뉴얼에 명시된 정상 범위 내에 있는지 확인하거나, 자이로컴퍼스의 기계식 구동 장치를 점검하십시오). |

 Chinese
 English
 Korean
 Japanese
 Thai
 Arabic
 Spanish
 Russian
 Vietnamese
 Indonesian


