Компоненты и работа морского гирокомпаса (полнообъемное техническое руководство)
I. Состав аппаратуры морских гирокомпасов
Морской компас Yokogawa (YOKOGAW) серии CMZ 900 показан на рисунке 4-1-1:
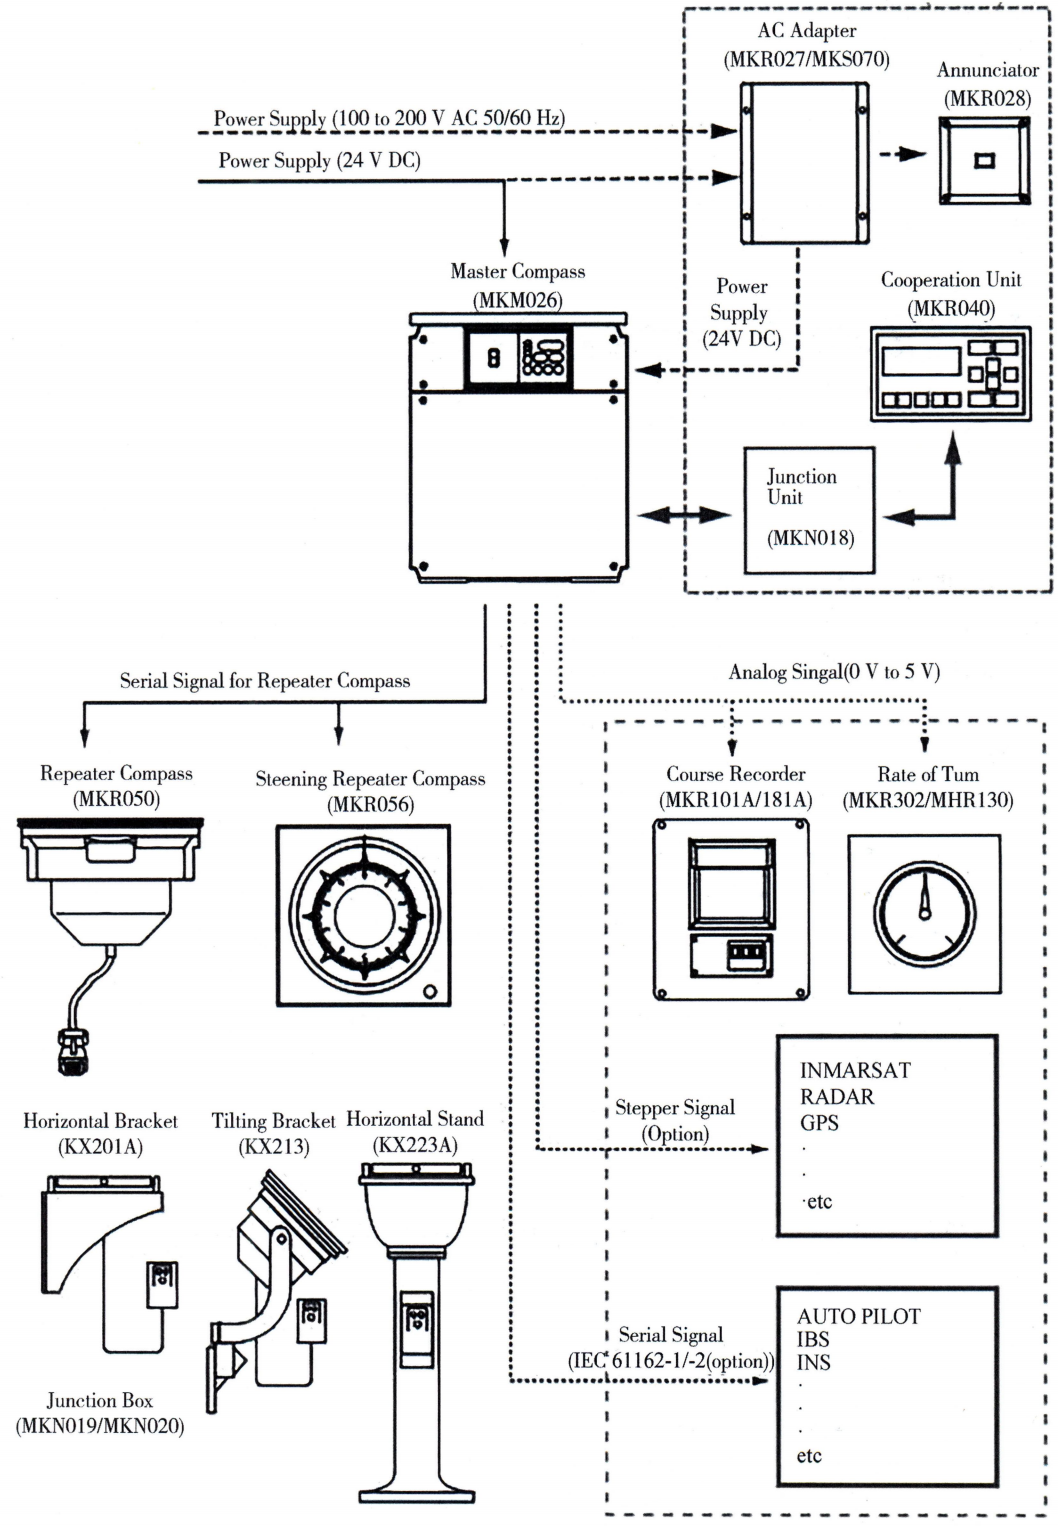 Рисунок 4-1-1 Блок-схема системы композиции "Искривление Рузвельта
(i) Секция электропитания
Блок управления питанием, показанный на рисунке 4-1-2, обеспечивает питание постоянного тока для главного компаса и преобразует электропитание судна в питание компаса. На схеме указано расположение предохранителей, выключателей питания и клеммных колодок внутри блока управления.
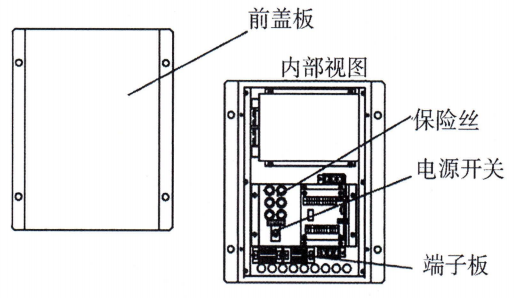 Рисунок 4-1-2 Контур и чертеж встроенного блока управления источником питания
(ii) Основная часть розария
Главный компас отвечает за определение истинного курса судна. На рисунке 4-1-3 показано внешнее и внутреннее устройство главного компаса судна. Снаружи главный компас оснащен блоком выключателя питания и блоком управления M, а внутри - контейнером для шариков компаса.
[Изображение морского главного компаса в сборе, включая корпус гиросферы и цифровой блок управления].
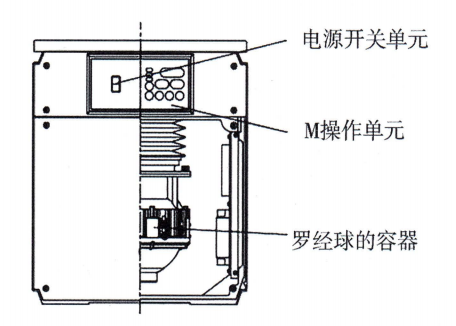 Рисунок 4-1-3 Схематическая структура Главного меридиана
(iii) Блок управления
Блок управления, как показано на рис. 4-1-4, служит для распределения носовых сигналов и питания на другие устройства, а также для приема других сигналов на компас (например, скорость, положение и т.д.). На передней панели блока управления расположен блок управления C, внутри которого находятся предохранитель, выключатель питания и клеммная колодка.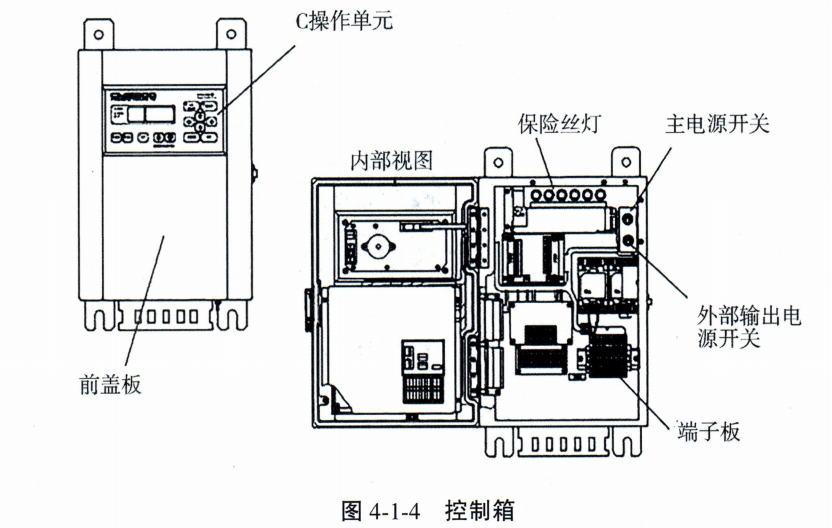
(iv) Ретранслятор Ло Чин
Ретранслятор компаса, как показано на рис. 4-1-5, принимает сигнал от главного компаса и показывает направление на нос судна.
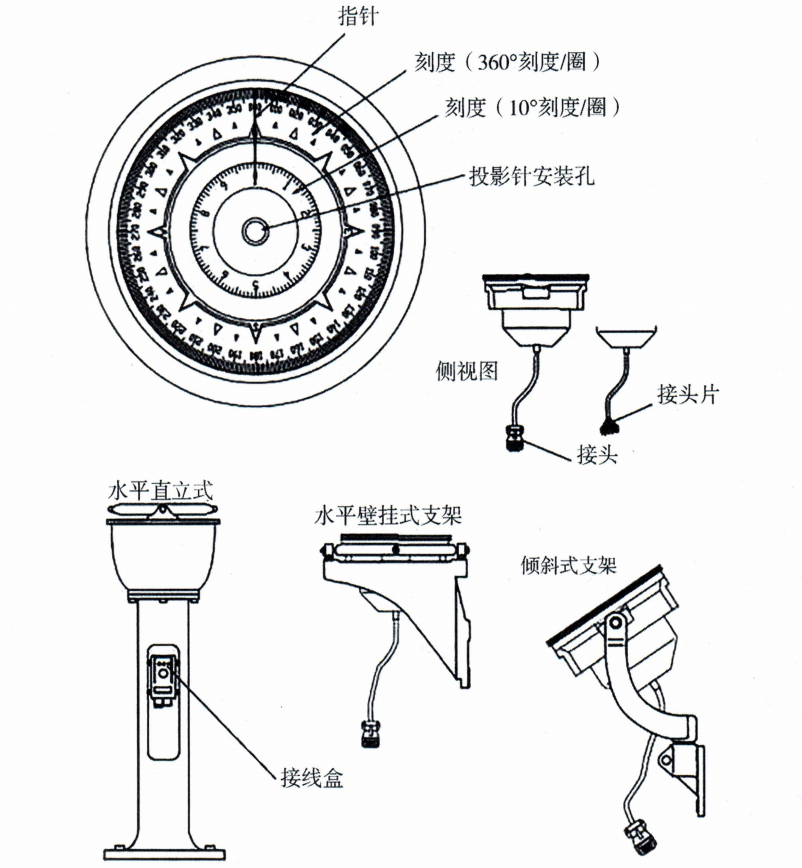 Рисунок 4-1-5 Роботизированный повторитель
Во-вторых, шаги по запуску морского гирокомпаса
(i) Подтверждение того, что судовой источник питания гироскопа соответствует системным требованиям
Убедитесь, что электропитание судна переменного и постоянного тока в норме, и проверьте, что напряжение и частота соответствуют требованиям к электропитанию РоЭ.
(ii) Включение питания блока управления
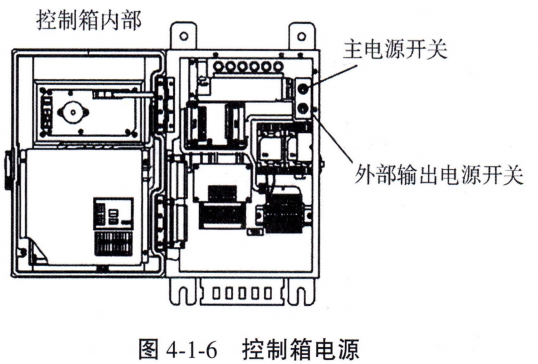
Источник питания блока управления расположен на правой стороне блока, как показано на рисунке 4-1-6, установите тумблер в положение “ON” (включено).
 (iii) Включение основного источника питания розетки
Выключатель питания главного компаса расположен на передней панели главного компаса (панель управления M), как показано на рисунке 4-1-7, установите тумблер в положение “ON” (включено).
[Изображение панели управления типа M с акцентом на тумблер питания]
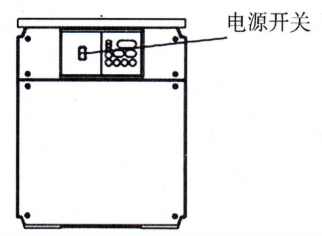 Рисунок 4-1-7 Главный выключатель питания Luo Jing
(iv) включение и калибровка ретранслятора розетки
Блок распределительной коробки повторителя компаса, показанный на рисунке 4-1-8, получает сигналы лука и питание от главного компаса. Эти сигналы и питание способны приводить в действие повторитель компаса. В то же время распределительная коробка выполняет функцию регулировки яркости компаса-ретранслятора. Кроме того, распределительная коробка оснащена нулевым переключателем, который может использоваться оператором для настройки величины отклонения между ретранслятором компаса и главным компасом.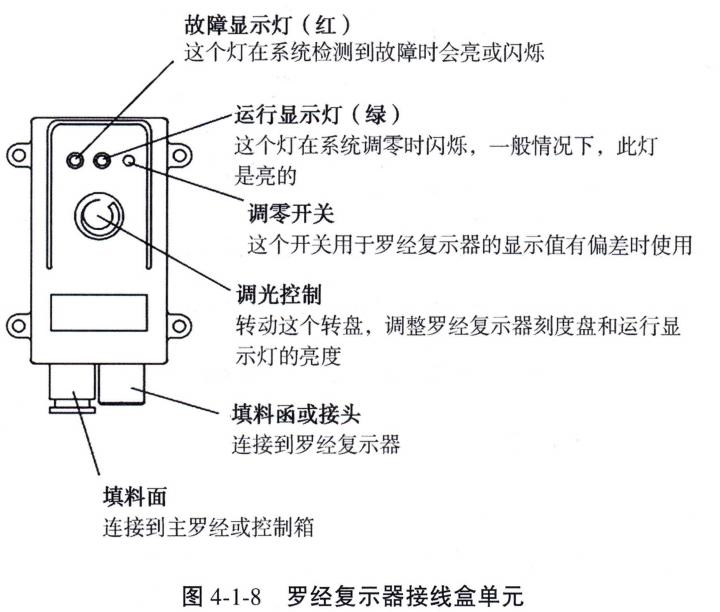
При пусковом режиме работы прибл. 5h После этого определяется направление смычка основной основы, и система выдает истинное направление смычка; ретранслятор основы и шаговый сигнальный смычок отслеживают направление смычка основной основы и передают его другим частям или устройствам, которым нужен сигнал о направлении смычка, и запуск основы завершается.
III. Подключение сигналов компаса к другому оборудованию
Сигнал компаса можно считать из меню блоков управления C и M, нажав клавишу . На рисунке 4-1-9 показаны функции клавиш на панели блока управления C. На рисунке 4-1-10 показаны соответствующие функции клавиш на панели блока управления M.
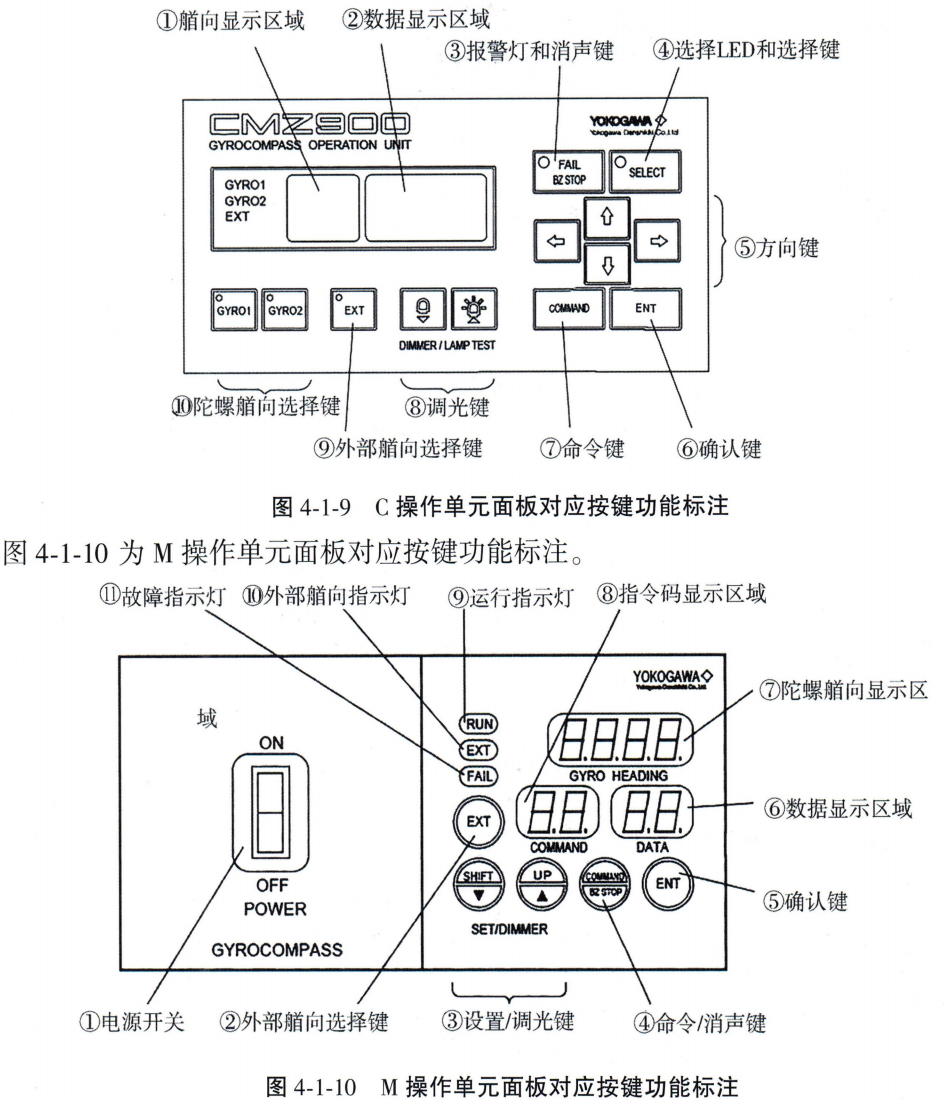 (i) Просмотр выходного сигнала розетки
1. панель управления C
На рис. 4-1-11 показан дисплей панели управления C. В области носового дисплея отображаются текущие данные носового зондирования компаса и состояние системы, а в области отображения данных - метод ввода и вводимая информация о скорости судна и его положении.
[Изображение дисплея панели управления C, на котором показаны области заголовков и данных]
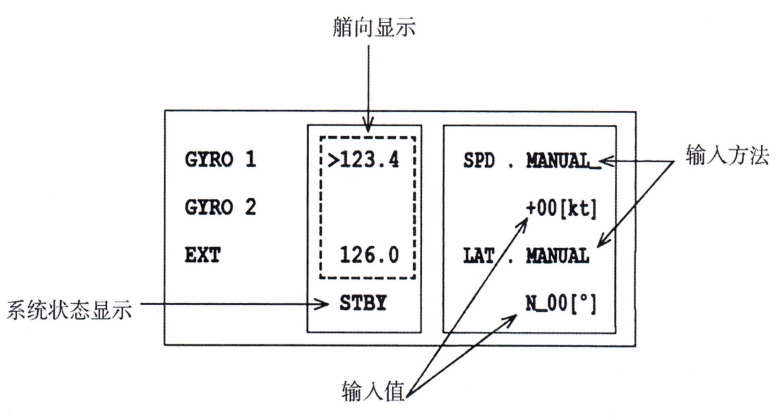 Рисунок 4-1-11 Дисплей панели панели управления C
2. M панель управления
На рисунке 4-1-12 показан дисплей панели операционного блока M.НАПРАВЛЕНИЕ ГИРОСКОПА Данные, отображаемые в одной колонке, - это текущие выходные данные компаса.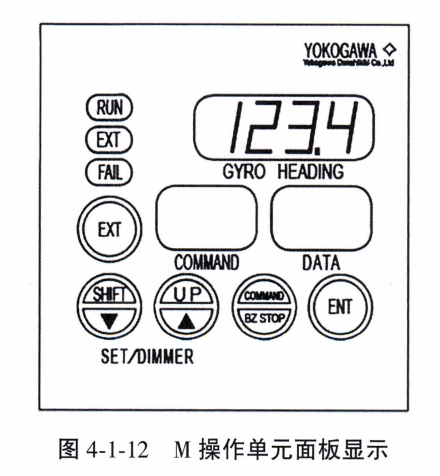
(ii) Подключение сигнала розетки к другому оборудованию
При подключении выходного сигнала компаса к радару, AIS, VDR или ECDIS необходимо сначала изменить протокол связи основного порта последовательного вывода компаса. Для этого необходимо выполнить следующие действия: в командном режиме найдите в меню код “Generat Menu”. 42 Скорость передачи данных порта вывода настраивается с помощью опции “Out Port”, как показано на рисунке 4-1-13.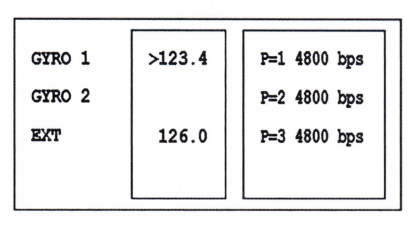
(2) Выберите Код в меню “4 Generat”, Нажмите клавишу “ENT”, чтобы войти.
(3) Выбор кодов “42 Out Port” (В зависимости от конкретного экрана управления, обратите внимание: код должен соответствовать цифрам 41 или 42, показанным на рисунке), нажмите клавишу “ENT”.
(4) После выбора различных портов клавишами вверх и вниз и нажатия клавиши “ENT”, скорость передачи данных выбранного порта начнет мигать, и затем вы можете сделать различные выборы скорости передачи данных клавишами вверх и вниз, и нажать клавишу “ENT” после завершения изменений, настройка скорости передачи данных завершена.
(5) После настройки параметров порта подключите выход розетки к входному порту носового сигнала радара, AIS, VDR или ECDIS и т.д. с помощью сигнального кабеля.
IV. Методы устранения погрешностей компаса
Для устранения ошибки компаса необходимо изменить режим работы на командный в блоке управления C и войти в функцию настройки для установки и регулировки параметров, чтобы гирокомпас мог правильно отображать истинный курс. В нормальных условиях компас автоматически исправляет ошибку скорости, вводя сигнал скорости судна и сигнал широты из журнала и GNSS соответственно.
(i) Вход в командный режим
C Переключение на панель управления осуществляется нажатием и удержанием командной кнопки “Командный режим”, Схема расположения клавиш панели приведена на рисунке 4-1-8, а расположение командных клавиш - на рисунке 4-1-9.
После нажатия командной клавиши в области отображения данных блока управления C появится первичное меню, как показано на рис. 4-1-14, и вы можете использовать клавиши вверх и вниз и клавишу “ENT” для переключения пунктов меню и входа в промежуточное меню (подменю).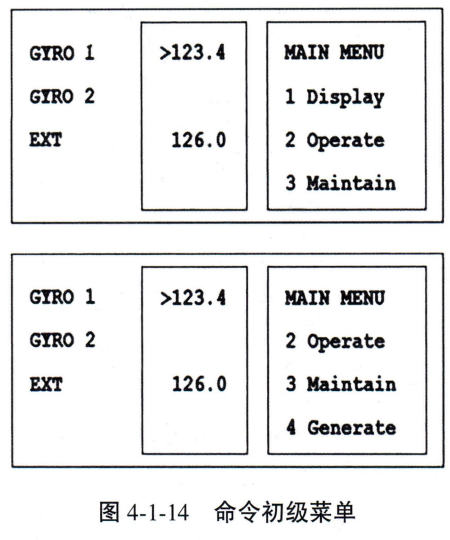
(ii) Устранение ошибок скорости
Для исправления ошибок скорости требуется командный код, который вводится в подменю Setup Function через режим Command Mode. 21 SPD SET Опции. Коды команд для функции настройки приведены в таблице 4-1-1:
Таблица 4-1-1 Функция настройки Код команды
| код команды | операционный блок | Функциональные опции | Выполнение в режиме ожидания | пагинация | |
| C | M | ||||
| 20 | 0 | - | Выбор входа внешнего лука. | 0 | 42 |
| 21 | 0 | 0 | Настройка скорости для коррекции ошибок скорости. | 0 | 43 |
| 22 | 0 | 0 | Настройка широты для коррекции ошибок скорости. | 0 | 44 |
| 23 | 0 | 0 | Основные четки выравниваются автоматически. | X | 45 |
| 24 | 0 | 0 | Главная розетка выравнивается вручную. | X | 47 |
| 25 | 0 | 0 | Устанавливает коэффициент усиления слежения основного компаса. | 0 | 49 |
| 26 | 0 | 0 | Отображает/сбрасывает причину тревоги главной розетки. | 0 | 50 |
| 27 | 0 | - | Отображение/сброс (причина аварийного сигнала панели управления). | 0 | 51 |
| 28 | 0 | - | Настройка сигнала тревоги по отклонению. | 0 | 52 |
| 29 | 0 | 0 | Настройка времени запуска. | 0 | 53 |
| Код меню | Управление МЕНЮ |
|---|---|
| 21 | SPD SET (вход коррекции ошибок скорости) |
| 22 | LAT SET (вход коррекции ошибки широты) |
(1) Выберите “21 SPD SET” в “Operation MENU” Нажмите клавишу “ENT”, чтобы перейти к отображению входной скорости коррекции ошибки скорости.
(2) Нажмите кнопку “ENT”, чтобы войти в режим выбора автоматического или ручного ввода, в это время “AUTO” и “MANUAL” мигают одновременно, используйте кнопки вверх и вниз для выбора, а затем нажмите кнопку Нажмите кнопку “ENT” после выбора с помощью кнопок вверх и вниз.
(3) Если выбрано значение Auto, мигает индикатор автоматического ввода скорости лодки. На рис. 4-1-15 показан пример индикации автоматического ввода для скорости лодки 23 кн.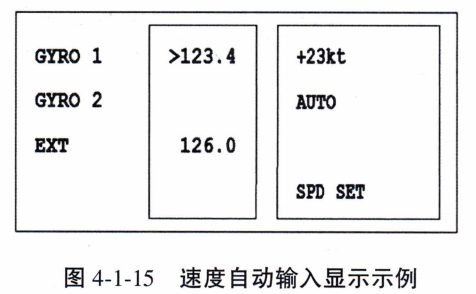
(4) Если выбрано ручное управление, десять цифр скорости лодки мигают, и скорость лодки можно ввести вручную, переключая цифры левой и правой кнопками и переключая число кнопками вверх и вниз, так что вы можете вручную ввести скорость лодки от 00 до 99 кн.
(5) Нажмите кнопку “ENT” после ввода скорости лодки, введенное значение будет мигать, указывая на необходимость изменения информации, при повторном нажатии кнопки “ENT” мигание будет остановлено, а введенное число будет изменено, и коррекция ошибки скорости будет завершена.
(iii) Устранение ошибок широты
(1) Выберите “22 LAT SET” в “Operation MENU” (Примечание: оригинальная маркировка здесь - 22 SPD SET, а должна быть LAT SET) Нажмите “ENT ”, чтобы перейти к отображению ввода широты коррекции ошибки скорости.
(2) Нажмите кнопку “ENT”, чтобы войти в режим выбора автоматического или ручного ввода, в это время “AUTO” и “MANUAL” мигают одновременно, используйте кнопки вверх и вниз для выбора, а затем нажмите кнопку Нажмите кнопку “ENT” после выбора с помощью кнопок вверх и вниз.
(3) Если выбрано значение Auto, мигает индикатор автоматического ввода широты, как показано на рис. 4-1-16 для примера индикации автоматического ввода, когда широта составляет 39°.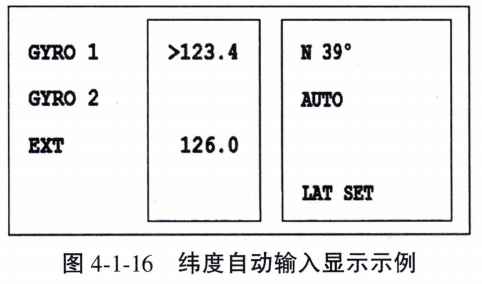
(4) Если выбрано ручное управление, мигают N и S, и вы можете ввести 00~70° вручную, переключая цифры с помощью кнопок влево и вправо, а числа - с помощью кнопок вверх и вниз.
(5) Нажмите клавишу “ENT” после ввода широты, введенное значение мигает, указывая на информацию, которую нужно изменить, если снова нажать клавишу “ENT”, мигание прекратится, а введенное число будет изменено, и исправление ошибки широты будет завершено.
(iv) Устранение ошибок при ударе
Ударные погрешности гирокомпасов вызываются инерционными силами, возникающими при маневрировании судна (например, при изменении скорости и направления движения). Инерционные силы, действующие на систему компаса, вызывают отклонение главной оси от стабильного положения, что приводит к возникновению ошибки. Метод ее устранения включает в себя следующие пункты:
1. Оптимизация дизайна и естественное затухание
Второй тип ударной ошибки достигает своего максимального значения примерно через 1/4 цикла демпфирования после окончания маневра и обычно исчезает естественным образом примерно через 1 ч. Общий принцип устранения ударных ошибок заключается в увеличении периода качания гиробола для уменьшения влияния инерционных сил на компас.
2. Компенсационное право
- Метод экстра-компенсации:Показания курса корректируются с помощью внешнего устройства (например, базовой линии или циферблата), которое непосредственно вычитает значение ошибки.
- Метод внутренней компенсации:Для стабилизации шпинделя в радиальной плоскости к основе прикладывается компенсирующий момент (например, момент компенсации вертикальной или горизонтальной оси). Например, в модели Sperry MK37 используется вертикальная осевая компенсация, а в модели Armabrator 10 - горизонтальная осевая компенсация.
При маневрировании судна, если широта судна ниже расчетной, ошибку удара можно не устранять; если широта судна выше расчетной, для устранения ошибки необходимо отключить демпфер.
(v) Устранение ошибок базовой линии
Ошибка базовой линии судового гирокомпаса означает угловое отклонение между физической базовой линией компасного оборудования и фактическими поверхностями головы и хвоста судна на горизонтальной проекции. В нормальных условиях линия нулевой шкалы курсового циферблата гирокомпаса (базовая линия компаса) должна точно совпадать с линией проекции продольной оси судна на горизонтальную плоскость (представляющую направление головы и хвоста судна). Если между ними есть угол, то курс, указываемый компасом, будет иметь фиксированное отклонение от истинного курса судна. Эта систематическая ошибка может серьезно повлиять на точность навигации и должна быть устранена путем профессиональной калибровки.
Существует три основные причины возникновения ошибок базовой линии:
- (1) Ошибки установки:При установке оборудования измерительные инструменты были недостаточно точными или установка была выполнена неправильно, и базовая точка компаса не была идеально совмещена с проектируемыми носовой и кормовой плоскостями судна, что привело к отклонению базовой линии от начальной.
- (2) Эффекты деформации корпуса:Когда судно находится в различных условиях нагрузки или сталкивается со сложными морскими условиями, возникают деформации корпуса, например, структурные изгибы, такие как mid-arch и mid-sag. Эти деформации косвенно приводят к смещению ориентации основания крепления компаса.
- (3) Свободные части оборудования:Постоянная вибрация оборудования во время длительного плавания судна приводит к постепенному расшатыванию внутренних механических частей компаса, что со временем приводит к медленному смещению базовой линии. Эта ошибка накапливается и требует регулярного технического обслуживания.
Для устранения ошибок базовой линии требуется калибровка в соответствии с регламентированным процессом:
(1) Выберите условие калибровки:Держите судно в стабильном состоянии, например, на якоре в спокойных водах или при движении по прямой на небольшой скорости. Избегайте поперечной и продольной качки судна и частых изменений курса, чтобы не нарушить точность калибровки.
(2) Получите ориентацию опорной точки и измерьте погрешность:К распространенным методам определения истинного курса судна с помощью высокоточного внешнего ориентира относятся: астрономические измерения пеленга с помощью секстанта для наблюдения за небесными телами; определение курса по треку с помощью дифференциальной системы глобального позиционирования (DGPS); использование методов рандеву с наземными пеленгами. Разница между курсом, определенным по компасу, и опорным пеленгом является ошибкой базовой линии.
(3) Выполните операцию калибровки:Заново выровняйте базовую линию компаса по фактическим плоскостям носа и кормы судна либо с помощью механического устройства настройки компаса (например, ручки калибровки азимута), либо путем ввода параметров компенсации в программный интерфейс навигационной системы. После завершения калибровки ее следует проверить еще раз, чтобы убедиться, что погрешность находится в диапазоне IMO ±0,5° Область применения.
Для судов, находящихся в эксплуатации, рекомендуется проводить базовую калибровку в сочетании с регулярными циклами технического обслуживания (например, каждый рейс или ежемесячно). В частности, если судно подверглось значительным изменениям нагрузки, ремонту конструкции или после длительного плавания с высокой интенсивностью, важно увеличить количество калибровок, чтобы обеспечить точность и надежность измерений курса компаса.
Гирокомпас (ETO) Ежегодное техническое обслуживание и контрольный список
| Классификация инспекций | Рабочие точки технического обслуживания (согласно CMZ 900) | Критерии соответствия / Подробное описание | Результаты проверки |
|---|---|---|---|
| энергетическая система | Внутренний осмотр блока управления питанием (Рисунок 4-1-2) | Предохранители исправны, клеммные колодки не расшатаны, а переключатели имеют хороший контакт. | □ Квалифицированный / □ Требует ремонта |
| Тест на переключение основного и резервного питания | Чтобы имитировать потерю питания переменного тока, резервный источник питания постоянного тока 24 В должен иметь возможность плавного переключения. | □ Квалифицированный / □ Требует ремонта | |
| Оборудование и монтаж | Осмотр основы и механических частей | Убедитесь, что монтажное основание не подвержено коррозии, что внутренний шарик-розочка контейнера выровнен и механически закреплен. | □ Квалифицированный / □ Требует ремонта |
| Проверка ошибок на базовой линии (Baseline) | Обеспечьте физическое отклонение ≤ 0,5° относительно DGPS или астрономического пеленга. | □ Квалифицированный / □ Требует ремонта | |
| компенсация ошибок | Автоматическая проверка входного сигнала на отклонение | Убедитесь, что сигналы скорости и широты Log и GNSS отображаются как AUTO в блоке C. | □ Квалифицированный / □ Требует ремонта |
| Проверка функции ручной компенсации | Введите коды команд 21 и 22, чтобы проверить вмешательство введенных вручную значений на дисплее заголовка. | □ Квалифицированный / □ Требует ремонта | |
| распределение сигнала | Настройки порта последовательного вывода (Out Port) | Убедитесь, что протоколы связи радара, AIS и VDR совпадают и что функция регулировки мигания скорости передачи данных работает нормально. | □ Квалифицированный / □ Требует ремонта |
Вопросы оценки эксплуатации и технического обслуживания гирокомпаса (CMZ 900)
Применяемые должности: сотрудник по электротехнике и электронике (ETO) / водитель | Продолжительность оценки: 15 минут
I. Техническая теория и проверка параметров
- В соответствии с инструкциями CMZ 900, гирокомпас должен быть установлен до выхода судна в море. _______ Час или больше для начала работы.
- Основная загрузка запускается и выполняется в течение примерно _______ По прошествии нескольких часов определяется лука главного меридиана, и система выдает истинный лука.
- При устранении ошибок скорости, если выбран метод ручного ввода, диапазон вводимых вручную скоростей лодки составляет _______ кн.
- При устранении ошибок широты диапазон введенных вручную широт обычно ограничивается _______ В пределах градусов.
- IMO указывает, что погрешность базовой линии калиброванной розетки должна быть в пределах ±_______° Область применения.
II. Моделирование работы меню
Моделирование сценариев: Теперь необходимо подключить сигнал розетки к вновь установленному радару, записать полную процедуру команды для изменения скорости передачи выходного порта на панели управления C:
Шаг 1: Длительное нажатие _______ для входа в командный режим.
Шаг 2: Выберите код _______ Перейдите в меню Generat.
Шаг 3: Выберите код _______ Введите настройку порта вывода (Out Port).
Шаг 4: Выберите порт с помощью клавиш вверх и вниз и установите скорость передачи данных. _______ Время от времени вносятся коррективы.
Шаг 5: После настройки нажмите кнопку _______ Нажмите кнопку , чтобы завершить настройку.
III. Анализ принципа устранения ошибок
Кратко опишите основные причины “ошибки шока” и сравните различия в применении “метода внутренней компенсации” и “метода внешней компенсации” для устранения ошибки шока.

 Chinese
 English
 Korean
 Japanese
 Thai
 Arabic
 Spanish
 Russian
 Vietnamese
 Indonesian


