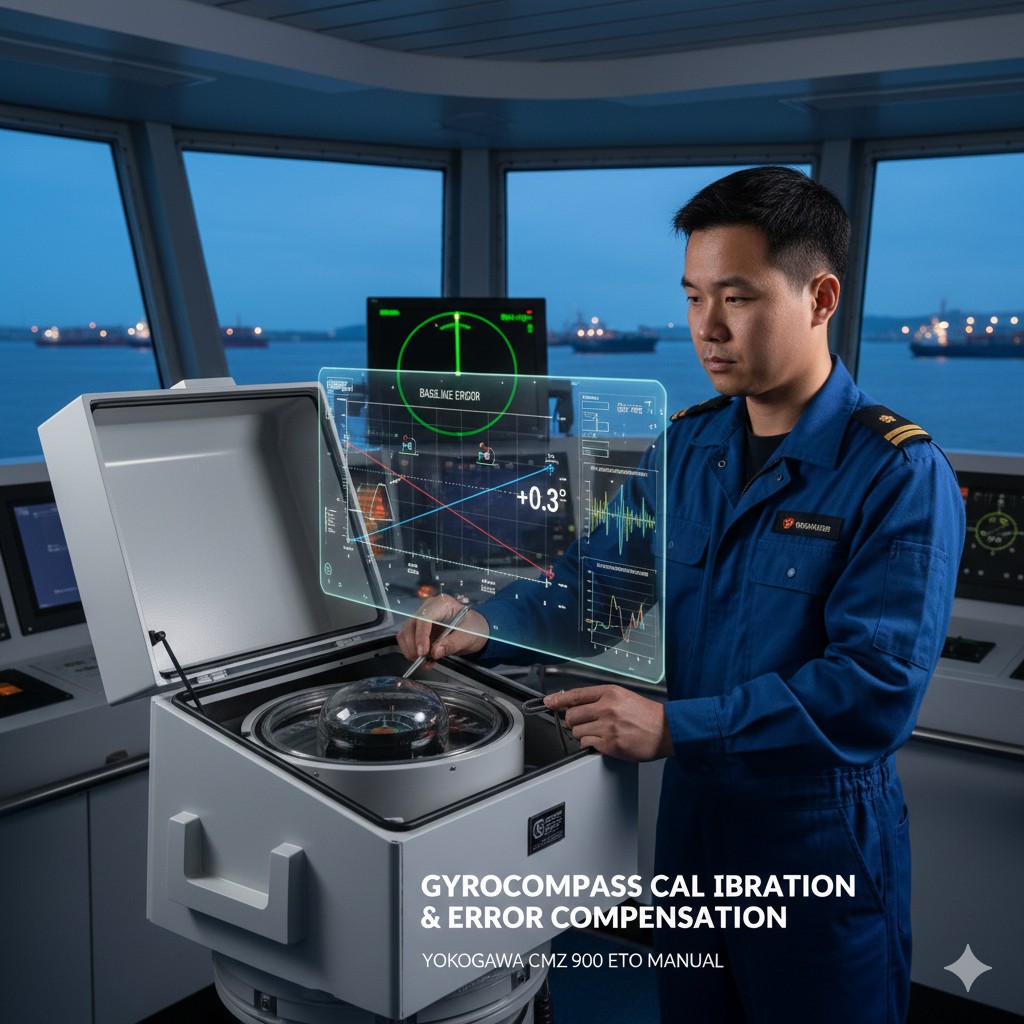
مكونات البوصلة الجيروسكوبية البحرية وطريقة تشغيلها (دليل تقني شامل)
أولاً: المكونات المادية للبوصلة الجيروسكوبية البحرية
يُظهر الشكل 4-1-1 المخطط التخطيطي لنظام البوصلة البحرية من سلسلة CMZ 900 من شركة يوكوغاوا (YOKOGAWA):
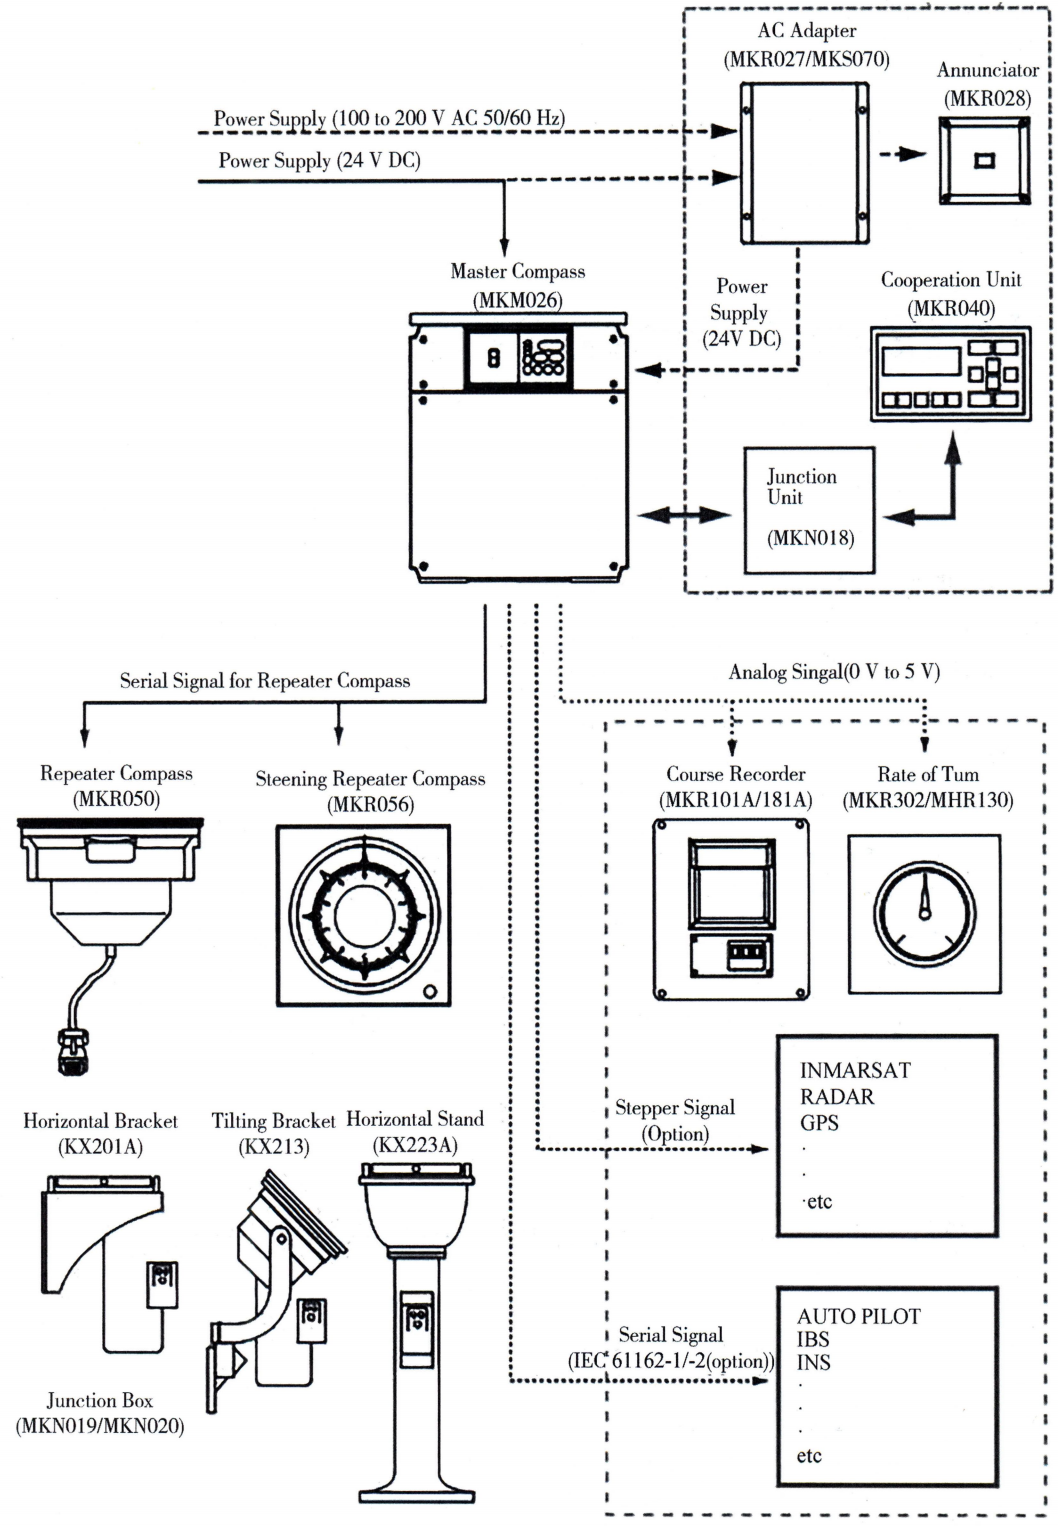 الشكل 4-1-1: مخطط تخطيطي لنظام البوصلة
(1) قسم مصدر الطاقة
يُظهر الشكل 4-1-2 الشكل الخارجي لصندوق التحكم في الطاقة ومخطط أجزائه الداخلية، وهو يوفر طاقة تيار مستمر للبوصلة الرئيسية، ويقوم بتحويل طاقة السفينة إلى طاقة مناسبة لاستخدام البوصلة. ويُشير الشكل إلى مواقع تركيب الصمامات الكهربائية ومفتاح الطاقة ولوحة أطراف التوصيل داخل صندوق التحكم.
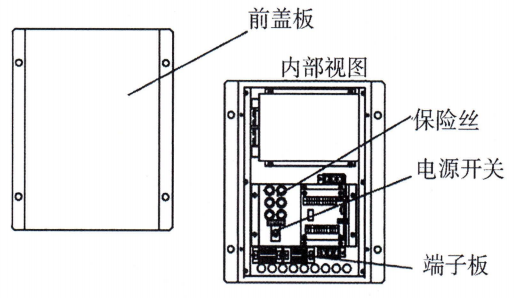 الشكل 4-1-2: الشكل الخارجي لصندوق التحكم في مصدر الطاقة ومخطط أجزائه الداخلية
(ثانياً) الجزء الرئيسي من البوصلة
تتولى البوصلة الرئيسية مهمة تحديد الاتجاه الفعلي للسفينة، ويُظهر الشكل 4-1-3 مخططًا تخطيطيًّا لهيكل البوصلة الرئيسية، يوضح الهيكل الخارجي والداخلي للبوصلة الرئيسية للسفينة. ويحتوي الجزء الخارجي من البوصلة الرئيسية على وحدة مفتاح الطاقة ووحدة التشغيل M؛ بينما يحتوي الجزء الداخلي على حاوية كرة البوصلة.
[صورة لمجموعة بوصلة رئيسية بحرية تتضمن غلاف الكرة الجيروسكوبية ووحدة التشغيل الرقمية]
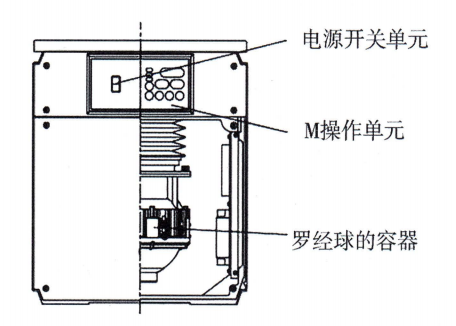 الشكل 4-1-3: رسم تخطيطي لهيكل البوصلة الرئيسية
(ثالثاً) صندوق التحكم
يُظهر الشكل 4-1-4 صندوق التحكم، الذي يُستخدم لتوزيع إشارات الاتجاه الأمامي والطاقة على الوحدات الأخرى، وكذلك لاستقبال الإشارات الأخرى الموجهة إلى البوصلة (مثل سرعة السفينة والموقع وما إلى ذلك). ويحتوي اللوح الأمامي لصندوق التحكم على وحدة التشغيل C، بينما يضم الجزء الداخلي مصاهرًا ومفتاح إمداد الطاقة ولوحة أطراف التوصيل.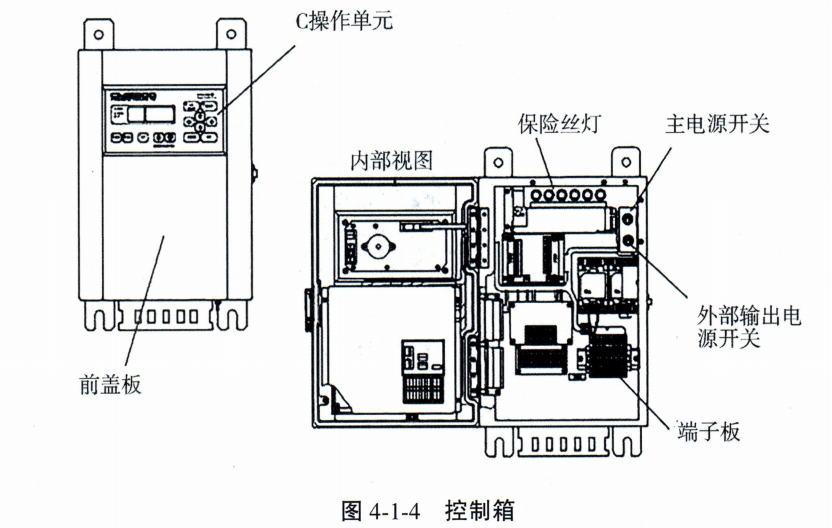
(4) جهاز إعادة عرض البوصلة
جهاز إعادة عرض البوصلة، كما هو موضح في الشكل 4-1-5، يتلقى إشارة اتجاه المقدمة من البوصلة الرئيسية، ويعرض اتجاه مقدمة السفينة.
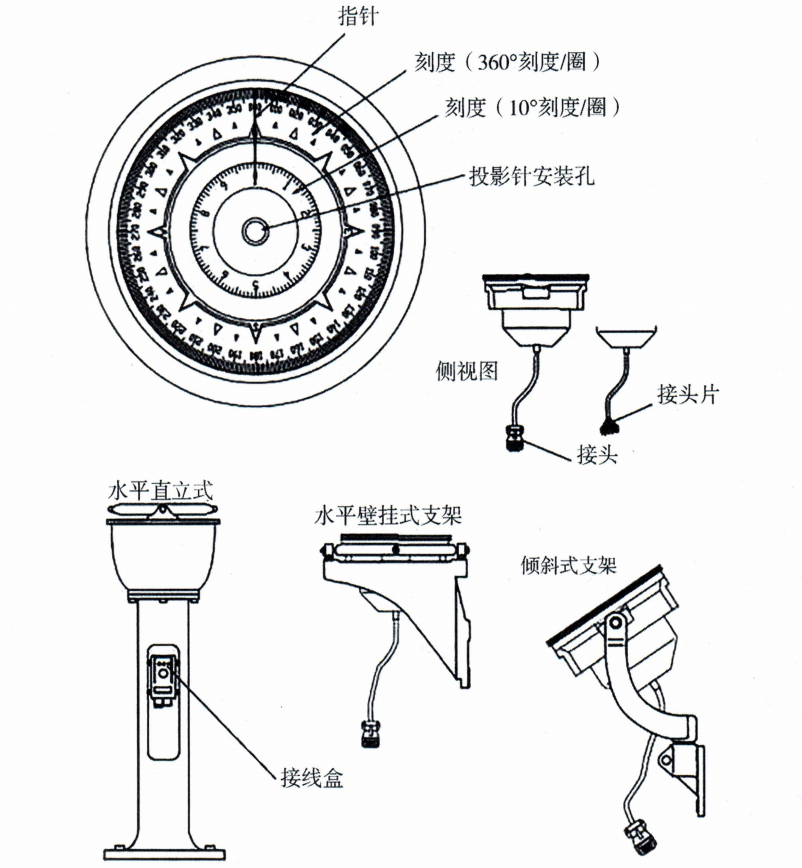 الشكل 4-1-5 جهاز إعادة عرض البوصلة
ثانياً: خطوات تشغيل البوصلة الجيروسكوبية البحرية
(1) التأكد من أن مصدر الطاقة الذي تزود به السفينة الجيروسكوب يتوافق مع متطلبات النظام
التحقق من أن إمداد الطاقة الكهربائية بالسفينة بالتيار المتردد والتيار المستمر يعمل بشكل طبيعي، والتحقق من أن الجهد والتردد يتوافقان مع متطلبات استهلاك البوصلة الكهربائية.
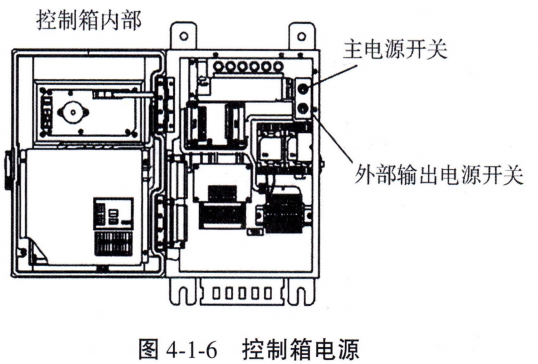
(2) تشغيل التيار الكهربائي لصندوق التحكم
يوجد مصدر الطاقة لصندوق التحكم في الجانب الأيمن من الصندوق، كما هو موضح في الشكل 4-1-6، ويُوضع المفتاح القابل للتحريك في الوضع “ON” لتشغيل مصدر الطاقة.
 (ثالثًا) تشغيل مصدر الطاقة الرئيسي للبوصلة
يوجد مفتاح تشغيل البوصلة الرئيسية على اللوحة الأمامية للبوصلة الرئيسية (وحدة التشغيل M)، كما هو موضح في الشكل 4-1-7، ويُوضع المفتاح القابل للتحريك في الوضع “ON” لتشغيل التيار الكهربائي.
[صورة لوحدة التشغيل من النوع M مع التركيز على مفتاح التبديل الكهربائي]
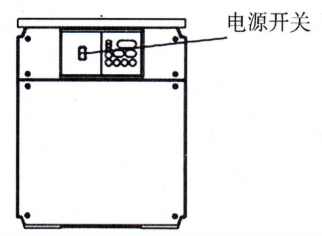 الشكل 4-1-7 مفتاح إمداد الطاقة للبوصلة الرئيسية
(4) توصيل جهاز إعادة عرض البوصلة بالتيار الكهربائي ومعايرته
تظهر وحدة صندوق التوصيلات الخاص بجهاز إعادة عرض البوصلة في الشكل 4-1-8، حيث يتم توصيل إشارة اتجاه المقدمة ومصدر الطاقة من البوصلة الرئيسية. تعمل هذه الإشارات ومصدر الطاقة على تشغيل جهاز إعادة عرض البوصلة. وفي الوقت نفسه، يتمتع صندوق التوصيلات أيضًا بوظيفة ضبط سطوع جهاز إعادة عرض البوصلة. بالإضافة إلى ذلك، تم تجهيز صندوق التوصيلات بمفتاح ضبط الصفر، حيث يمكن للمشغل استخدام هذا المفتاح لضبط قيمة الانحراف بين جهاز إعادة عرض البوصلة والبوصلة الرئيسية.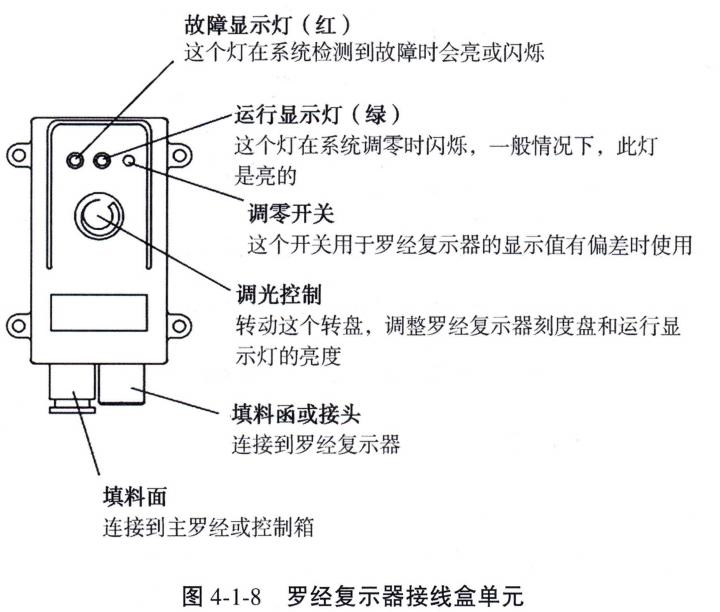
بعد بدء التشغيل لمدة حوالي 5 ساعات بعد ذلك، يتم تحديد اتجاه البوصلة الرئيسية، ويقوم النظام بإخراج الاتجاه الحقيقي؛ ثم يتم نقل اتجاه البوصلة المعاد عرضه وإشارات التقدم التي تتبع اتجاه البوصلة الرئيسية إلى المكونات أو الأجهزة الأخرى التي تحتاج إلى إشارة الاتجاه، وبذلك يكتمل تشغيل البوصلة.
ثالثاً: توصيل إشارة البوصلة بالأجهزة الأخرى
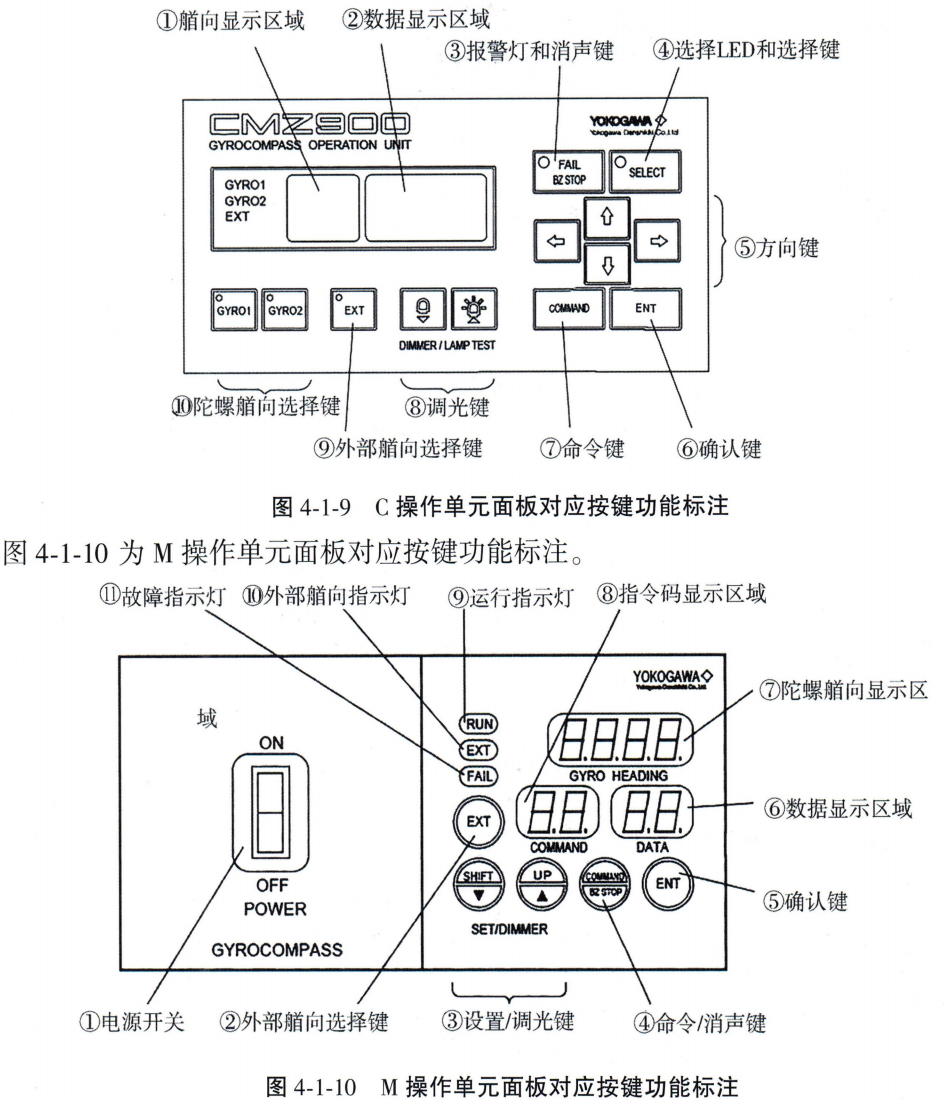
يتطلب قراءة إشارات البوصلة الضغط على الأزرار لتصفح قوائم وحدة التشغيل C ووحدة التشغيل M. يوضح الشكل 4-1-9 وظائف الأزرار المقابلة على لوحة وحدة التشغيل C. ويوضح الشكل 4-1-10 وظائف الأزرار المقابلة على لوحة وحدة التشغيل M.
 (1) عرض إشارات خرج البوصلة
1. وحدة التشغيل C
يُظهر الشكل 4-1-11 شاشة لوحة وحدة التشغيل C؛ حيث تعرض منطقة عرض الاتجاه الأمامي بيانات الاستشعار الحالية للاتجاه الأمامي للبوصلة وحالة النظام، بينما تعرض منطقة عرض البيانات طرق الإدخال ومعلومات سرعة السفينة وموقعها التي تم إدخالها.
[صورة لشاشة لوحة وحدة التشغيل C تُظهر مناطق العناوين والبيانات]
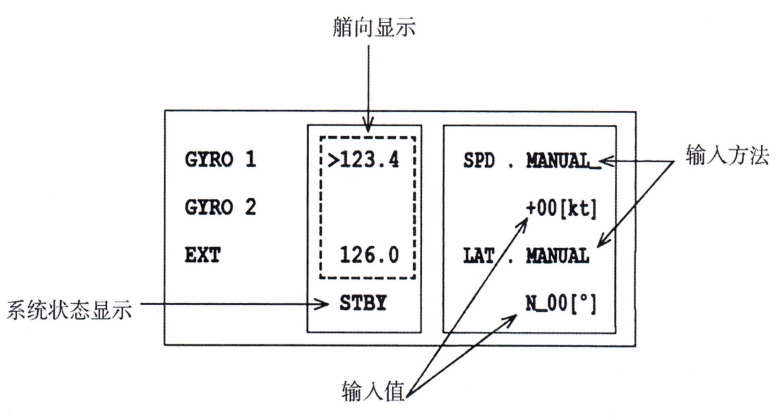 الشكل 4-1-11 ج: شاشة لوحة وحدة التشغيل
2. وحدة التشغيل M
الشكل 4-1-12 يُظهر لوحة التحكم في وحدة التشغيل M،اتجاه الجيروسكوب يعرض العمود «اتجاه المقدمة» البيانات الحالية الخاصة باتجاه المقدمة وفقًا للبوصلة.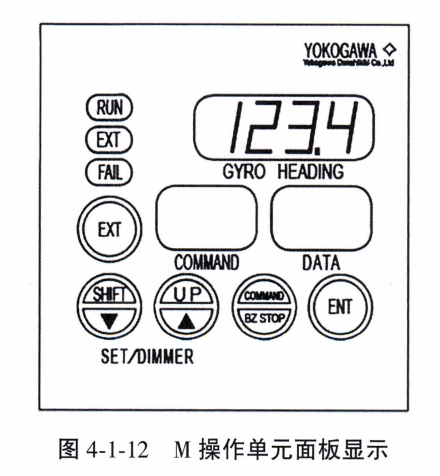
(2) توصيل إشارة البوصلة بالأجهزة الأخرى
عند توصيل إشارة خرج البوصلة بأجهزة مثل الرادار أو نظام تحديد الهوية الآلي (AIS) أو مسجل البيانات في الرحلة (VDR) أو نظام المعلومات الإلكترونية للخرائط (ECDIS)، يجب أولاً تعديل بروتوكول الاتصال الخاص بمنفذ الخرج التسلسلي للبوصلة الرئيسية. وتتم العملية على النحو التالي: في وضع الأوامر (Command)، ابحث في قائمة “Generat Menu” عن الرمز 42 خيار “Out Port”، اضبط إعدادات معدل البورت للمنفذ الإخراجي، كما هو موضح في الشكل 4-1-13.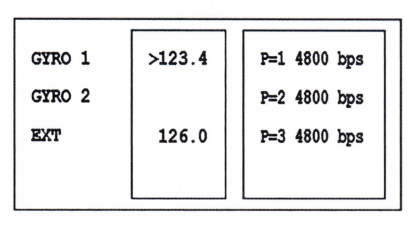
(2) اختر «الرمز» من القائمة “4 Generat”, ، اضغط على مفتاح “ENT” للدخول.
(3) اختيار الرمز “42 Out Port” (حسب واجهة التشغيل المحددة، ملاحظة: يجب أن يتطابق الرمز مع الشكل 41 أو 42)، اضغط على مفتاح “ENT”.
(4) بعد اختيار منفذ مختلف باستخدام مفتاحي “أعلى” و“أسفل” ثم الضغط على مفتاح «ENT»، سيبدأ معدل البورت الخاص بالمنفذ المحدد في الوميض، ويمكن بعد ذلك اختيار معدل بورت مختلف باستخدام مفتاحي «أعلى» و«أسفل»، وعند الانتهاء من التغيير، اضغط على مفتاح «ENT» لتتم عملية ضبط معدل البورت.
(5) بعد الانتهاء من ضبط معلمات المنفذ، قم بتوصيل مخرج البوصلة، عبر كابل الإشارة، بمنفذ إدخال إشارة الاتجاه الأمامي لأجهزة مثل الرادار أو نظام التعرف الآلي (AIS) أو مسجل البيانات الإلكترونية (VDR) أو نظام المعلومات الإلكترونية للملاحة البحرية (ECDIS).
رابعاً: طرق إزالة أخطاء البوصلة
يتطلب إزالة خطأ البوصلة تحويل وضع التشغيل في وحدة التشغيل C إلى وضع الأوامر، والدخول إلى وظيفة الإعدادات، ومن ثم ضبط المعلمات المختلفة وتعديلها، حتى يتمكن البوصلة الجيروسكوبية من عرض الاتجاه الفعلي بشكل صحيح. في الظروف العادية، يقوم البوصلة الجيروسكوبية بتصحيح أخطاء السرعة تلقائيًا من خلال استلام إشارات سرعة السفينة وإشارات خط العرض على التوالي من مدخلات مثل Log و GNSS.
(1) الدخول إلى نمط الأوامر
يمكن لوحدة التشغيل C التبديل إلى “وضع الأوامر”, يمكن الرجوع إلى الشكلين 4-1-8 و4-1-9 للاطلاع على مواقع أزرار الأوامر الموضحة في الرسم التخطيطي لأزرار اللوحة.
بعد الضغط على زر الأوامر، ستظهر القائمة الأولية في منطقة عرض البيانات بوحدة التشغيل C، كما هو موضح في الشكل 4-1-14، ويمكن التبديل بين عناصر القائمة والدخول إلى القائمة المتوسطة (القائمة الفرعية) باستخدام زري التمرير لأعلى ولأسفل وزر “ENT”.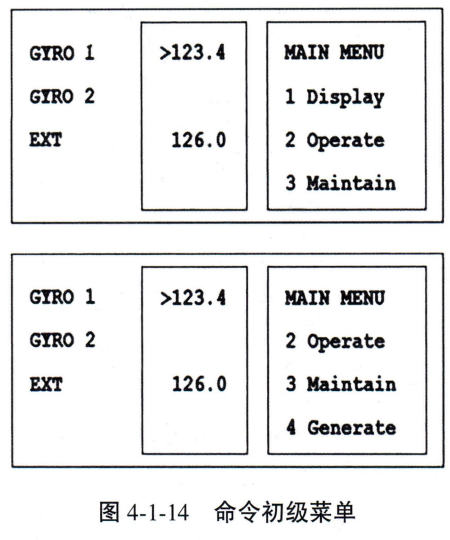
(2) التخلص من أخطاء السرعة
رمز الأمر اللازم للدخول إلى القائمة الفرعية لوظيفة الإعدادات عبر وضع الأوامر من أجل تصحيح خطأ السرعة مجموعة من 21 قطعة SPD الخيارات. يرد نص البرنامج النصي الخاص بإعداد الوظيفة في الجدول 4-1-1:
الجدول 4-1-1: رموز أوامر الإعداد
| رمز الأوامر | وحدة التشغيل | خيارات الوظائف | التنفيذ في وضع الانتظار | رقم الصفحة | |
| C | M | ||||
| 20 | 0 | – | اختيار الإدخال الخارجي في اتجاه المقدمة. | 0 | 42 |
| 21 | 0 | 0 | إعداد السرعة المستخدم لتصحيح خطأ السرعة. | 0 | 43 |
| 22 | 0 | 0 | إعدادات خطوط العرض المستخدمة لتصحيح خطأ السرعة. | 0 | 44 |
| 23 | 0 | 0 | المحاذاة التلقائية للبوصلة الرئيسية. | X | 45 |
| 24 | 0 | 0 | المحاذاة اليدوية للبوصلة الرئيسية. | X | 47 |
| 25 | 0 | 0 | ضبط كسب التتبع للبوصلة الرئيسية. | 0 | 49 |
| 26 | 0 | 0 | عرض/إعادة تعيين سبب إنذار البوصلة الرئيسية. | 0 | 50 |
| 27 | 0 | – | عرض/إعادة تعيين (أسباب إنذارات وحدة التشغيل). | 0 | 51 |
| 28 | 0 | – | إعدادات إنذار الانحراف. | 0 | 52 |
| 29 | 0 | 0 | ضبط توقيت التشغيل. | 0 | 53 |
| كود القائمة | وظائف الأوامر (قائمة التشغيل) |
|---|---|
| 21 | SPD SET (مدخلات تصحيح خطأ السرعة) |
| 22 | LAT SET (إدخال تصحيح خطأ خط العرض) |
(1) في “Operation MENU”، اختر “21 SPD SET” واضغط على زر “ENT” للانتقال إلى شاشة إدخال سرعة تصحيح خطأ السرعة.
(2) اضغط على مفتاح “ENT” للدخول إلى خيار الإدخال التلقائي أو اليدوي، حيث سيومض كل من “AUTO” و“MANUAL” في آن واحد؛ ثم استخدم مفتاحي الأعلى والأسفل للاختيار، ثم اضغط على مفتاح “ENT”.
(3) في حالة اختيار الوضع التلقائي، يومض خيار الإدخال التلقائي لسرعة السفينة؛ ويُظهر الشكل 4-1-15 مثالاً على عرض الإدخال التلقائي عند سرعة السفينة 23 عقدة.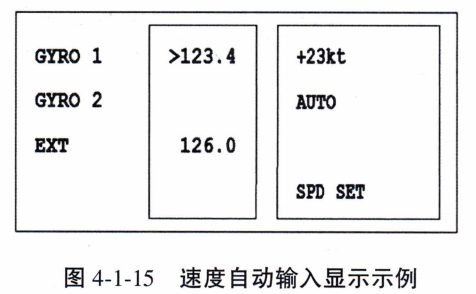
(4) في حالة اختيار الوضع اليدوي، سيومض الرقم في خانة العشرات لسرعة السفينة، ويمكن التبديل بين الخانات باستخدام زري اليسار واليمين، والتبديل بين الأرقام باستخدام زري الأعلى والأسفل، مما يتيح إدخال سرعة السفينة يدويًّا في نطاق 00~99 عقدة.
(5) بعد إدخال سرعة السفينة، اضغط على مفتاح “ENT”، وسوف يومض الرقم المدخل، مما يشير إلى الحاجة إلى تعديل المعلومات؛ وإذا ضغطت على مفتاح “ENT” مرة أخرى، سيتوقف الوميض وسيتم تعديل الرقم المدخل، وبذلك يكتمل تصحيح خطأ السرعة.
(ثالثاً) إزالة أخطاء خطوط العرض
(1) في “Operation MENU”، اختر “22 LAT SET” (ملاحظة: النص الأصلي يشير هنا إلى “22 SPD SET”، ويجب أن يكون «LAT SET») واضغط على مفتاح «ENT» للانتقال إلى شاشة إدخال خطوط العرض لتصحيح خطأ السرعة.
(2) اضغط على مفتاح “ENT” للدخول إلى خيار الإدخال التلقائي أو اليدوي، حيث سيومض كل من “AUTO” و“MANUAL” في آن واحد؛ ثم استخدم مفتاحي الأعلى والأسفل للاختيار، ثم اضغط على مفتاح “ENT”.
(3) في حالة اختيار الخيار «تلقائي»، يومض حقل الإدخال التلقائي لخط العرض، كما هو موضح في الشكل 4-1-16 الذي يعرض مثالاً على الإدخال التلقائي عند خط العرض 39°.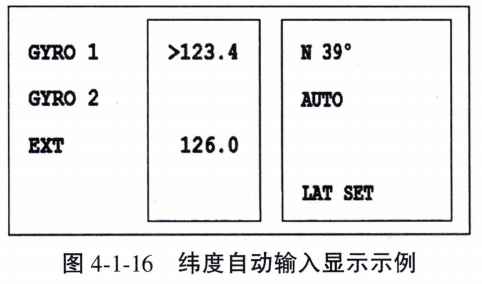
(4) في حالة اختيار الوضع اليدوي، سيومض الحرفان N و S، ويمكن التبديل بين الخانات باستخدام الزرين الأيمن والأيسر، والتبديل بين الأرقام باستخدام الزرين العلوي والسفلي، مما يتيح إدخال القيم يدويًّا في نطاق 00~70°.
(5) بعد إدخال خط العرض، اضغط على مفتاح “ENT”، وسوف يومض الرقم المدخل، مما يشير إلى أن هذه المعلومة تحتاج إلى تعديل؛ وإذا ضغطت على مفتاح “ENT” مرة أخرى، سيتوقف الوميض وسيتم تعديل الرقم المدخل، وبذلك يكتمل تصحيح خطأ خط العرض.
(4) التخلص من أخطاء الصدمات
ينجم خطأ الصدم في البوصلة الجيروسكوبية عن قوى القصور الذاتي الناتجة عن المناورة الملاحية للسفينة (مثل تغيير السرعة أو الاتجاه). تؤثر قوى القصور الذاتي على نظام البوصلة، مما يؤدي إلى انحراف المحور الرئيسي عن موضعه المستقر، وبالتالي حدوث خطأ. وتشمل طرق التخلص من هذا الخطأ النقاط الرئيسية التالية:
1. تحسين التصميم والتآكل الطبيعي
يصل خطأ الصدم من النوع الثاني إلى قيمته القصوى بعد انتهاء المناورة بحوالي ربع دورة التخميد، وعادةً ما يختفي تلقائيًا بعد حوالي ساعة واحدة. ويتمثل المبدأ العام للتخلص من خطأ الصدم في زيادة دورة تأرجح الكرة الجيروسكوبية، بهدف تقليل تأثير القوى القصورية على البوصلة.
2. طريقة التعويض
- طريقة التعويض الخارجي:تصحيح قراءات الاتجاه باستخدام أجهزة خارجية (مثل ضبط خط الأساس أو قرص القياس)، مع خصم قيمة الخطأ مباشرةً.
- طريقة التعويض الداخلي:تطبيق عزم تعويضي على البوصلة (مثل عزم تعويضي للمحور الرأسي أو المحور الأفقي)، بحيث يستقر المحور الرئيسي داخل المستوى الزوالي. على سبيل المثال، تستخدم البوصلة من طراز Sperry MK37 تعويضًا للمحور الرأسي، بينما يستخدم طراز Amabron 10 تعويضًا للمحور الأفقي.
عندما تكون السفينة في حالة إبحار متحرك، إذا كان خط عرض السفينة أقل من خط العرض التصميمي، فيمكن تجاهل خطأ الصدمة؛ أما إذا كان خط عرض السفينة أعلى من خط العرض التصميمي، فيجب إغلاق المثبط لإزالة الخطأ.
(خامساً) إزالة أخطاء خط الأساس
يشير خطأ خط الأساس في البوصلة الجيروسكوبية للسفن إلى الانحراف الزاوي بين خط الأساس الفيزيائي لجهاز البوصلة والمسطح الأفقي الفعلي لخط المقدمة والمؤخرة للسفينة. في الظروف العادية، يجب أن يتطابق خط الصفر على قرص اتجاه البوصلة الجيروسكوبية (خط الأساس للبوصلة) تمامًا مع خط إسقاط المحور الطولي للسفينة على المستوى الأفقي (الذي يمثل اتجاه مقدمة ومؤخرة السفينة). وإذا كان هناك زاوية بينهما، فإن الاتجاه الذي يشير إليه البوصلة الجيروسكوبية سيحدث انحرافًا ثابتًا عن الاتجاه الفعلي للسفينة. ويؤثر هذا الخطأ المنهجي تأثيرًا خطيرًا على دقة الملاحة، ويجب إزالته من خلال المعايرة المتخصصة.
هناك ثلاثة أسباب رئيسية لحدوث خطأ خط الأساس:
- (1) أخطاء التركيب:أثناء تركيب الجهاز، لم تكن أدوات القياس دقيقة بما يكفي، أو تم التركيب بطريقة غير صحيحة، مما أدى إلى عدم محاذاة السطح المرجعي لقاعدة البوصلة تمامًا مع السطحين الأمامي والخلفي المحددين في تصميم السفينة، مما تسبب في وجود انحراف في خط الأساس منذ البداية.
- (2) تأثير تشوه هيكل السفينة:قد يتعرض هيكل السفينة للتشوه في حالات الحمولة المختلفة، أو عند مواجهة ظروف بحرية معقدة، مثل حدوث انحناءات هيكلية مثل الانحناء المركزي والانحراف المركزي. وقد تؤدي هذه التشوهات بشكل غير مباشر إلى انحراف اتجاه قاعدة تركيب البوصلة.
- (3) ارتخاء أجزاء الجهاز:أثناء الإبحار الطويل للسفن، يؤدي الاهتزاز المستمر للمعدات إلى ارتخاء الأجزاء الميكانيكية الداخلية للبوصلة تدريجيًّا، مما يؤدي إلى انحراف خط الأساس ببطء مع مرور الوقت. ويتراكم هذا الخطأ باستمرار، مما يستلزم صيانة دورية للتحكم فيه.
يتطلب إزالة أخطاء خط الأساس إجراء المعايرة وفقًا للإجراءات المعيارية:
(1) اختيار ظروف المعايرة:يجب أن تكون السفينة في حالة مستقرة، مثل الرسو في مياه هادئة، أو الإبحار بخط مستقيم بسرعة منخفضة. يجب تجنب التمايل الجانبي والطولي للسفينة، وكذلك التغيير المتكرر لمسارها، حتى لا يؤثر ذلك على دقة المعايرة.
(2) الحصول على الاتجاهات المرجعية وقياس الأخطاء:يتم تحديد الاتجاه الفعلي للسفينة من خلال استخدام مرجع خارجي عالي الدقة، ومن الطرق الشائعة في ذلك: استخدام السدس لرصد الأجرام السماوية لإجراء قياسات الاتجاه الفلكي؛ وحساب مسار السفينة عبر نظام تحديد المواقع العالمي التفاضلي (DGPS)؛ واستخدام طريقة تقاطع اتجاهات المعالم الأرضية. وبمقارنة الاتجاه الذي يشير إليه البوصلة مع الاتجاه المعياري، فإن الفرق بينهما يمثل خطأ خط الأساس.
(3) إجراء عملية المعايرة:يتم إعادة محاذاة خط الأساس للبوصلة مع السطح الفعلي لمقدمة ومؤخرة السفينة، إما من خلال جهاز الضبط الميكانيكي للبوصلة (مثل مقبض معايرة الاتجاه)، أو عن طريق إدخال معلمات التعويض في واجهة برنامج نظام الملاحة. بعد الانتهاء من المعايرة، يجب إعادة التحقق للتأكد من أن الخطأ لا يتجاوز ±0.5° وفقًا لمعايير المنظمة البحرية الدولية (IMO) في نطاق.
بالنسبة للسفن العاملة، يُوصى بإجراء المعايرة الأساسية بالتزامن مع دورات الصيانة الدورية (مثل كل رحلة أو شهريًّا). وعلى وجه الخصوص، عندما تتعرض السفينة لتغيرات كبيرة في الحمولة، أو لإصلاحات هيكلية، أو بعد الإبحار لفترات طويلة وبكثافة عالية، يجب زيادة عدد مرات المعايرة لضمان دقة وموثوقية قياس الاتجاه البوصلي.
قائمة الفحص السنوية للصيانة والكفاءة لجهاز البوصلة الجيروسكوبية (ETO)
| فئات الفحص | النقاط الأساسية لعمليات الصيانة (وفقًا لمعيار CMZ 900) | معايير القبول / وصف التفاصيل | نتائج الفحص |
|---|---|---|---|
| نظام الإمداد بالطاقة | الفحص الداخلي لصندوق التحكم في مصدر الطاقة (الشكل 4-1-2) | الصمامات سليمة، ولوحة أطراف التوصيل غير مفكوكة، والتلامس في المفتاح جيد. | □ مقبول / □ يحتاج إلى إعادة |
| اختبار التبديل بين مصدر الطاقة الرئيسي والاحتياطي | عند محاكاة انقطاع التيار المتردد، يجب أن يتم التبديل إلى مصدر الطاقة الاحتياطي بجهد 24 فولت تيار مستمر بشكل سلس. | □ مقبول / □ يحتاج إلى إعادة | |
| المعدات والتركيب | فحص قاعدة البوصلة الرئيسية والأجزاء الميكانيكية | التحقق من خلو قاعدة التثبيت من الصدأ، ومن استواء حاوية الكرة البوصلة الداخلية، ومن إحكام التثبيت الميكانيكي. | □ مقبول / □ يحتاج إلى إعادة |
| التحقق من أخطاء خط الأساس (Baseline) | بالمقارنة مع نظام DGPS أو الاتجاهات الفلكية، يجب التأكد من أن الانحراف الفعلي لا يتجاوز 0.5°. | □ مقبول / □ يحتاج إلى إعادة | |
| تعويض الخطأ | التحقق من إدخال إشارة التصحيح التلقائي | تظهر إشارات Log وسرعة GNSS وخط العرض في الوحدة C على أنها «AUTO». | □ مقبول / □ يحتاج إلى إعادة |
| اختبار وظيفة التعويض اليدوي | أدخل الأمرين 21 و22، وتحقق من تأثير القيم المدخلة يدويًّا على عرض الاتجاه. | □ مقبول / □ يحتاج إلى إعادة | |
| توزيع الإشارات | إعدادات منفذ الإخراج التسلسلي (Out Port) | 核查雷达、AIS、VDR 通信协议匹配,波特率闪烁调整功能正常。 | □ مقبول / □ يحتاج إلى إعادة |
陀螺罗经 (CMZ 900) 操作与维护评估题
适用岗位:电子电气员 (ETO) / 驾驶员 | 考核时长:15 分钟
一、 技术理论与参数核查
- 根据 CMZ 900 说明书要求,陀螺罗经应在船舶开航前 _______ 小时或以上起动。
- 主罗经起动运行约 _______ 小时后,主罗经艏向确定,系统输出真艏向。
- 在消除速度误差时,若选择手动输入方式,手动输入的船速范围为 _______ kn。
- 消除纬度误差时,手动输入的纬度范围通常限制在 _______ 度以内。
- IMO 规定,经过校准后的罗经基线误差应保持在 ±_______° في نطاق.
二、 菜单操作实操模拟
场景模拟: 现需将罗经信号接入一台新安装的雷达,请写出在 C 操作单元上修改输出端口波特率的完整指令步骤:
步骤 1:长按 _______ اضغط على المفتاح للدخول إلى وضع الأوامر.
步骤 2:选择代码 _______ 进入 Generat 菜单。
步骤 3:选择代码 _______ 进入输出端口 (Out Port) 设置。
步骤 4:通过上下键选择端口,观察到波特率 _______ 时进行调整。
步骤 5:调整完毕后按下 _______ 键完成设置。
三、 误差消除原理分析
简述“冲击误差”产生的根本原因,并对比说明“内补偿法”与“外补偿法”在消除冲击误差时的具体实施差异。