Funcionamiento básico y mantenimiento técnico del tacógrafo
1. Estructura del medidor Doppler modelo DS-80
El medidor de velocidad Doppler modelo DS-80 es un producto representativo de la serie DS de medidores de velocidad de la empresa japonesa FURUNO Electric. Este dispositivo incorpora tecnología de procesamiento informático, ofrece una elevada precisión de medición y cumple plenamente con las normas pertinentes de la OMI y la Comisión Electrotécnica Internacional (IEC).
La estructura general del medidor Doppler modelo DS-80 incluye la pantalla principal, la pantalla secundaria, el procesador, la caja de conexiones, el transceptor y el transductor, entre otros componentes; su estructura se muestra en la figura 5-1-1.
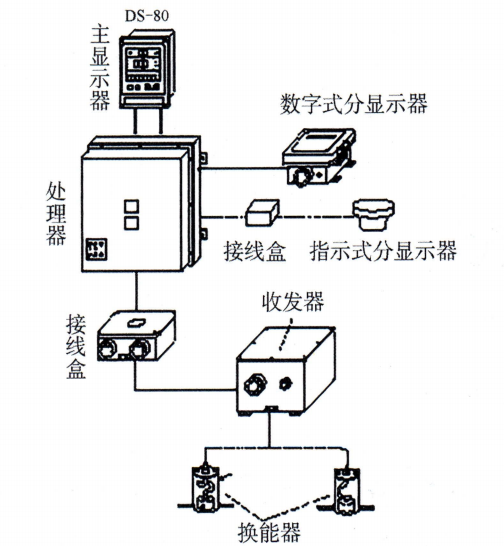 Figura 5-1-1: Estructura general del medidor Doppler modelo DS-80
Pantalla principalSe encarga de controlar el funcionamiento del equipo y de mostrar los resultados de las mediciones; entre los datos que puede mostrar se incluyen la velocidad de avance o retroceso del buque, la velocidad de desplazamiento lateral a babor o estribor, la distancia recorrida acumulada y la profundidad del agua bajo la quilla del buque.
ProcesadorEn su interior cuenta con componentes como el circuito de alimentación, el circuito de puerta Doppler y un microprocesador, entre otros. Sus funciones principales son dos: en primer lugar, generar impulsos de activación y transmitirlos a la unidad transceptora, con lo que se controla el funcionamiento de esta; en segundo lugar, convertir la señal de eco recibida por la unidad transceptora en una señal de velocidad de navegación, que posteriormente se transmite al monitor principal o a otros monitores secundarios.
TransceptorSu función consiste en generar impulsos de oscilación eléctrica que activan el transductor para que emita ondas ultrasónicas hacia el fondo marino; al mismo tiempo, recibe la señal de eco del transductor, amplifica y procesa dicha señal, y, tras convertirla en una señal eléctrica, la transmite al procesador. Cabe señalar que algunos modelos del medidor de distancia Doppler tipo DS-80 integran el transceptor y el procesador en un solo dispositivo, lo que simplifica el proceso de instalación del equipo.
Pantalla secundariaSe dividen en dos tipos: digitales e indicativos, y su señal procede de datos en serie o analógicos proporcionados por el procesador; su funcionamiento es idéntico al de la pantalla principal.
II. Funcionamiento básico del taxímetro y consulta de información
(1) Puesta en marcha
(1) Pulsa el botón “POWER” para encender el aparato; este entrará primero en el modo de autocomprobación.
Tres “0” parpadearán en la ventana de velocidad durante 1 minuto, mientras se comprueban sucesivamente la memoria, los LED y el zumbador. Si la comprobación es correcta, el número de versión del programa de la pantalla principal (P××) aparecerá en la ventana de velocidad vertical, y el número de versión del programa de la unidad procesadora (P××) aparecerá en los tres primeros dígitos de la ventana de distancia recorrida. Si la comprobación no es correcta, aparecerá el mensaje de error correspondiente. Por ejemplo:1 indica un error de ROM, 2 indica un error de RAM y 3 indica un error de EPROM。
(2) Una vez finalizada la autoprueba, se muestran la velocidad de crucero y la autonomía (o la profundidad del agua) normales.
(3) Ajusta el brillo de la pantalla con el botón “DIMMER” y pulsa la tecla “kt/m/s” para seleccionar la unidad de medida de la velocidad.
(4) Pulsa la tecla “MODE” para seleccionar el modo de seguimiento del odómetro (fondo marino/capa de agua/automático); se encenderán los indicadores correspondientes G, W y A.
- Seguimiento submarino (G): rango de profundidad de 1 a 200 m por debajo de la quilla;
- Seguimiento de capas de agua (W): rango de profundidad de 2 a 25 m por debajo de la quilla;
- Seguimiento automático (A): Se alternará automáticamente entre el modo de seguimiento del fondo marino y el de seguimiento de la capa de agua en función de la profundidad real.
(5) Pulsa la tecla “Distance/Keel Clearance” para seleccionar si se muestra la distancia recorrida o la profundidad de la quilla.La distancia recorrida se expresa en millas náuticas (n mile), mientras que la profundidad del agua se expresa en metros, pies o brazas (fathom).
(6) Preajuste de la autonomía inicial:Los datos del recorrido se conservan incluso después de apagar el dispositivo; con la tecla “SET” se puede poner a cero el recorrido o introducir un recorrido preestablecido inicial.
(2) Consulta de información
El panel de visualización principal del medidor Doppler modelo DS-80 cuenta con tres zonas de visualización, de arriba abajo:
- En la parte superior se encuentra la zona de visualización de la velocidad de desplazamiento lateral a babor/estribor de la proa:Cuando la pantalla funciona con normalidad, se ilumina el icono de la flecha izquierda o derecha para indicar la dirección actual del desplazamiento transversal de la proa.
- En el centro se encuentra la zona de visualización de la velocidad de avance y retroceso del buque:A la izquierda de esta pantalla se indica el modo de seguimiento: «G» significa seguimiento del fondo marino, «W» significa seguimiento de la capa de agua y «A» significa seguimiento automático; a la derecha se muestran las unidades de velocidad, el estado de la autoprueba y la información sobre las alertas de velocidad.
- En la parte inferior se encuentra la zona de visualización de la autonomía y la profundidad bajo la quilla:En la parte superior de la pantalla se muestran los indicadores de estado, con las etiquetas “Distance” (autonomía) y “Keel Clearance” (profundidad libre de la quilla); a la derecha se muestra la unidad de medida de la autonomía.
III. Procedimiento de autodiagnóstico del taxímetro
“En ”SYSTEM MENU 2“ (Menú del sistema 2) se puede acceder a ”TEST“ (Prueba de diagnóstico): comprueba si el dispositivo funciona correctamente. A través del menú ”TEST» se pueden diagnosticar y comprobar los números de programa; la función de diagnóstico permite comprobar la ROM, la RAM y el SIO, y muestra el ID del programa.
1. Acceder a la prueba:Pulsa la tecla “MENU” para abrir el menú, selecciona “SYSTEM MENU 2” (Menú del sistema 2) y, a continuación, pulsa la tecla “ENT”; vuelve a pulsar la tecla “ENT”. Tal y como se muestra en la figura 5-1-2(a), aparecerá el cuadro de inicio de la prueba.
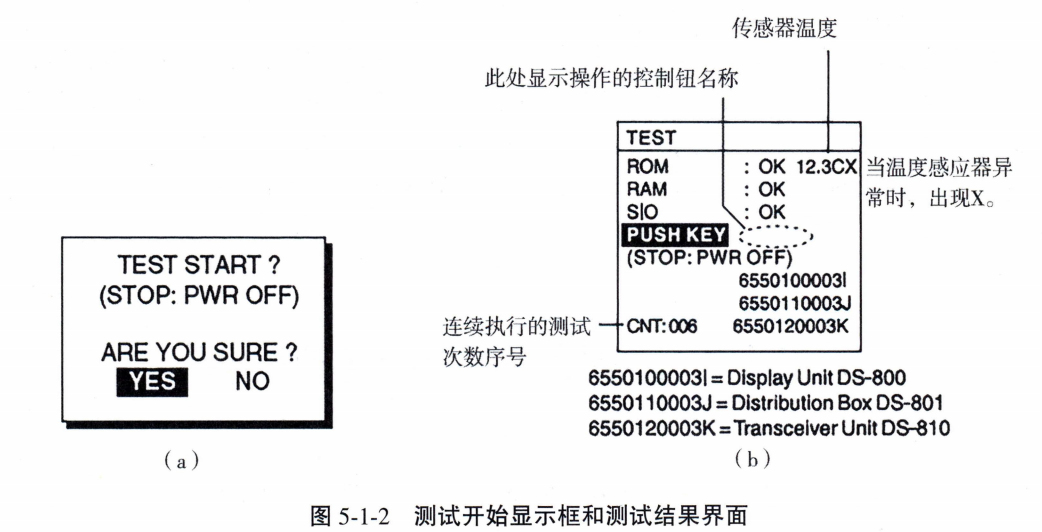 2. Iniciar la prueba:Pulse la tecla “ENT” para iniciar la prueba. Al cabo de unos instantes, la pantalla cambiará, tal y como se muestra en la figura 5-1-2(b).
3. Evaluación de los resultados:Comprueba si la ROM, la RAM y el SIO (si se utiliza un conector especial) funcionan correctamente; el resultado es el siguiente:“OK” (normal) o “NG” (anormal). El número de programa también aparece aquí.
4. Comprobación de la interacción:Se resaltará “PUSH KEY” (pulsar tecla) para indicar que se comprueben los botones de control. Accione cualquier botón de control (excepto el interruptor “POWER”) en un plazo de 5 s. Si funciona correctamente, el nombre del botón de control activado aparecerá en la pantalla. Ten en cuenta que, si no se pulsa ningún botón de control en un plazo de 5 s, el dispositivo iniciará automáticamente la comprobación de la pantalla LCD. Una vez finalizada la comprobación automática de la pantalla LCD, la prueba se repetirá automáticamente.
5. Finalización de la prueba:Para detener la prueba, apaga el interruptor de alimentación y vuelve a encenderlo.
IV. Conexión del tacómetro con el resto de equipos de navegación
Los principales dispositivos de salida del contador de millas marítimo y las funciones que realizan se muestran en la tabla 5-1-1.
Tabla 5-1-1 Lista de los principales dispositivos de salida del contador de millas marítimo y de las funciones que realizan
Entrada de señal:El medidor Doppler modelo DS-80 puede recibir señales de entrada de posición del barco, SOG (velocidad respecto al suelo) y COG (rumbo respecto al suelo) procedentes de un navegador GPS. Estas señales de entrada deben cumplir con Norma IEC 61162-1 y protocolo NMEA 0183, entre los formatos típicos de las frases se incluyen GGA (que incluye información como la hora, la latitud y la precisión) y VTG (Incluye información sobre SOG y COG). Una vez que el contador de millas ha recibido la información sobre la posición del barco, el operador puede consultar fácilmente en el panel de visualización la relación entre la velocidad y la posición del barco.
Salida de señal:Los datos de velocidad y distancia recorrida del contador de millas pueden transmitirse a dispositivos como el repetidor, las cartas náuticas electrónicas, el registrador de datos de navegación (VDR) y el radar. Las señales de salida también cumplen con Norma IEC 61162-1 y protocolo NMEA 0183, entre los formatos típicos de las frases se incluyen:
- VBW:Velocidad respecto al agua o respecto al suelo. El intervalo de salida de la señal es de 3 s。
- VLW:Distancia de navegación en agua. El intervalo de salida de señales es de 1 s。
- Señal de pulso:Además, los datos de velocidad y distancia recorrida del cuentakilómetros también pueden visualizarse en 200 millas p/n en forma de pulso al radar, es decir, cada 0,005 millas náuticas Emite una señal de impulso en función de la variación de la distancia recorrida.

 Chinese
 English
 Korean
 Japanese
 Thai
 Arabic
 Spanish
 Russian
 Vietnamese
 Indonesian


