船舶用ジャイロコンパスの構成と操作 (テクニカルマニュアル全巻)
I. 海洋ジャイロコンパスのハードウェア構成
横河(YOKOGAW)CMZ900シリーズ船舶用コンパスを図4-1-1に示す:
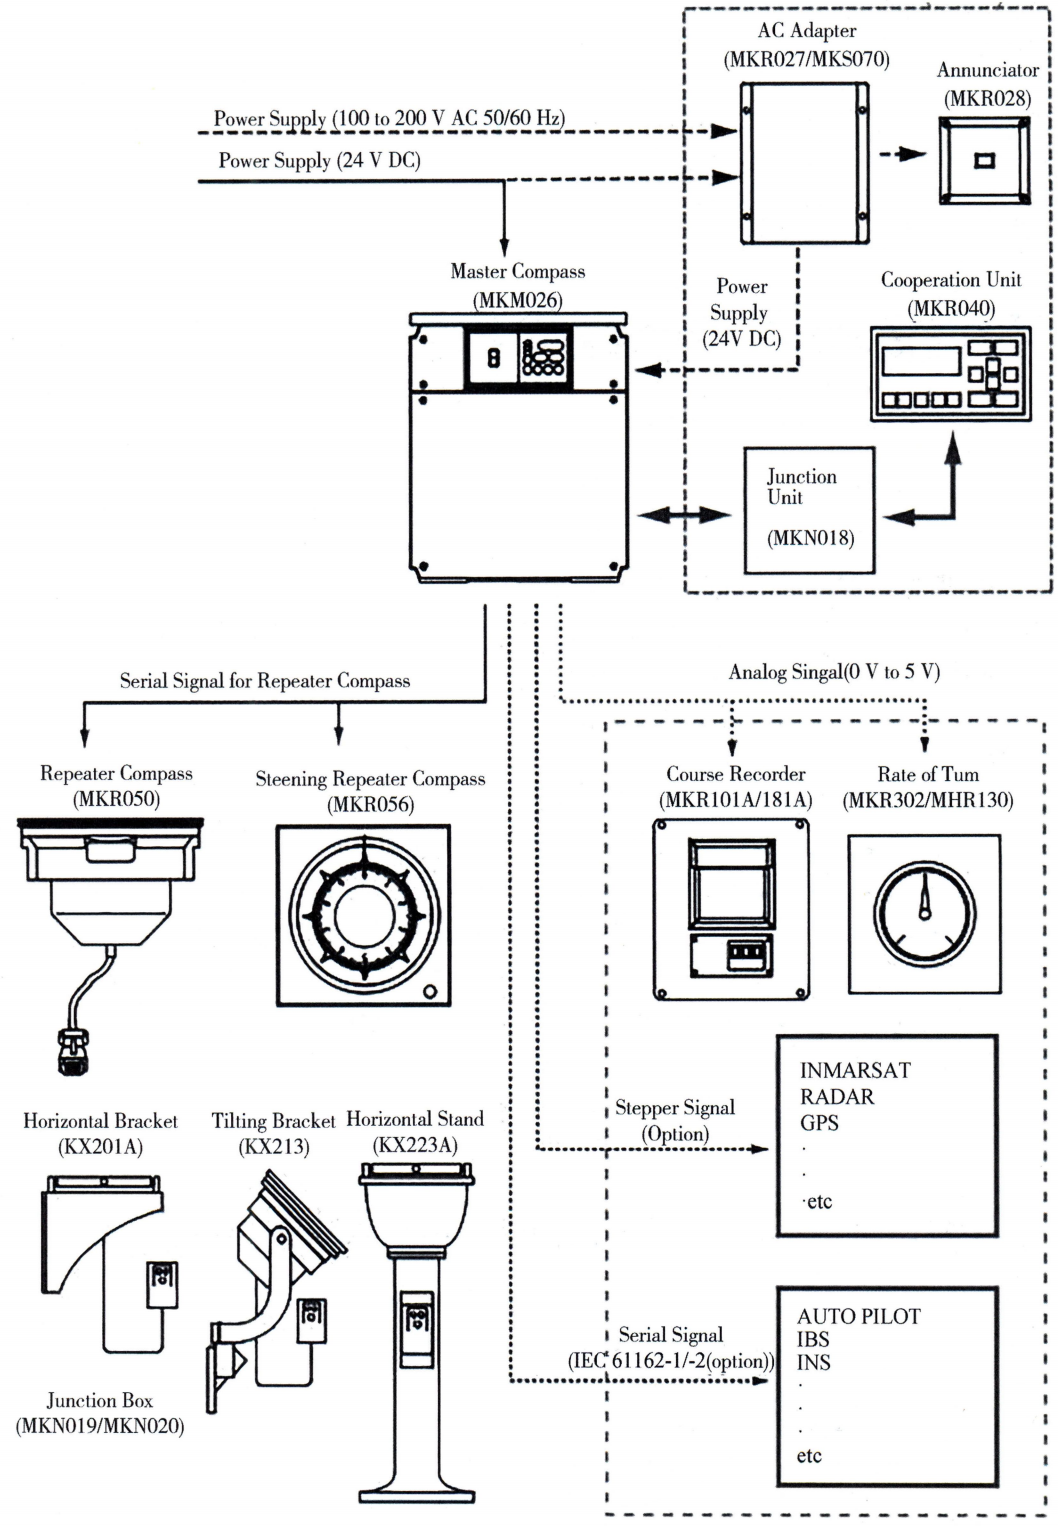 図4-1-1 ルーズベルト・ワープのコンポジション・システムのブロック図
(電源部
図4-1-2に示すパワー・コントロール・ボックスは、メイン・コンパスに直流電源を供給し、船の電源をコンパスの電源に変換する。この図は、コントロールボックス内のヒューズ、電源スイッチ、端子台の位置を示している。
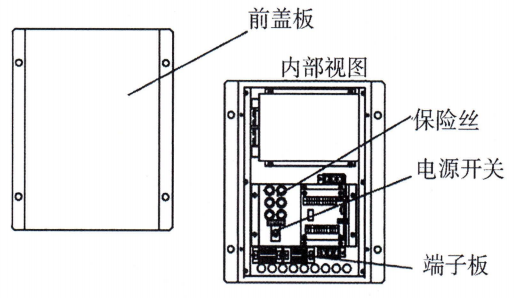 図 4-1-2 電源制御ボックスの外形と内蔵図
(ii) メインのロザリオ部分
メインコンパスは船の真方位を検出する役割を担っている。 図4-1-3に船のメインコンパスの外部と内部の構造を示す。メインコンパスは、外側に電源スイッチユニットとM操作ユニット、内側にコンパスボールを入れる容器を備えている。
[ジャイロ球のハウジングとデジタル操作ユニットを含むマリン・マスター・コンパス・アセンブリの画像]。
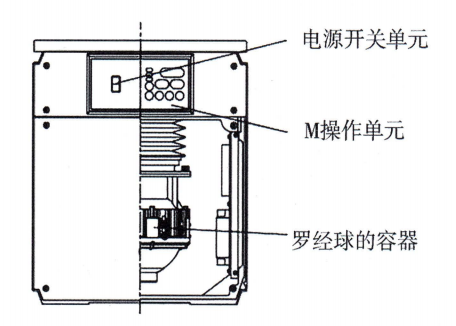 図4-1-3 メイン・メリディアンの概略構造
(コントロールボックス
コントロールボックスは、図4-1-4に示すように、船首信号や電源を他のユニットに分配したり、コンパスへの他の信号(速度、位置など)を受信するために使用される。コントロールボックスの前面パネルにはC操作ユニットが取り付けられており、内部にはヒューズ、電源スイッチ、端子板が装備されている。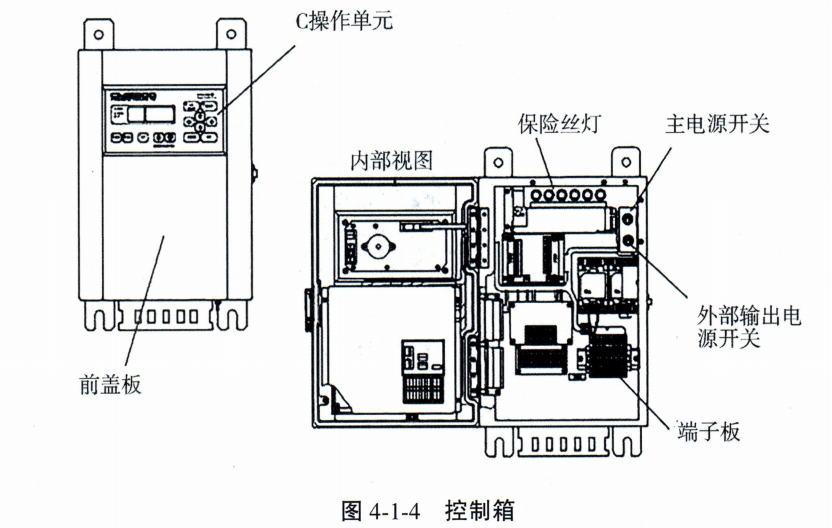
(iv) ローチン・リピーター
コンパスリピーターは、図4-1-5に示すように、メインコンパスからの船首信号を受信し、船首方向を表示する。
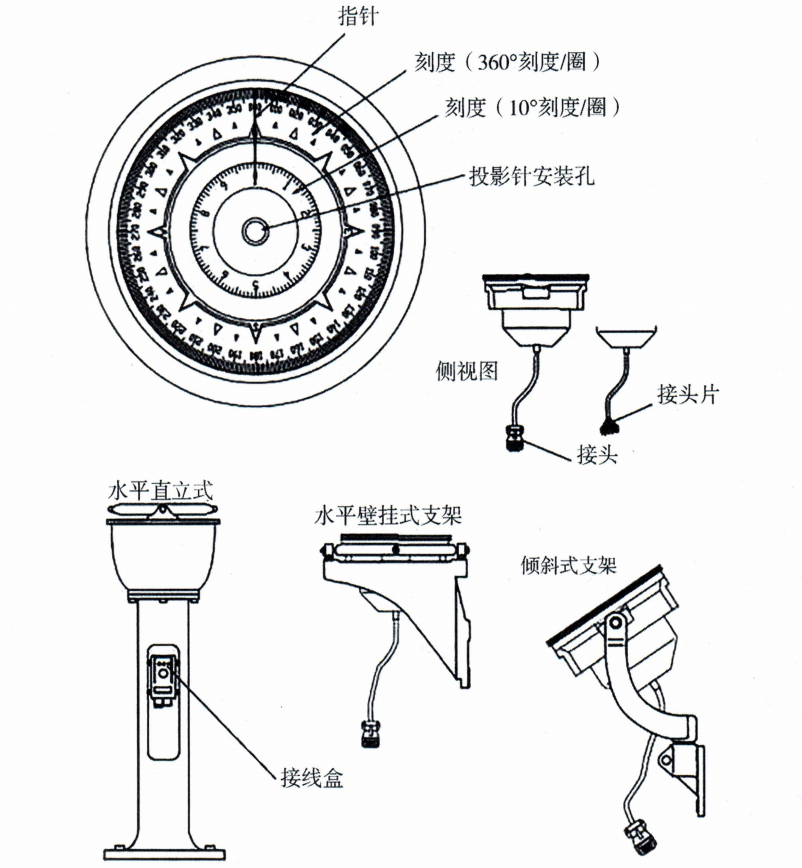 図4-1-5 ロボット・リピーター
第二に、マリンジャイロコンパスの起動手順である。
(i) ジャイロへの船内電源がシステム要件を満たしていることを確認する。
本船のACおよびDC電源が正常であることを確認し、電圧と周波数がRoE電源の要件に従っていることをチェックする。
(ii) コントロールボックスへの電源投入
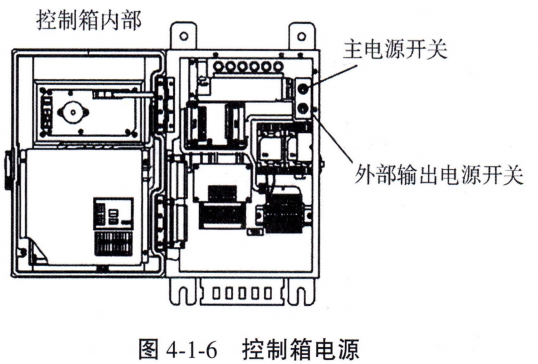
図4-1-6に示すように、コントロール・ボックスの電源はボックスの右側にあり、トグル・ス イッチを “ON ”位置にして電源を入れる。
 (iii) ロゼット主電源の投入
メイン・コンパスの電源スイッチは、図 4-1-7 に示すように、メイン・コンパス(M オペレーティング・ユニット)のフロント・パネルにあります。
[電源トグルスイッチを中心としたM型操作部のイメージ】。]
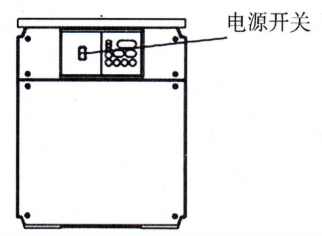 図4-1-7 メイン羅静電源スイッチ
(iv) ロゼット・リピーターへの通電と校正
図 4-1-8 に示すコンパスリピーターのジャンクションボックスユニットは、メインコンパスから弓信号と電源を受け取る。これらの信号と電源はコンパスリピーターを駆動することができる。同時に、ジャンクションボックスはコンパスリピーターを調光する機能も持っている。さらに、ジャンクションボックスは内部にゼロスイッチを備えており、オペレーターがコンパスリピーターとメインコンパス間の偏差値を調整するために使用することができます。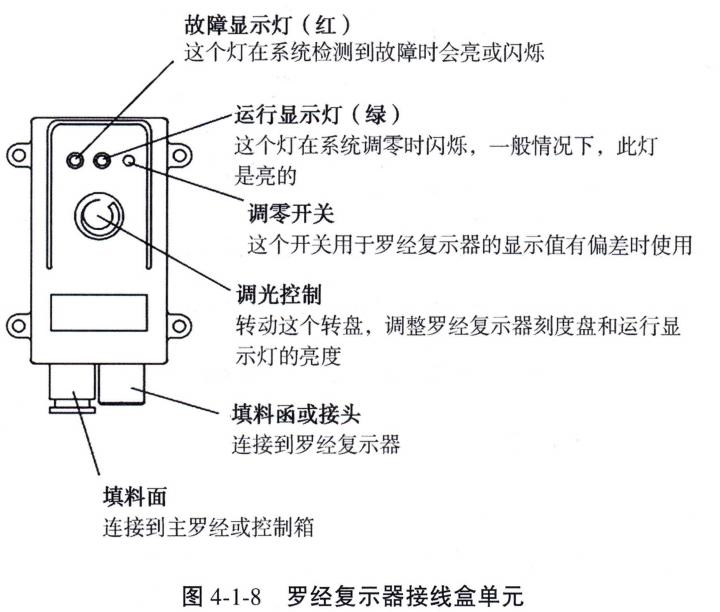
始動運転時 5h その後、主ワープのバウ方向が決定され、システムは真のバウ方向を出力する。ワープリピーターとステップ信号バウは、バウ方向信号を必要とする他の部品や機器に主ワープのバウ方向を追跡し、ワープの始動が完了する。
コンパス信号を他の機器に接続する
コンパス信号を読み取るには、C操作部とM操作部のメニューをキー操作メニューから読み取る必要があります。図 4-1-9 に C 操作部のパネルにあるキーの機能を示します。図 4-1-10 に M 操作部のパネルにあるキーの機能を示します。
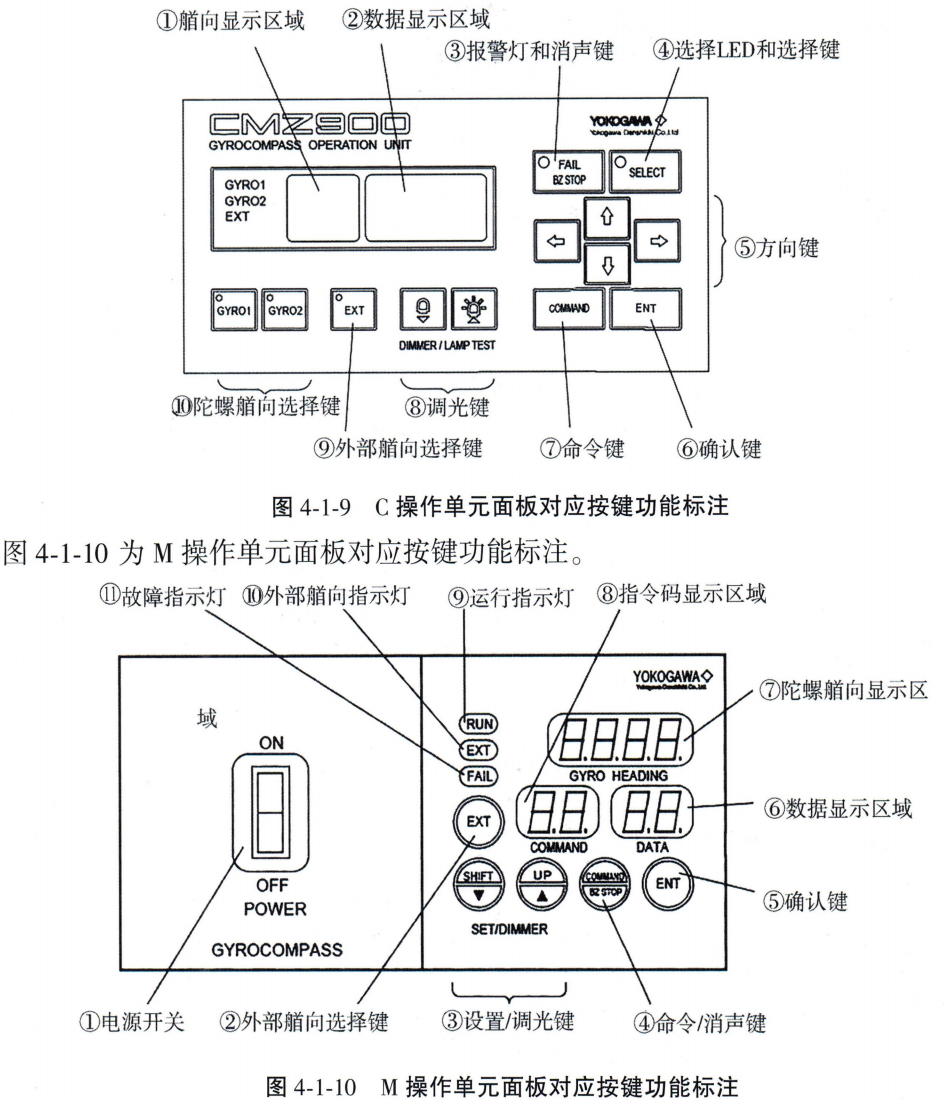 (i) ロゼット出力信号の表示
1.Cオペレーティング・ユニット
図 4-1-11 に操作部 C のパネル表示を示す。船首表示部には現在のコンパス船首サウンディングデータとシス テムの状態が表示され、データ表示部には入力方法と入力された船速、船位情報が表示される。
[見出しとデータエリアを示すC操作部のパネル表示イメージ]。
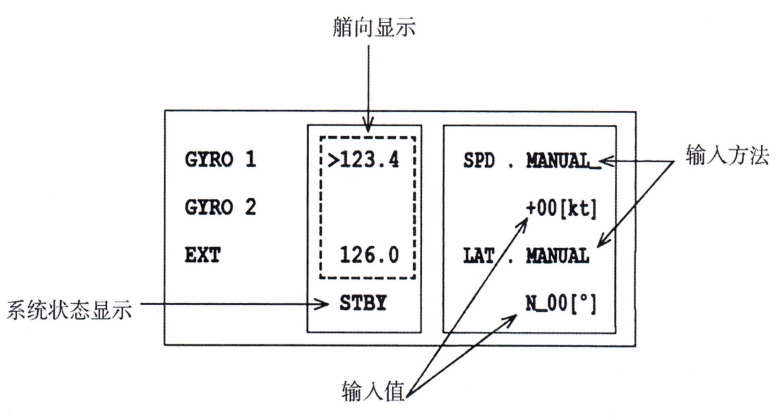 図 4-1-11 C 操作部パネル表示
2.Mオペレーティング・ユニット
図 4-1-12 に M 操作部のパネル表示を示す。ジャイロヘディング 1列に表示されるデータは、コンパスの現在の船首出力データです。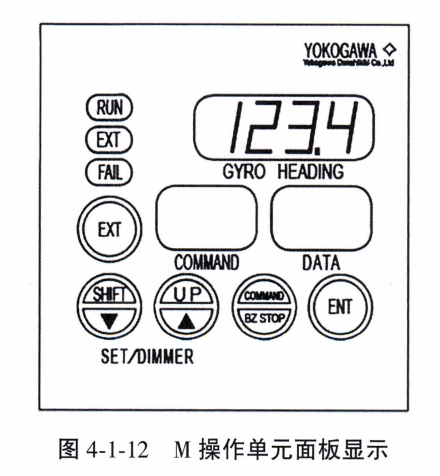
(ii) ロゼット信号の他の機器への接続
コンパス出力信号をレーダー、AIS、VDR、ECDISに接続する場合、まずメインのコンパスシリアル出力ポートの通信プロトコルを変更する必要があります。具体的な操作方法は以下の通りです:コマンドモードで、メニューの中から “Generate Menu ”というコードを探します。 42 出力ポートのボーレートは、図 4-1-13 に示すように、“Out Port ”オプションで調整できる。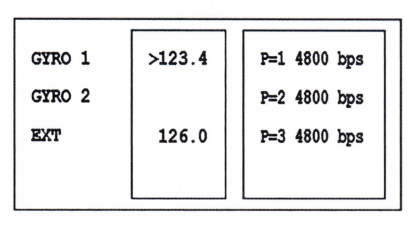
(2) メニューからコードを選択 “4世代”, ENT」キーを押して入力する。
(3) コードの選択 “42アウトポート” (特定の操作画面によって異なりますが、注意:コードは図に示す41または42に対応する必要があります)、「ENT」キーを押します。
(4) 上下キーで異なるポートを選択し、“ENT ”キーを押すと、選択したポートのボーレートが点滅し始め、上下キーで異なるボーレートを選択でき、変更完了後に “ENT ”キーを押すと、ボーレートの設定が終了します。
(5) ポートパラメータの設定後、ロゼット出力を信号ケーブルでレーダー、AIS、VDR、ECDIS等の船首信号入力ポートに接続する。
コンパスの誤差をなくす方法
コンパス誤差をなくすには、C操作部の操作モードをコマンドモードに変更し、セットアップ機能でパラメータを設定・調整し、ジャイロコンパスが正しく真の方位を表示できるようにする必要があります。通常の場合、船速信号と緯度信号をそれぞれLogとGNSSから入力すると、コンパスは自動的に速度誤差を補正します。
(コマンドモード入力
C コマンドボタンを長押しすることで、操作ユニットを切り替えることができます。 “「コマンドモード”, パネル・キーの図は図 4-1-8 を、コマンド・キーの位置は図 4-1-9 を参照。
コマンドキーを押すと、図4-1-14のようにC操作部のデータ表示エリアにプライマリメニューが表示され、上下キーと「ENT」キーでメニュー項目を切り替えたり、中間メニュー(サブメニュー)に入ることができます。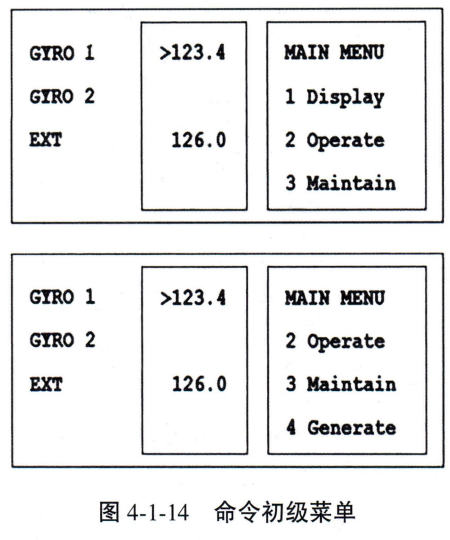
(ii) スピードエラーの排除
速度エラー訂正には、コマンド・モードからセットアップ機能のサブメニューに入るコマンド・コードが必要です。 21 SPD SET オプション設定機能のコマンドコードを表 4-1-1 に示す:
表 4-1-1 設定機能コマンドコード
| コマンドコード | 操作部 | 機能オプション | 待機モードで実行 | ページネーション | |
| C | M | ||||
| 20 | 0 | - | 外部弓入力選択。 | 0 | 42 |
| 21 | 0 | 0 | 速度誤差補正のための速度設定。 | 0 | 43 |
| 22 | 0 | 0 | 速度誤差補正の緯度設定。 | 0 | 44 |
| 23 | 0 | 0 | メインのロザリオは自動的に整列する。 | X | 45 |
| 24 | 0 | 0 | メインロゼットは手動で調整される。 | X | 47 |
| 25 | 0 | 0 | メイン・コンパスのトラッキング・ゲインを設定する。 | 0 | 49 |
| 26 | 0 | 0 | メインロゼットアラームの原因を表示/リセットします。 | 0 | 50 |
| 27 | 0 | - | 表示/リセット(操作部アラームの原因)。 | 0 | 51 |
| 28 | 0 | - | 偏差アラーム設定。 | 0 | 52 |
| 29 | 0 | 0 | 開始タイミングの設定。 | 0 | 53 |
| メニューコード | 操作メニュー |
|---|---|
| 21 | SPD SET(速度誤差補正入力) |
| 22 | LAT SET(緯度誤差補正入力) |
(1) 「運転メニュー」で「21 SPD SET」を選択します。 ENT」キーを押すと、速度誤差補正速度入力の表示に切り替わります。
(2) 「ENT」キーを押して、自動入力または手動入力の選択に入ります。このとき、「AUTO」と「MANUAL」が同時に点滅しますので、上下キーで選択し、「ENT」キーを押します。上下キーで選択後、「ENT」キーを押します。
(3) Auto を選択すると、オート船速入力が点滅します。 図 4-1-15 に船速 23 kn のオート入力表示例を示します。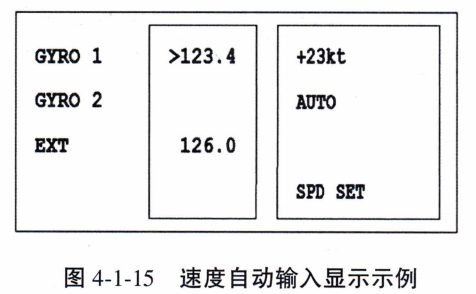
(4) 手動を選択した場合、船速の 10 桁が点滅し、左右キーで桁を、上下キーで数字を切り替えることで、船速を手動で入力することができ、00~99 kn まで手動で入力することができます。
(5) 船速を入力後、“ENT ”キーを押すと、入力した数値が点滅し、情報の変更が必要なことを示します。“ENT ”キーを再度押すと、点滅が止まり、入力した数値が変更され、船速誤差の修正が完了します。
(iii) 緯度誤差の除去
(1) “Operation MENU ”で “22 LAT SET ”を選択します(注:原文の表記は “22 SPD SET ”ですので、"LAT SET "となります)。「キーを押すと、速度誤差補正緯度入力の表示に切り替わります。
(2) 「ENT」キーを押して、自動入力または手動入力の選択に入ります。このとき、「AUTO」と「MANUAL」が同時に点滅しますので、上下キーで選択し、「ENT」キーを押します。上下キーで選択後、「ENT」キーを押します。
(3) Auto を選択すると、緯度が 39°のときの自動入力表示例(図 4-1-16) のように、緯度自動入力が点滅します。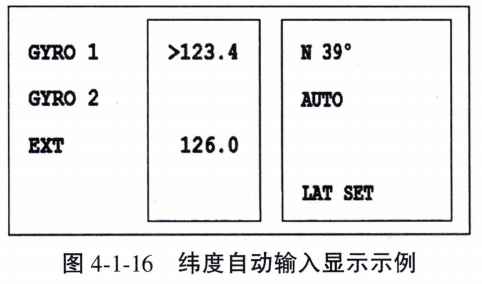
(4) 手動を選択するとNとSが点滅し、左右キーで桁を、上下キーで数字を切り替えて00~70°を手動で入力できます。
(5) 緯度を入力した後、「ENT」キーを押すと、入力した数値が点滅し、変更する情報を示します。再度「ENT」キーを押すと、点滅が止まり、入力した数値が変更され、緯度誤差の修正が完了します。
(ショックエラーの排除
ジャイロコンパスの衝撃誤差は、船が操縦しているときに発生する慣性力によって引き起こされる(例えば、速度と方向を変更する)。コンパスシステムに作用する慣性力は、主軸をその安定した位置から逸脱させるため、誤差が発生する。その除去方法は主に以下の点を含んでいます:
1.設計の最適化と自然減衰
第 2 のタイプの衝撃誤差は、操作の終了後約 1/4 の減衰サイクルで最大値に達し、通常約 1 時間後に自然に消える。衝撃誤差をなくす一般的な原則は、ジャイロボールのスイング周期を長くして、コンパスへの慣性力の影響を減らすことである。
2.補償法
- 特別補償方式:ヘディングの読みは、誤差値を直接差し引く外部装置(ベースラインやダイヤル調整など)によって補正されます。
- 内部補償方式:補償モーメント(例えば垂直軸補償モーメントまたは水平軸補償モーメント)は、半径方向平面内でスピンドルを安定させるためにワープに適用されます。例えば、Sperry MK37モデルは垂直軸補償を使用し、Armabrator 10モデルは水平軸補償を使用します。
操船中、船の緯度が設計緯度より低ければ、衝撃誤差はそのままでよく、船の緯度が設計緯度より高ければ、誤差をなくすためにダンパーをオフにする必要がある。
(v) ベースラインエラーの排除
船のジャイロコンパスの基線誤差は、コンパス装置の物理的な基線と水平投影上の船の実際の頭と尾の表面との間の角度偏差を指します。通常の状況では、ジャイロコンパスヘディングダイヤルのゼロスケールライン(コンパスのベースライン)は、水平面上の船の縦軸の投影線(船の頭と尾の方向を表す)と正確に一致する必要があります。この2つの間に角度がある場合、コンパスによって示される方位は、船の真の方位から一定の偏差を持つことになります。この系統誤差は、航行精度に深刻な影響を与える可能性があり、プロの校正によって除去する必要があります。
ベースラインエラーの主な原因は3つある:
- (1) インストールエラー:装置を設置する際、測定工具の精度が十分でなかったり、設置が適切に行われなかったりしたため、コンパスの基準点が船の設計された船首と船尾の平面と完全に一致せず、その結果、スタート地点から基準線がずれてしまった。
- (2) 船体の変形効果:船舶が異なる荷重条件下に置かれたり、複雑な海象条件に遭遇したりすると、ミッドアーチやミッドサグのような構造的な曲がりなどの船体変形が発生する。これらの変形は、間接的にコンパスの取り付けベースの方向がずれる原因となります。
- (3) 機器部品の緩み:船の長い航海中に機器の振動が続くと、コンパスの内部機械部品が徐々に緩み、その結果、時間の経過とともに基線がゆっくりとずれていく。この誤差は蓄積され、定期的な保守管理が必要となる。
ベースライン誤差をなくすには、規制されたプロセスに従って校正する必要がある:
(1) 校正条件を選択します:船舶を安定した状態、例えば穏やかな海域に停泊させるか、低速で直線航行させる。キャリブレーションの精度に影響を与えないよう、船舶の横揺れや縦揺れ、頻繁なコース変更は避けること。
(2) データム方位を取得し、誤差を測定する:高精度の外部基準を導入して船の真方位を決定する一般的な方法には、六分儀を使用して天体を観測する天文方位測定、ディファレンシャル・グローバル・ポジショニング・システム(DGPS)によるトラック方位の解釈、ランドマーク方位ランデブー法の使用などがあります。コンパスが示す方位と基準方位との差が基線誤差です。
(3) キャリブレーション操作を実行します:コンパス用の機械的な調整装置(方位校正ノブなど)を使用するか、ナビゲーションシステムのソフトウェアインターフェースに補正パラメータを入力して、コンパスのベースラインを船の実際の船首と船尾の平面に合わせ直す。校正が完了したら、誤差が以下の範囲内であることを再度確認する。 IMO ±0.5 スコープ
運航中の船舶については、ベースライン校正を定期的なメンテナンスサイクルに合わせて実施することが推奨される(例えば、毎航海または毎月)。特に、大きな荷重の変化や構造的な修理があった場合、あるいは高強度航海が長期間続いた場合は、コンパス方位測定の精度と信頼性を確保するために、校正の回数を増やすことが重要です。
ジャイロコンパス(ETO)年間メンテナンスとユーティリティのチェックリスト
| 検査分類 | メンテナンスの動作ポイント(CMZ 900による) | 適合基準 / 詳細説明 | 検査結果 |
|---|---|---|---|
| 電力系統 | パワー・コントロール・ボックスの内部点検(図4-1-2) | ヒューズに異常はないか、端子盤に緩みはないか、スイッチはきちんと接触しているか。 | 資格がある / □ 修理が必要 |
| 主電源とバックアップ電源の切り替えテスト | AC電源喪失をシミュレートするため、DC24Vバックアップ電源はシームレスに切り替えられる必要がある。 | 資格がある / □ 修理が必要 | |
| 機械設備 | メインワープベースと機械部品の検査 | 取り付けベースが腐食していないか、内部のロゼットボール容器が水平になっているか、機械的に固定されているかを確認する。 | 資格がある / □ 修理が必要 |
| ベースライン・エラーチェック(ベースライン) | DGPSまたは天文方位と比較して、物理的な偏差が0.5°以下であることを確認する。 | 資格がある / □ 修理が必要 | |
| エラー補償 | 自動デスキュー信号入力検証 | ログとGNSSの速度と緯度の信号がユニットCでAUTOと表示されていることを確認します。 | 資格がある / □ 修理が必要 |
| 手動補正機能テスト | コマンドコード21と22を入力し、ヘッダ表示で手動入力値の介入を確認します。 | 資格がある / □ 修理が必要 | |
| 信号分配 | シリアル出力ポート(Out Port)の設定 | レーダー、AIS、VDRの通信プロトコルが一致していること、ボーレートブリンク調整機能が正常であることを確認する。 | 資格がある / □ 修理が必要 |
ジャイロコンパス(CMZ 900)の操作とメンテナンスに関する評価問題
対象職種:電気・電子オフィサー(ETO)/ドライバー|審査時間:15分
技術理論とパラメータ検証
- CMZ900の指示に従い、ジャイロコンパスは出航前に取り付けること。 _______ 時間以上から開始できる。
- メインローディングが開始され、約 _______ 時間後、主経路の弓が決定され、システムが真の弓を出力する。
- 速度エラーを排除する場合、手動入力方法を選択した場合、手動入力されたボート速度の範囲は _______ kn。
- 緯度の誤差を排除する場合、手動で入力される緯度の範囲は通常、以下の範囲に限られる。 _______ 度以内。
- IMO は、校正されたロゼットのベースライン誤差を以下の範囲内に抑えるよう規定している。 ±_______° スコープ
メニュー操作シミュレーション
シナリオ・シミュレーション: 次に、ロゼット信号を新しく設置したレーダーに接続し、Cオペレーティング・ユニットの出力ポートのボーレートを変更するための完全なコマンド手順を記述する必要がある:
ステップ1:長押し _______ キーでコマンドモードに入る。
ステップ2:コードの選択 _______ Generateメニューに進む。
ステップ3:コードの選択 _______ 出力ポート(Out Port)の設定を入力します。
ステップ4:上下キーでポートを選択し、ボーレートを確認する。 _______ 調整は随時行われる。
ステップ5:調整後 _______ キーを押して設定を完了します。
III.エラー除去原理の分析
ショック・エラー」の根本原因を簡単に説明し、ショック・エラーをなくすための「内部補償法」と「外部補償法」の実施上の違いを比較する。

 Chinese
 English
 Korean
 Japanese
 Thai
 Arabic
 Spanish
 Russian
 Vietnamese
 Indonesian


