
Управление трёхскоростным анкероустановочным устройством, тестирование и анализ срабатывания защиты от перегрузки
Раздел 1. Основные требования к управлению электроприводом якорной машины
Системы управления приводом якорных лебедок на судах различных типов в основном одинаковы; независимо от того, являются ли они электрическими или гидравлическими, технические требования к ним также практически не отличаются и могут быть кратко сформулированы следующим образом:
(1) В системе управления анкерной машиной должны быть предусмотрены схема автоматического поэтапного запуска с задержкой и схема аварийной защиты.
(2) Электродвигатель должен обладать достаточной перегрузочной способностью, обеспечивать максимальный крутящий момент, необходимый для любого режима подъема якоря, а также иметь возможность запуска при максимальном нагрузочном моменте, нормативный ресурс работы не должен быть менее 30 мин; частота пусков электродвигателя не должна быть чрезмерно высокой, но должна обеспечивать 25 пусков в течение 30 мин; следует выбирать электродвигатели с защитой от влаги и кратковременным режимом работы.
(3) Время, в течение которого двигатель способен выдерживать ток заклинивания в режиме заклинивания, составляет 1 минуту (момент заклинивания равен удвоенному номинальному моменту). При заклинивании двигатель постоянного тока должен автоматически переходить в режим работы в соответствии с заданной механической характеристикой, а двигатель переменного тока — автоматически переключаться на работу на низких оборотах.
(4) Для обеспечения необходимой скорости подъема якоря и низкой скорости при втягивании якоря в скважину требуется, чтобы электродвигатель имел определенный диапазон регулирования скорости, который, как правило, составляет от 3:1 до 5:1.
(5) При электрическом выбросе якоря, поскольку речь идет о потенциальной нагрузке, система управления должна обладать функцией стабильного торможения при выбросе якоря, обеспечивающей равномерную скорость выброса.
(6) Использовать комбинированную электрическую и механическую тормозную систему, чтобы обеспечить быструю остановку и соответствовать требованиям к ходовым характеристикам при небольшой нагрузке и высокой скорости во время швартовки; устройство электропривода должно обеспечивать возможность подъема обоих якорей после того, как один из них вошел в грунт в заданном районе плавания.
(7) Электрогидравлическая якорная установка должна быть оснащена независимо приводящимся в действие электродвигателем, а её гидравлические трубопроводы не должны пересекаться с трубопроводами других палубных механизмов. Между цепным колесом и приводным валом должна быть установлена муфта с надёжным блокирующим устройством; Цепная шестерня или барабан должны быть оснащены надёжным тормозом, который в заторможенном состоянии должен выдерживать статическую тягу, равную нагрузке при разрыве якорной цепи 45%; на якорной цепной шестерне обязательно должен быть установлен цепной ограничитель (механического типа).
Раздел 2. Принципы управления судовыми якорными механизмами
I. Изучение схемы управления трёхскоростным анкерным станом
В нашей стране анкерные лебедки переменного тока широко используют привод на основе многоскоростных асинхронных двигателей с переключаемыми полюсами и короткозамкнутым ротором. Трехскоростной асинхронный двигатель переменного тока с 16/8/4 полюсами имеет на статоре две группы обмоток: высокоскоростная 4-полюсная обмотка, подключенная по схеме «звезда» (Y), представляет собой отдельную обмотку; обмотка с переключением полюсов: 16-полюсная низкоскоростная обмотка подключена по схеме «треугольник» (△), а 8-полюсная среднескоростная — по схеме «двойная звезда» (YY). Переключение с соединения «треугольник» на «двойная звезда» относится к регулированию скорости с постоянной мощностью. Это позволяет обеспечить большой крутящий момент на низких скоростях (то есть удовлетворить требованию пуска с удвоенным номинальным крутящим моментом). 8 полюсов на средних оборотах соответствуют номинальному числу полюсов. Для низких и средних оборотов используется одна обмотка, поскольку требуется переключение между соединением «треугольник» и «двойная звезда». Схема управления трехскоростным анкерным электродвигателем переменного тока показана на рис. 22-1. Что касается данного рисунка, его основная цепь представляет собой типичную схему переключения направления вращения с переключением между звездой и треугольником. Контакторы KM₁ и KM₂ используются для переключения направления вращения. При анализе схемы можно заметить, что фазы L₁ и L₃ этих двух контакторов подключены в противоположном порядке, что и обеспечивает переключение направления вращения.
II. Система управления и особенности схемы управления двух- и трехскоростными анкероустановочными машинами
На главном контроллере системы управления для режимов прямого и обратного вращения предусмотрены три положения, которые соответственно управляют тремя скоростными ступенями. Система привода спроектирована таким образом, что низкая и средняя скорости могут запускаться напрямую, а высокая скорость запускается с задержкой через среднюю скорость. Поскольку средняя и высокая скорости двигателя спроектированы с постоянным коэффициентом, в цепи установлена схема защиты, которая при перегрузке на высокой скорости автоматически переключает двигатель на работу на средней скорости. На рисунке 22-1 данная защита реализована с помощью реле перегрузки по току KA₁ (4), которое реагирует на величину нагрузки; чтобы избежать ложного срабатывания реле перегрузки по току из-за тока ускорения на высокой скорости, установлено реле времени KT₂ (19), временно замыкающее реле перегрузки по току. Кроме того, управление прямо- и обратным ходом осуществляется по симметричной схеме; в системе используется реверсивное симметричное управление, при котором контроллер управления управляет пуском, регулировкой скорости, остановкой и реверсом двигателя якорной машины.
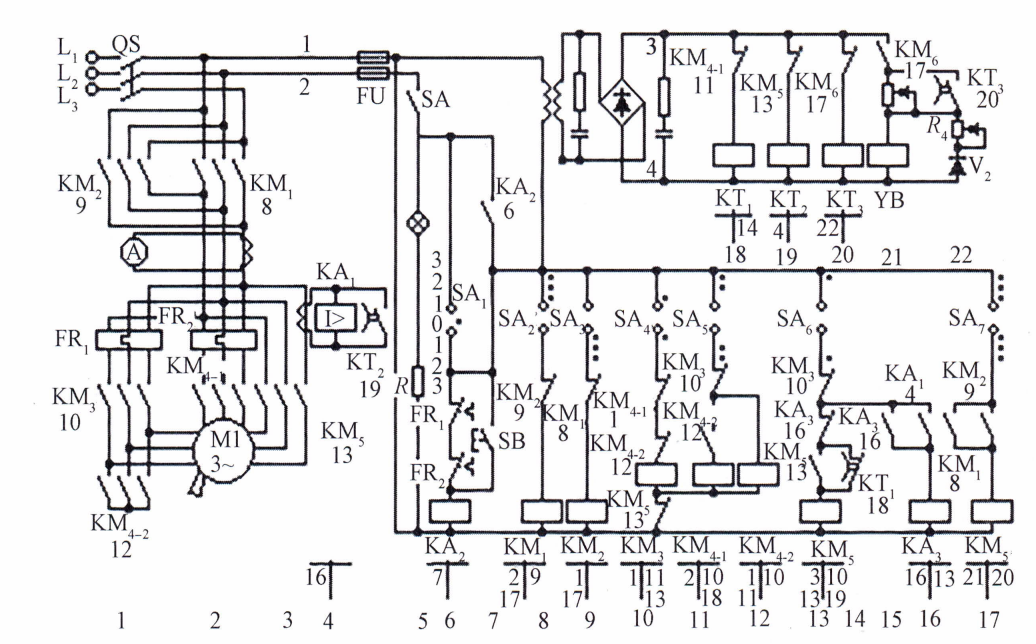
Рис. 22-1. Схема управления трехскоростным анкерным двигателем переменного тока
Когда электродвигатель якорной машины работает на высокой скорости, в случае перегрузки по какой-либо причине система автоматически и мгновенно переключается на работу на средней скорости. После снижения нагрузки, если необходимо вернуться к работе на высокой скорости, необходимо перевести рукоятку пульта управления с положения “высокая скорость” в положение “средняя скорость”, а затем снова в положение “высокая скорость”; только после этого двигатель якорной установки сможет возобновить работу на высокой скорости.
В системе предусмотрена защита от падения напряжения; на низко- и среднескоростных режимах установлена тепловая (релейная) защита от перегрузки, а в цепи обмотки высокого скоростного режима — контроль перегрузки [ток срабатывания реле перегрузки KA₁(4) установлен на уровне 110% от номинального тока высокого скоростного режима]. Между главными контакторами KM₁(8) и KM₂(9), а также между KM₃(10) и KM₄(11, 12), отвечающими за подъем и спуск якоря (прямой и обратный ход), установлены механические блокировки, предназначенные для предотвращения короткого замыкания в сети питания. В цепи управления для защиты от короткого замыкания используются предохранители.
Раздел 3. Анализ линий и инструкции по эксплуатации
I. Запуск и эксплуатация
При включении главного выключателя питания QS и выключателя питания управляющей цепи SA(5) загорается индикатор питания HL(5) на панели пульта управления, что означает, что питание от основного источника и питание управляющей цепи поданы (включены).
(1) Рукоятка контроллера главного управления находится в нулевом положении:
Рабочий контакт SA₁(6) замыкается, реле потери напряжения KA₂(6) получает питание, его нормально открытый контакт KA₂(7) замыкается с самоблокировкой, цепь управления получает питание, после чего включаются питание цепи управления и выпрямительное питание. В этот момент реле времени KT₁(18) получает питание, его контакт KT₁(14) мгновенно размыкается, прерывая цепь KM₅ (13); реле KT₂ (19) получает питание, его контакт KT₂ (4) мгновенно замыкаются, замыкая реле перегрузки по току KA₁ (4). Реле KT₃ (20) получает питание, KT₃ (22) мгновенно замыкается, замыкая экономический резистор R, готовя катушку YB (21) электромагнитного тормоза постоянного тока к подаче полного напряжения. Следует обратить внимание на то, что в данной конструкции используется электромагнитный тормоз постоянного тока, работа которого обеспечивается с помощью выпрямителя; поэтому при анализе неисправностей, связанных с электромагнитным тормозом, помимо неисправностей механической части необходимо учитывать и неисправности электрической части.
(2) Подъем якоря на “1”-й передаче:
Когда рукоятка переводится в положение “1” (подъем якоря), контакт SA₁(6) размыкается, а контакты SA₂(8), SA₄(10), SA₇ (17) замыкаются; замыкание SA₂ (8) приводит к подаче напряжения на катушку контактора подъема якоря KM₁ (8), главные контакты KM₁ (2) замыкаются, что обеспечивает готовность двигателя к подъему якоря. Вспомогательный контакт KM (9) размыкается, выполняя функцию блокировки; SA (17) замыкается, и, поскольку KM₁ (17) замыкается, на обмотку тормозного контактора KM₆ (17) подается напряжение, его контакты KM₆(21) замыкаются, катушка YB(21) электромагнитного тормоза постоянного тока получает полное напряжение и немедленно переходит в режим принудительного возбуждения, быстро ослабляя тормоз (освобождая вал двигателя). Одновременно, вследствие размыкания контактов KM₆(20), реле времени KT₃(20) немедленно теряет питание, его контакты KT₃(22) размыкаются с задержкой не более 1 с, в результате чего экономический резистор R₃ включается последовательно в цепь катушки электромагнитного тормоза для уменьшения тепловых потерь тока в катушке; SA₄(10) замыкаются, низкоскоростной контактор KM₃(10) включается, его главные контакты KM₃(1) замыкаются, двигатель начинает работу на низкой скорости, а нормально закрытые контакты KM₃(11, 13) размыкаются, блокируя соответственно контакторы средней и высокой скорости, что предотвращает ошибочные срабатывания.
(3) Подъем якоря на 2-й передаче:
Когда рукоятка пульта управления переводится в положение “2” (подъем якоря), замыкаются контакты SA₂(8), SA₇(17) и SA₅(11), а контакт SA₄(10) размыкается. Контактор низкой скорости KM₃ (10) обесточивается. Контакторы средней скорости KM₄-2 (12) и KM₄-1 (11) последовательно включаются, и двигатель, подключенный по схеме «двойная звезда», переходит на работу на средней скорости. Одновременно реле времени KT₁ (18) теряет питание из-за размыкания контакта KM₄-1 (18), а его контакт KT₁ (14) замыкается с задержкой 2 с, готовясь к переходу на высокоскоростной режим подъема якоря.
(4) Подъем якоря на 3-й передаче:
Когда рукоятка главного пульта управления переводится в положение “3” (подъем якоря), замыкаются контакты SA₂(8), SA₇(17), SA₅(11) и SA₆(13). Контактор высоких оборотов KM₅(13) получает питание, его главные контакты замыкаются, и другая группа звездообразных обмоток двигателя подключается к источнику питания; двигатель переходит в режим подъема якоря на высоких оборотах; вспомогательные контакты KM₅ (13) замыкаются, обеспечивая самоблокировку; KM₅ (10) размыкается, блокируя цепи контакторов низкой и средней скорости; KM₆ (19) размыкается, в результате чего KT₂ (19) теряет питание, а его контакты KT₂ (4) размыкаются с задержкой 2,5 с; это время является временем настройки для запуска двигателя на высоких оборотах; в течение этого времени контакты остаются замкнутыми, чтобы предотвратить срабатывание реле перегрузки по току KA₁ (4), что не позволяет двигателю выйти на высокую скорость; по завершении пуска контакты размыкаются, и KA₁(4) начинает выполнять функцию защиты от перегрузки при работе на высокой скорости.
(5) Переключение с нулевой позиции непосредственно на третью передачу “3” для подъема якоря:
Если рукоятку главного пульта управления перевести непосредственно из нулевого положения в положение “3” (подъем якоря), то сначала включаются контакторы KM₄-2 и KM-1, и двигатель запускается непосредственно на средней скорости; затем, после задержки, обеспечиваемой реле времени KT₁, включается контактор высокой скорости KM, в результате чего происходит переход на работу на высокой скорости.
(6) Остановка:
Когда рукоятка главного пульта управления переводится в нулевое положение, катушки всех контакторов обесточиваются, а их главные контакты размыкаются, одновременно с этим катушки электромагнитных тормозов теряют питание, но торможение не происходит сразу: накопленная в катушках энергия разряжается через диод V₂ (22) и разрядный резистор R₄; только после того, как ток в катушках снизится до значения тока размыкания, происходит механическое торможение, в результате чего двигатель быстро останавливается. Регулируя сопротивление R₄ разрядной цепи, можно регулировать время разряда и, следовательно, время торможения. На практике, когда рукоятка переводится из положения высокой скорости в нулевое положение, она последовательно проходит через режимы средней и низкой скорости и включает их; сначала двигатель выполняет рекуперативное торможение, в результате чего частота вращения значительно снижается, а затем, после отключения питания, происходит торможение с задержкой, благодаря чему механическое торможение осуществляется при более низкой частоте вращения, что позволяет уменьшить ударную нагрузку при механическом торможении.
2. Постановка на якорь
Когда рукоятка управления находится в положении, соответствующем каждому из режимов бросания якоря, режим работы аналогичен режиму подъема якоря: просто катушка контактора направления KM₂ получает питание, а катушка KM₁ отключается, что приводит к изменению направления вращения двигателя. Кроме того, при бросании якоря на большой глубине двигатель под действием тяги якоря переходит в режим рекуперативного торможения, что обеспечивает бросание якоря с постоянной скоростью; читатель может самостоятельно проанализировать этот процесс.
III. Основные этапы защиты
(1) Защита по нулевому положению (пропадание напряжения):Защита от выхода из нулевого положения обеспечивается реле потери напряжения KA₂ в сочетании с SA₁. Если рукоятка управления находится не в нулевом положении, когда происходит отключение электросети, контакты реле нулевого напряжения KA₂ размыкаются, прерывая цепь управления; после этого, даже если электросеть возобновит подачу питания, система не сможет работать — необходимо дождаться, пока рукоятка управления вернётся в нулевое положение, и KA₂ вновь получит питание, после чего система сможет возобновить работу.
(2) Защита от перегрузки на высоких передачах:При перегрузке на высокой скорости срабатывает реле перегрузки KA, его контакты размыкаются, контактор KM₅ отключается и освобождается, в результате чего последовательно включаются контакторы KM-2 и KM₄-1, и двигатель переключается на работу на средней скорости. После отключения KM₅ его контакты самозащиты размыкаются, поэтому после устранения перегрузки он не может самостоятельно включиться. Если требуется работа на высокой скорости, необходимо перевести рукоятку с третьей передачи на вторую, а затем снова перевести на третью.
(3) Защита от перегрузки на средних и низких скоростях и аварийный подъем якоря:Защита от перегрузки на средне- и низкоскоростных диапазонах обеспечивается термореле FR₁ и FR₂. Когда тепловые реле FR₁ и FR₂ срабатывают из-за перегрузки, поскольку время автоматического сброса тепловых реле составляет около 2 минут, в экстренных ситуациях, когда по-прежнему требуется работа двигателя на низких и средних скоростях, можно нажать аварийную кнопку SB на главном пульте управления, чтобы заставить двигатель продолжить работу в принудительном режиме.
(4) Электрическая блокировка при подъеме и сбросе якоря:Электрическая блокировка при подъеме и сбросе якоря реализуется за счет последовательного включения нормально закрытых вспомогательных контактов KM₁ и KM₄ контакторов KM₁ и KM₂, управляющих вращением в прямом и обратном направлениях, в цепи катушки другого контактора.
(5) Блокировка переключения обмоток при средних и низких скоростях:Обмотка средне- и низкоскоростного режима представляет собой обмотку с переключением полюсов. Во избежание короткого замыкания в сети при одновременном включении питания необходимо обеспечить блокировку: нормально закрытые контакты контакторов KM₃, KM₄-2 и KM₄₋ должны быть последовательно включены в цепи катушек друг друга.
Раздел 4. Техническое обслуживание и управление системой
Техническое обслуживание трехфазных электродвигателей переменного тока и тормозов можно разделить на три вида: ежедневные проверки и уход, плановое техническое обслуживание и капитальный ремонт:
I. Ежедневные проверки и техническое обслуживание
Основные пункты ежедневной проверки и технического обслуживания включают: проверку отсутствия посторонних предметов вокруг оборудования, очистку внешней поверхности электродвигателя; проверку на отсутствие ослабления болтов крепления электродвигателя и всех крепежных элементов; проверку исправности муфты электродвигателя; проверку надежности заземления; проверку состояния изоляции обмоток двигателя (обычно она должна быть не ниже 2 МОм); проверку нормальной работы тормоза при подаче напряжения. Кроме того, для двигателей с дренажными отверстиями в нижней части следует периодически откручивать болты и сливаться конденсат.
II. Регулярное техническое обслуживание
Периодичность планового технического обслуживания обычно составляет 6 месяцев; судно может соответствующим образом корректировать этот срок в зависимости от интенсивности использования оборудования и требований инструкции по эксплуатации. Проверка включает в себя: открытие распределительной коробки, проверку на наличие ослабления, повреждений или износа проводов на клеммах; проверку герметичности двигателя; измерение зазора тормозных колодок; при слишком большом зазоре необходимо произвести соответствующую регулировку; проверку состояния соединительных болтов муфты двигателя и упругих резиновых прокладок; проверку состояния смазочного материала в подшипниках и добавление необходимого количества смазки.
III. Капитальный ремонт
Период проведения капитального ремонта (разборки и проверки) электродвигателя и тормоза составляет 3–5 лет. Во время капитального ремонта необходимо разобрать и очистить электродвигатель. Измерить сопротивление изоляции всех обмоток; если оно ниже требуемого значения, следует провести обработку изоляции; проверить катушки на наличие ослабления, короткого замыкания, обрыва и их исправность; при обнаружении потертостей и следов перегрева на изоляционной обмотке следует произвести ремонт; проверить подшипниковые седла и шейки вала ротора на наличие износа наружной и внутренней поверхностей, а также на отсутствие трения между ротором и статором; заменить подшипники. При замене подшипников следует обратить внимание на следующее: при монтаже торцевая поверхность, маркированная кодом подшипника, должна быть обращена наружу, чтобы облегчить идентификацию при техническом обслуживании. Проверить тормозную систему, включая тормозной диск, тормозную катушку, пружины, тормозные накладки и т. д.
Регулировка зазора тормозных колодок и меры по устранению неисправностей тормозной системы:
(1) После длительной эксплуатации тормоза его детали изнашиваются, что приводит к увеличению зазора и рабочей длины рабочей пружины; в серьезных случаях это может привести к тому, что якор не сможет притянуться. Увеличение рабочей длины пружины приводит к снижению тормозного давления, поэтому необходимо регулярно проверять рабочий зазор тормоза и своевременно его регулировать.
(2) Когда обмотка тормоза не находится под напряжением и необходимо перевести тормоз в разжатое состояние (то есть когда тормоз не используется), сначала следует выкрутить винт, снять шайбу, а затем вкрутить винт, прижав якорь к электромагниту до упора, чтобы воздушный зазор стал равен нулю, в этот момент тормоз отсоединяется от якоря, ротор электродвигателя может свободно вращаться, что позволяет достичь цели ручного освобождения.
(3) Если во время работы электродвигателя происходит неисправность тормоза, например, обрыв обмотки тормоза, повреждение кремниевого выпрямителя, отключение питания или обрыв провода, электродвигатель немедленно переходит в состояние торможения; в этом случае необходимо немедленно отключить питание, снять нагрузку и провести ремонт. После устранения неисправности тормоза необходимо сначала вернуть винт ручного освобождения в исходное положение и только после пробного запуска можно приступать к полноценной эксплуатации.
Раздел 5. Меры предосторожности при эксплуатации электродвигателя
I. Рекомендации по эксплуатации трехфазных асинхронных двигателей
При эксплуатации трехскоростного асинхронного двигателя следует регулярно контролировать рабочий ток двигателя, не допускать его работы при превышении номинального тока, а также регулярно проверять температуру двигателя и обращать внимание на наличие посторонних запахов и шумов. При обнаружении каких-либо отклонений необходимо немедленно остановить двигатель и провести проверку; возобновить эксплуатацию можно только после устранения неисправности. Следует отметить, что двигатели данного типа, как правило, предназначены для кратковременной работы, при этом допустимое время работы на разных скоростях у каждого двигателя различается.
II. Техническое обслуживание и управление электрическими распределительными шкафами и пультами управления
Электрический распределительный шкаф и пульт управления являются ещё одним важным элементом системы управления электрооборудованием. Для обеспечения нормальной работы распределительного шкафа необходимо проводить регулярные проверки оборудования. Периодичность проверок определяется с учётом сложности работы, а также условий эксплуатации и местоположения оборудования. Техническое обслуживание распределительной коробки подразделяется на плановое и капитальный ремонт. Плановое техническое обслуживание проводится ежемесячно, а капитальный ремонт — раз в 3 месяца. Конкретные сроки проведения планового технического обслуживания и капитального ремонта могут определяться в зависимости от времени нахождения судна в плавании.
- (1) Удалите пыль и грязь из шкафа; (2) Проверьте, не ослаблены ли крепежные элементы всех электрических компонентов; (3) Проверьте, нет ли ржавчины на деталях; (4) Проверьте, соответствует ли сопротивление изоляции шкафа управления значениям, указанным в технических условиях; (5) Проверьте исправность устройства заземления и отсутствие ослабления заземляющего винта; (6) Проверить, нет ли повреждений в цепях контакторов и реле; (7) Проверить, нет ли у контакторов необычных звуков; если шум слишком сильный, необходимо проверить подвижные части и отрегулировать их; (8) Проверить, нормально ли работает амперметр на пульте управления; (9) Проверить исправность функции защиты от потери напряжения; (10) Проверить, соответствует ли порядок замыкания контактов пульта управления схеме замыкания и т. п. Перед началом ремонтных работ необходимо обратить внимание на следующее: обязательно отключить источник питания, ремонт под напряжением строго запрещен.
- (1) Очистить главные контакты всех контакторов, заменить поврежденные подвижные и неподвижные главные контакты; (2) Проверить и настроить значение тока срабатывания теплового реле; (3) Проверить и настроить значение срабатывания устройства защиты от перегрузки на высокоскоростном уровне; (4) Проверить и настроить время срабатывания реле времени; (5) Проверить и отрегулировать напряжение срабатывания и удерживающее напряжение катушки электромагнитного тормоза; (6) Проверить исправность электрической и механической блокировок главных контакторов прямого и обратного хода; (7) Проверить наличие повреждений и трещин на пульте управления и измерить их состояние; (8) Проверить целостность крепежных элементов пульта управления и убедиться в их надлежащем затягивании; (9) Проверить, плавно ли работает механизм управления, нет ли заклиниваний, и обеспечен ли надёжный контакт всех контактов; (10) Нанести необходимое количество промышленной вазелины или смазки на места трения, такие как область между роликом и храповиком пульта управления, а также между концом подвижного контакта и кулачком.
Следует напомнить, что перед проведением капитального ремонта необходимо отключить выключатель питания на главном распределительном щите, ведущий к блоку управления, и повесить на соответствующем месте выключателя предупреждающую табличку с надписью “Ремонт”. Помимо вышеупомянутого планового и капитального ремонта, большое значение имеет также ежедневное техническое обслуживание: необходимо проверять, нет ли снаружи шкафа посторонних предметов, препятствующих его нормальному охлаждению; не наблюдается ли перегрева снаружи шкафа; в процессе работы при обнаружении каких-либо аномалий следует немедленно остановить оборудование, провести проверку и устранить причину неисправности.
III. Анализ принципов защиты от перегрузки и порядок проведения испытаний
Контакты защиты от перегрузки включены последовательно в цепь управления и при срабатывании отключают питание всех контакторов.
1. Условия срабатывания:Когда ток электродвигателя в течение длительного времени превышает заданное значение (например, 1,1–1,2-кратное значение номинального тока), срабатывает реле перегрузки. На высокоскоростной передаче чувствительность защиты от перегрузки выше (поскольку ток в обмотке на высокой скорости больше, а нагрев происходит быстрее).
2. Логика защиты:При перегрузке нормально замкнутые контакты FR размыкаются → питание цепи управления отключается → все контакторы размыкаются → якорная машина останавливается. Для сброса необходимо вручную нажать кнопку сброса FR или перезапустить систему.
3. Причины невозможности въезда на автомагистраль:Механизм контроля нагрузки: в режиме реального времени осуществляется мониторинг тока нагрузки с помощью трансформатора тока. Когда ток нагрузки превышает пороговое значение (ток) средней скорости, система управления автоматически блокирует высокую скорость (запрещает срабатывание реле KM₃).
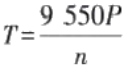 Как известно, на кривой механических характеристик большинства электродвигателей (например, асинхронных) выходной крутящий момент обратно пропорционален частоте вращения. При высокой нагрузке электродвигателю требуется больший крутящий момент, однако высокая частота вращения значительно снижает доступный крутящий момент, что приводит к нестабильной работе двигателя или даже к его заклиниванию. Работа якорной цепи на высокой скорости при высокой нагрузке может привести к разбрызгиванию лакокрасочного покрытия, обрыву якорной цепи, что может вызвать потерю управления или усталость конструкции. Механические детали, вращающиеся с высокой скоростью под высокой нагрузкой, могут вызывать вибрацию из-за увеличения инерционных сил и даже вступать в резонанс с собственной частотой системы, что приводит к повреждению конструкции.
IV. Порядок проведения испытаний системы защиты от перегрузки
1. Подготовка:Убедитесь в нормальной работе якорного механизма в режиме холостого хода. Подключите токовые клещи к главной цепи электродвигателя.
2. Имитация перегрузки:Запустите якорную машину на низкой передаче и постепенно увеличивайте механическую нагрузку (например, затормозите якорную цепь). Наблюдайте за показаниями амперметра и запишите значение тока срабатывания реле перегрузки.
3. Проверка срабатывания защиты:Когда ток превышает заданное значение, FR должен сработать → контактор размыкается → якорная машина останавливается. Проверьте, не загорелся ли индикатор неисправности или не сработал ли сигнал тревоги.
4. Сброс и восстановление:Выполнить ручной сброс реле перегрузки, перезапустить анкерный механизм и убедиться в восстановлении нормальной работы.
5. Ключевые моменты наблюдения:Различия во времени срабатывания при перегрузке на разных скоростных передачах (на высокой передаче срабатывание происходит быстрее). Блокируется ли автоматически высокая передача при перегрузке.
V. Настройка параметров защиты от перегрузки
1. Правовые основания:Следует руководствоваться параметрами, указанными на паспортной табличке электродвигателя (например, номинальный ток, мощность и т. д.). Якорная машина должна быть способна непрерывно работать в течение 2 минут под действием перегрузочного усилие тяги (без требований к скорости), причем перегрузочное усилие тяги должно составлять не менее 1,5-кратной величины рабочей нагрузки. Как правило, при проектировании якорного механизма параметры электродвигателя и другого оборудования определяются в соответствии с этим стандартом, чтобы обеспечить соответствие требованиям к работе в режиме перегрузки. В условиях реальной эксплуатации, если ток превышает номинальный ток примерно в 1,5 раза и сохраняется в течение определенного времени, можно считать, что якорный механизм находится в состоянии перегрузки по току.
2. Порядок настройки:(1) Отключите питание и установите ручку реле перегрузки на заданное значение. (2) После включения питания постепенно увеличивайте нагрузку до заданного тока и проверьте правильность срабатывания защиты. (3) Повторите испытание, чтобы убедиться в стабильности и надежности настроек. (4) Техника безопасности: при тестировании перегрузки нагрузку следует увеличивать постепенно, избегая мгновенных скачков тока. (5) Регистрация данных: подробно записывайте значения тока срабатывания для каждого уровня, чтобы использовать их в качестве основания для технического обслуживания. (6) Сброс и подтверждение: после каждого срабатывания защиты от перегрузки необходимо тщательно выяснить причину, а затем выполнить сброс.